结构件设计
本节介绍机器人结构件设计
整体思路
上一节已经确定好了整体构型,下面无非就是考虑两件事,一是怎么设计连接件能够保证关节活动空间,二是电路板、通讯板、上位机要放在哪。做好了这些机器人基本上就设计好了,下面我们给出MOS9的思路作为参考。
胸腔设计
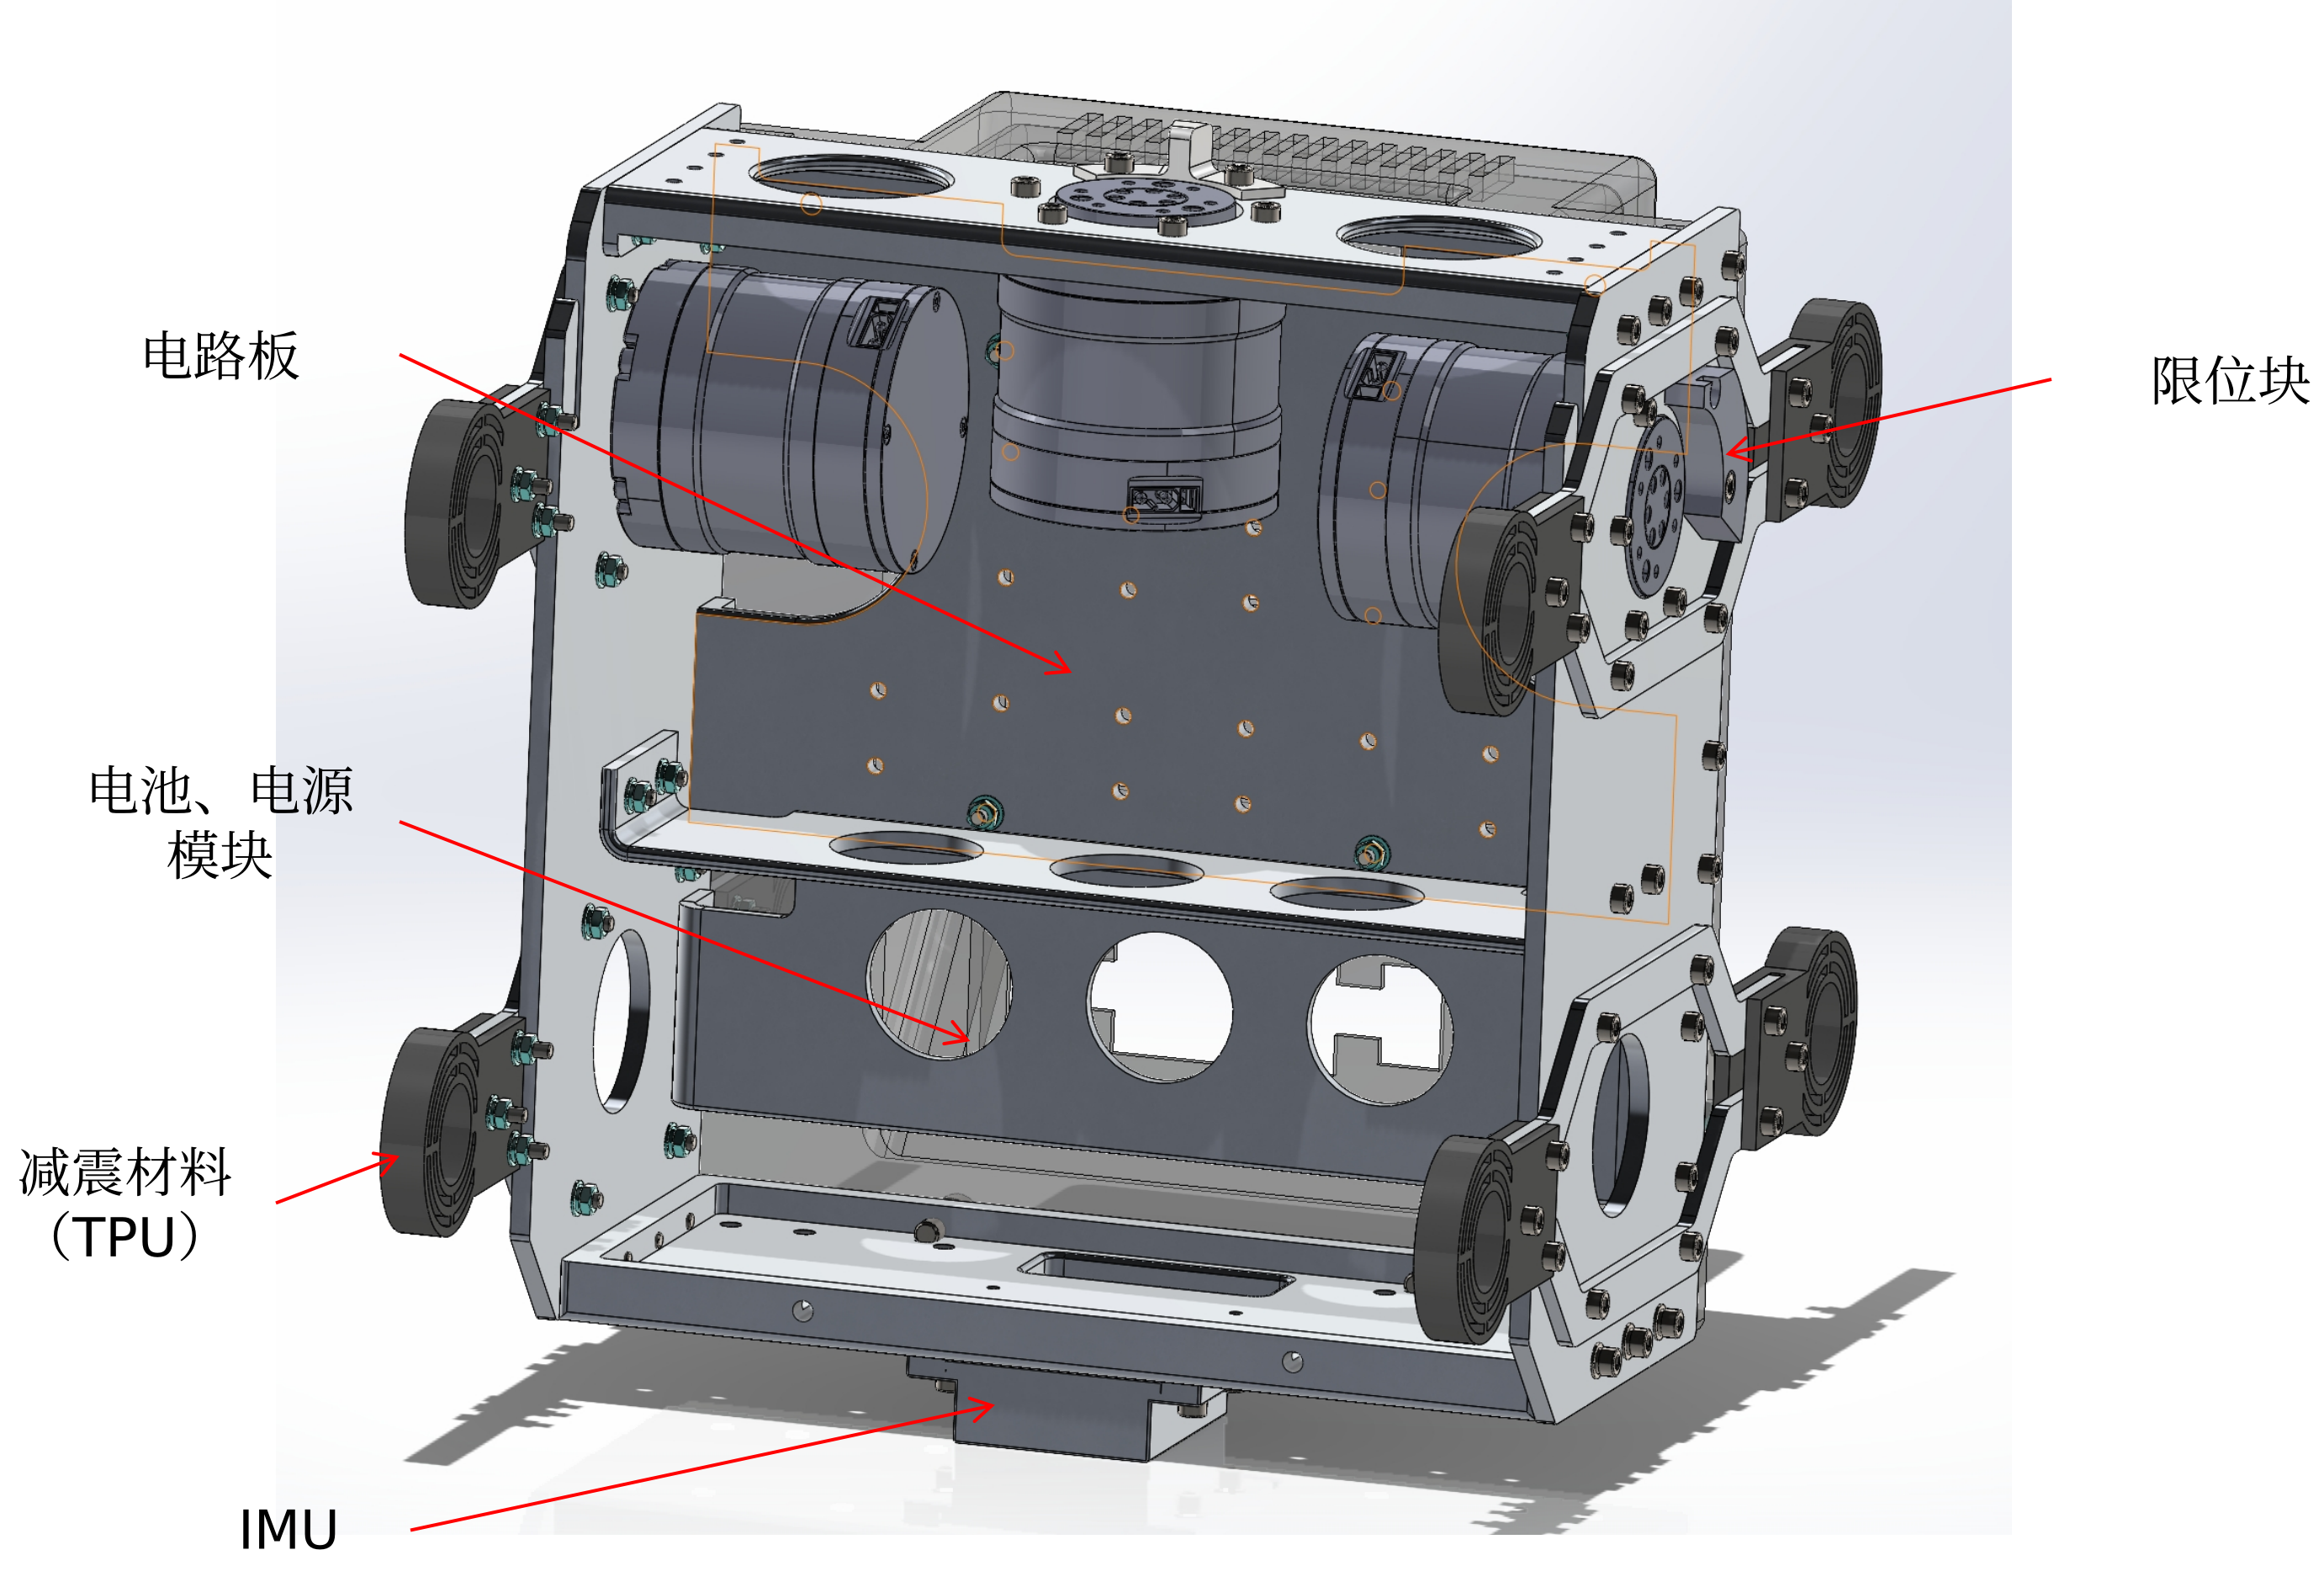
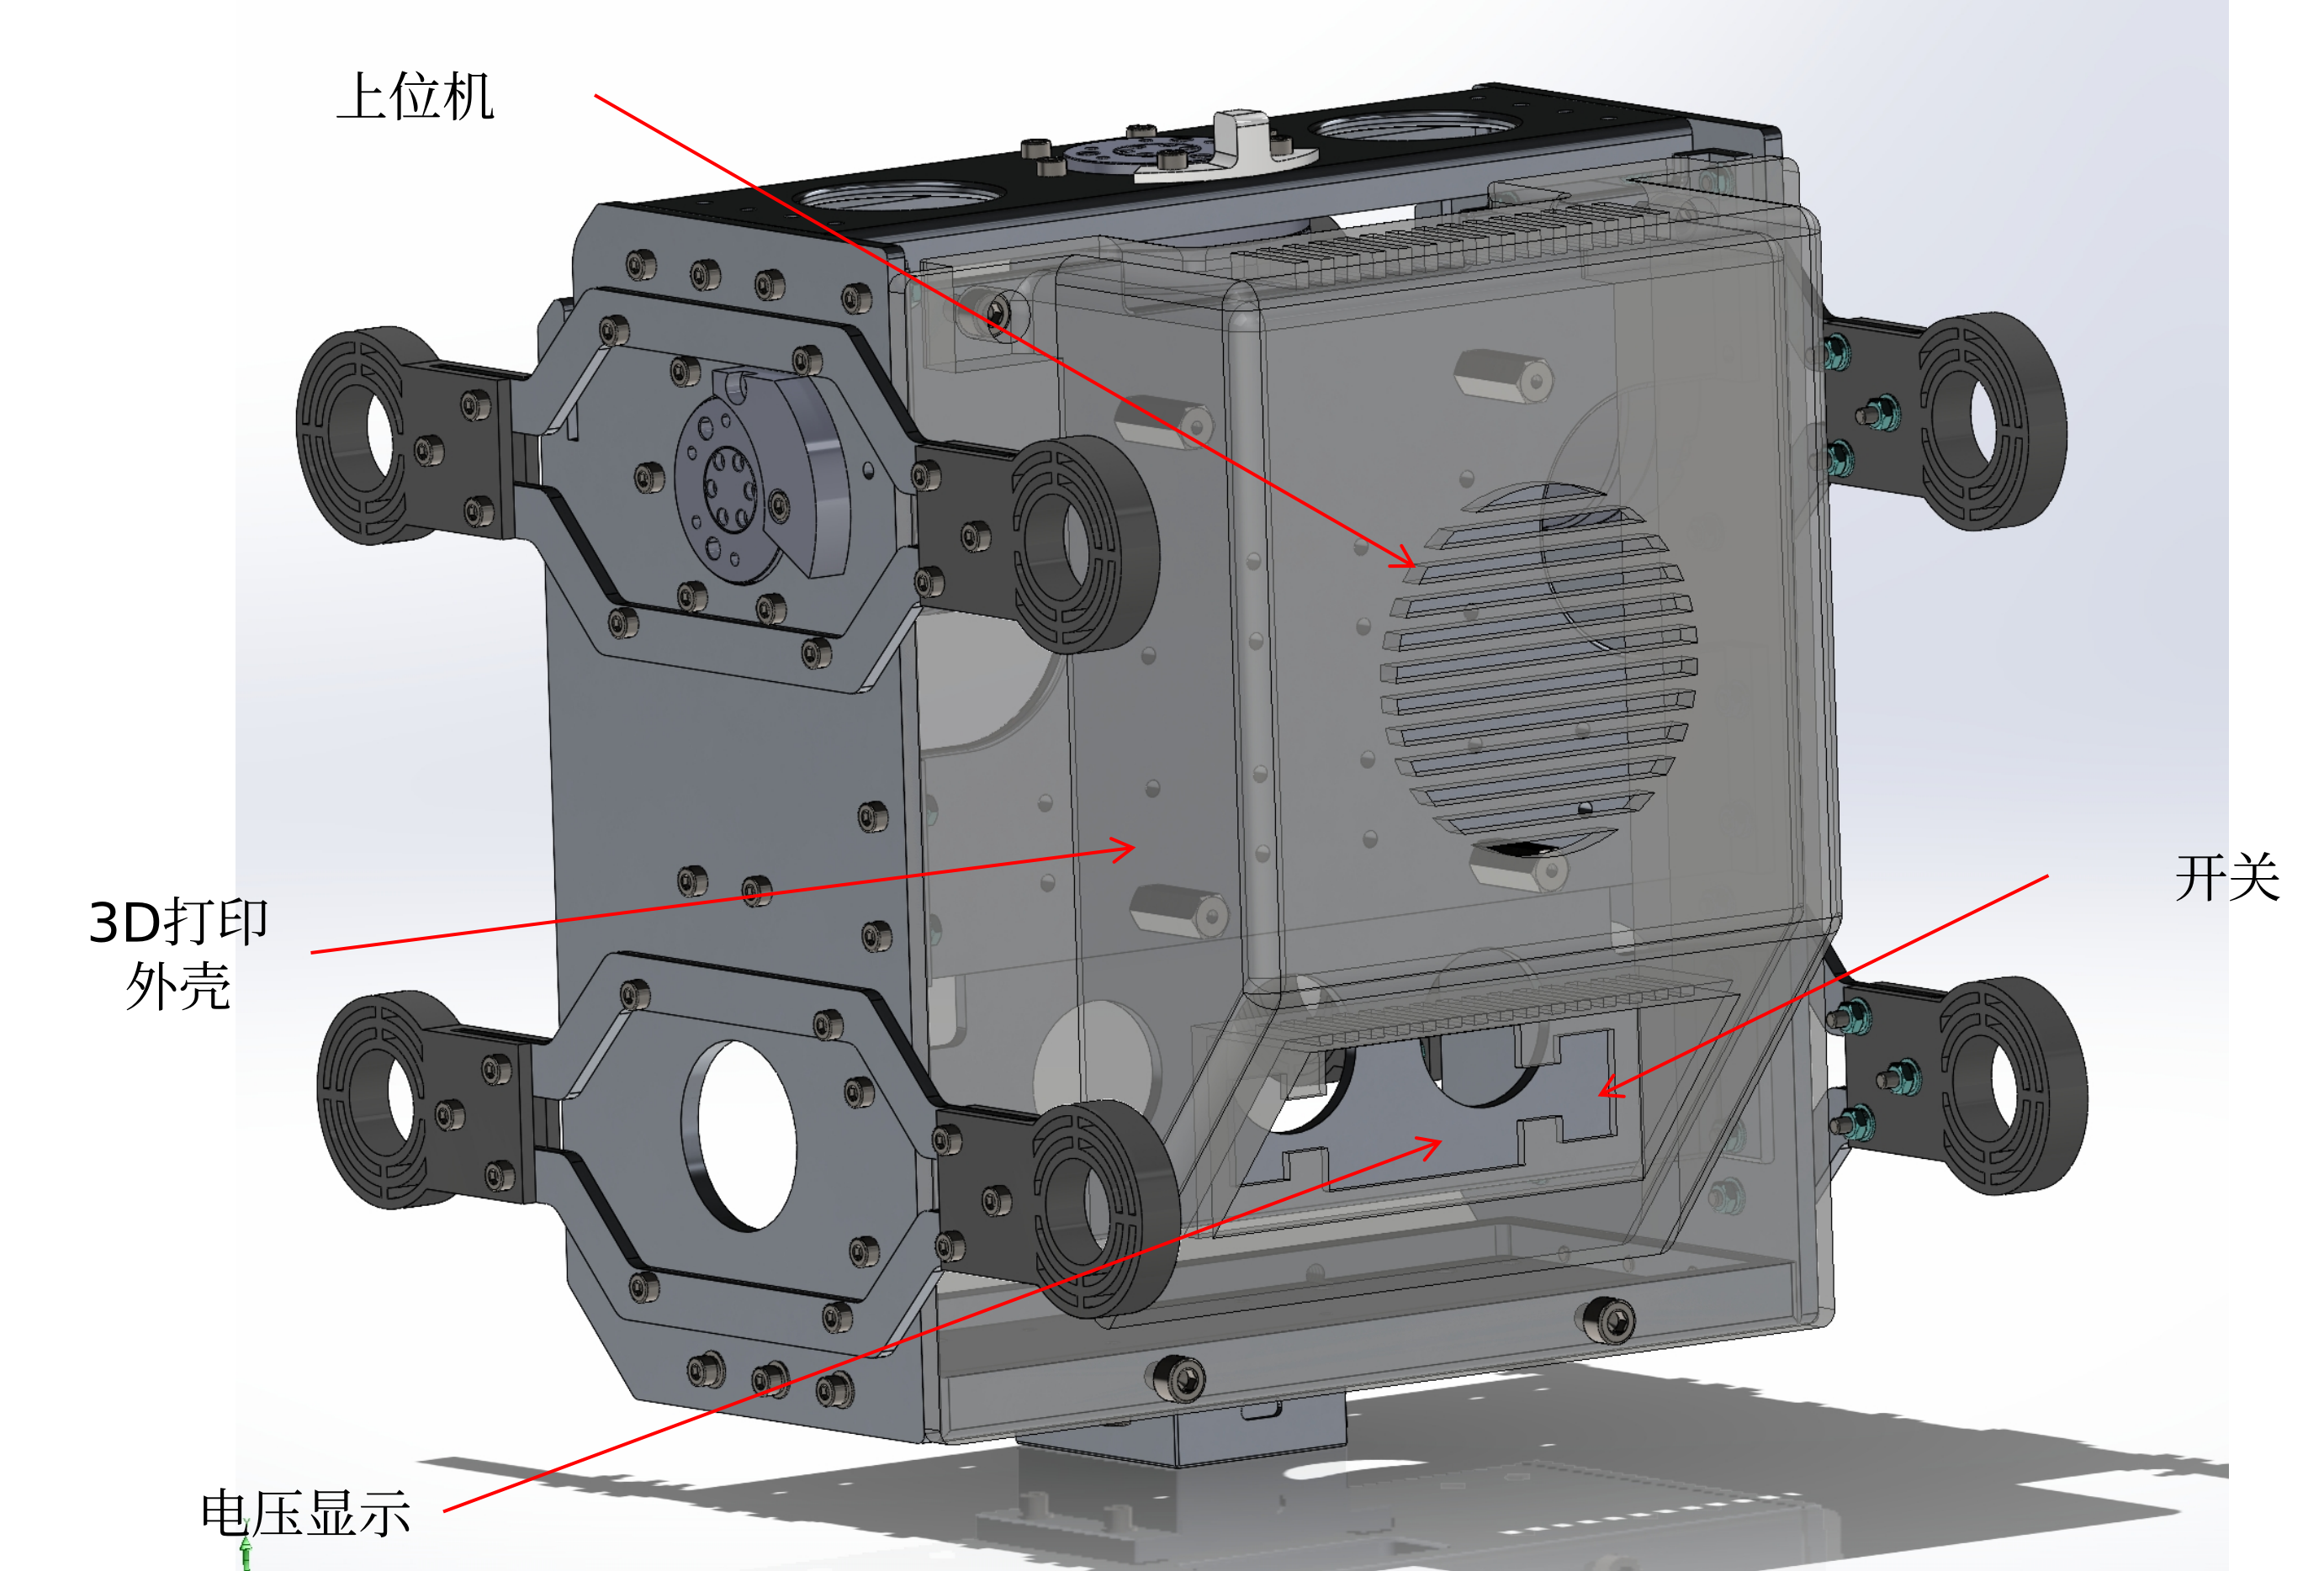
胸腔主要考虑的是电池、电路板、上位机的排布,我们把胸腔分前后两个半区,前半区放电路,后半区放上位机。前半区上面放电路板,下面放电池。前后壳都是3D打印件,为了轻量化。后壳上放了散热孔以及走线孔,后壳下面放电路开关以及电压显示,方便观测电池电量。此外我们还放了TPU的减震材料,目的是机器人摔倒的时候减缓冲击力。
腿部设计
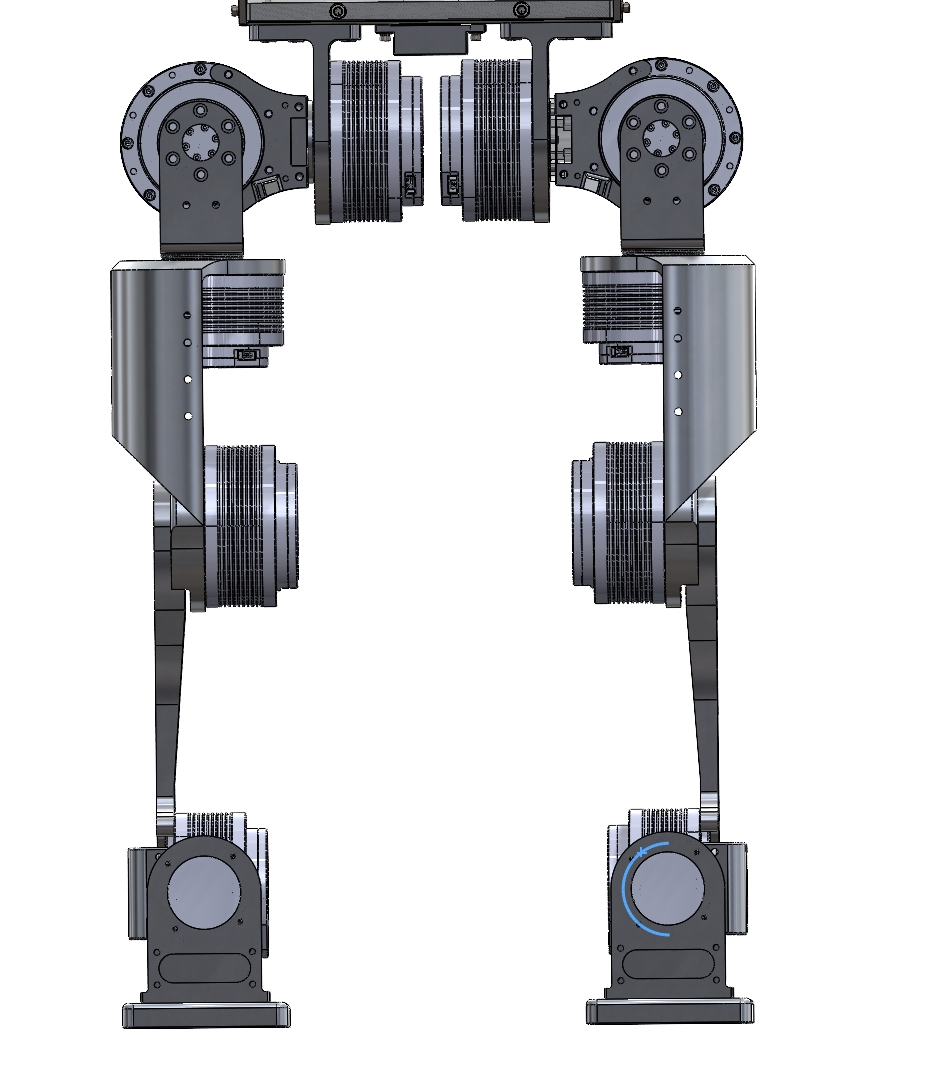
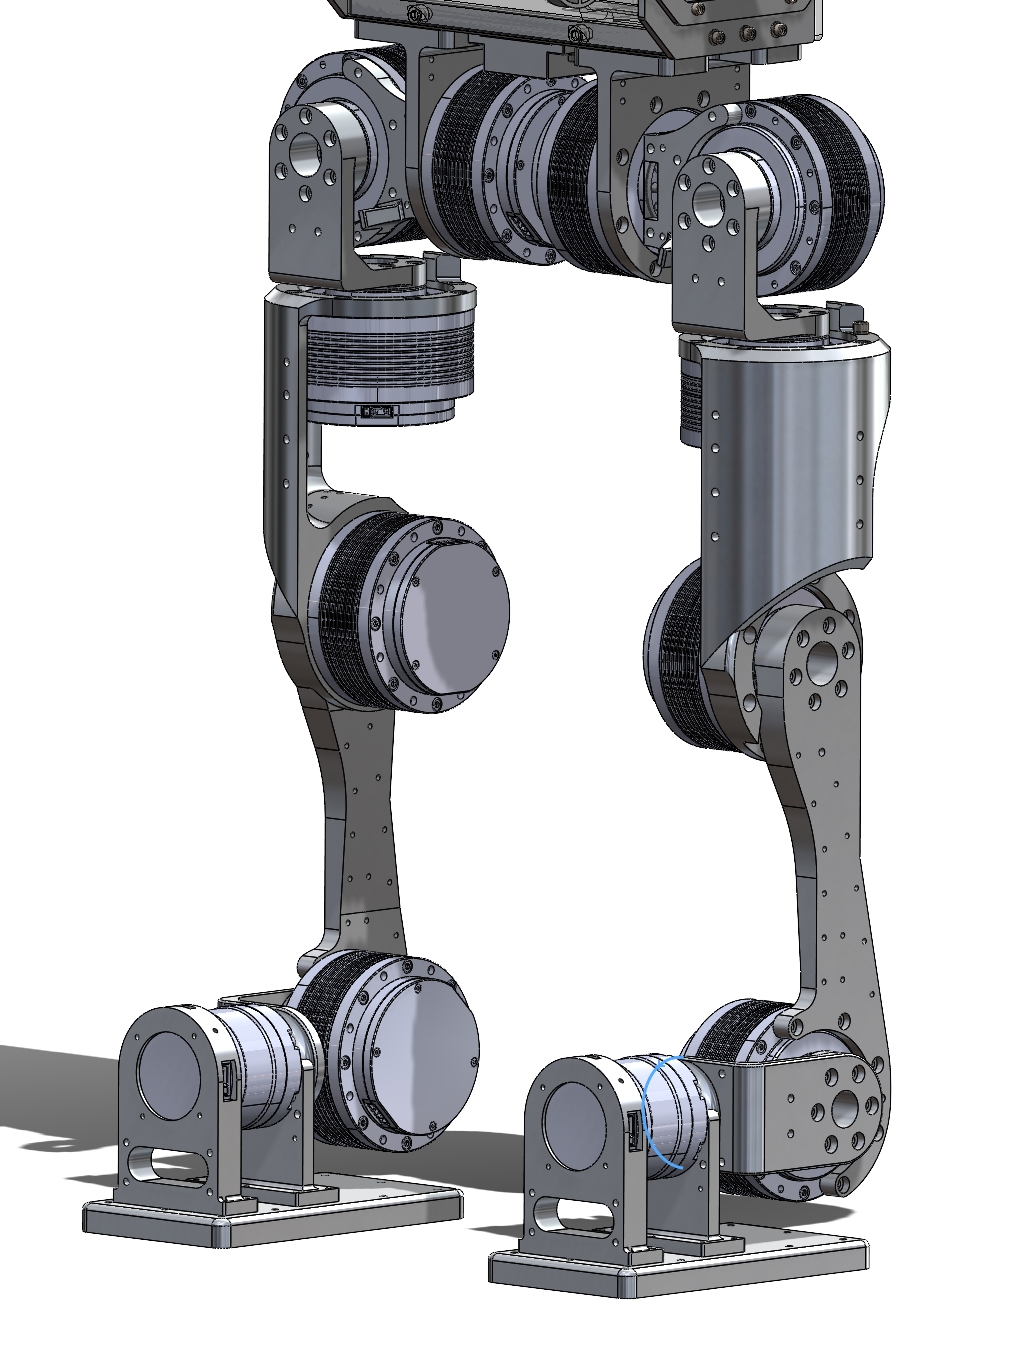
腿部、手臂、头部都是串联自由度,只需要考虑连杆连接好所有电机即可。这个设计会比较灵活,主要考虑的是结构强度、重量等等细节问题。
由于ENCOS的电机都是单边连接,所以我们设计的转子连接件也都是单边的。如果设计转子双边连接的话需要在电机另一侧装轴承,会增加装配复杂度,对于铝合金来说,加厚的单边连接件和双边连接件强度差不多,所以都采用单边连接,通过侧视图可以看的比较清晰。
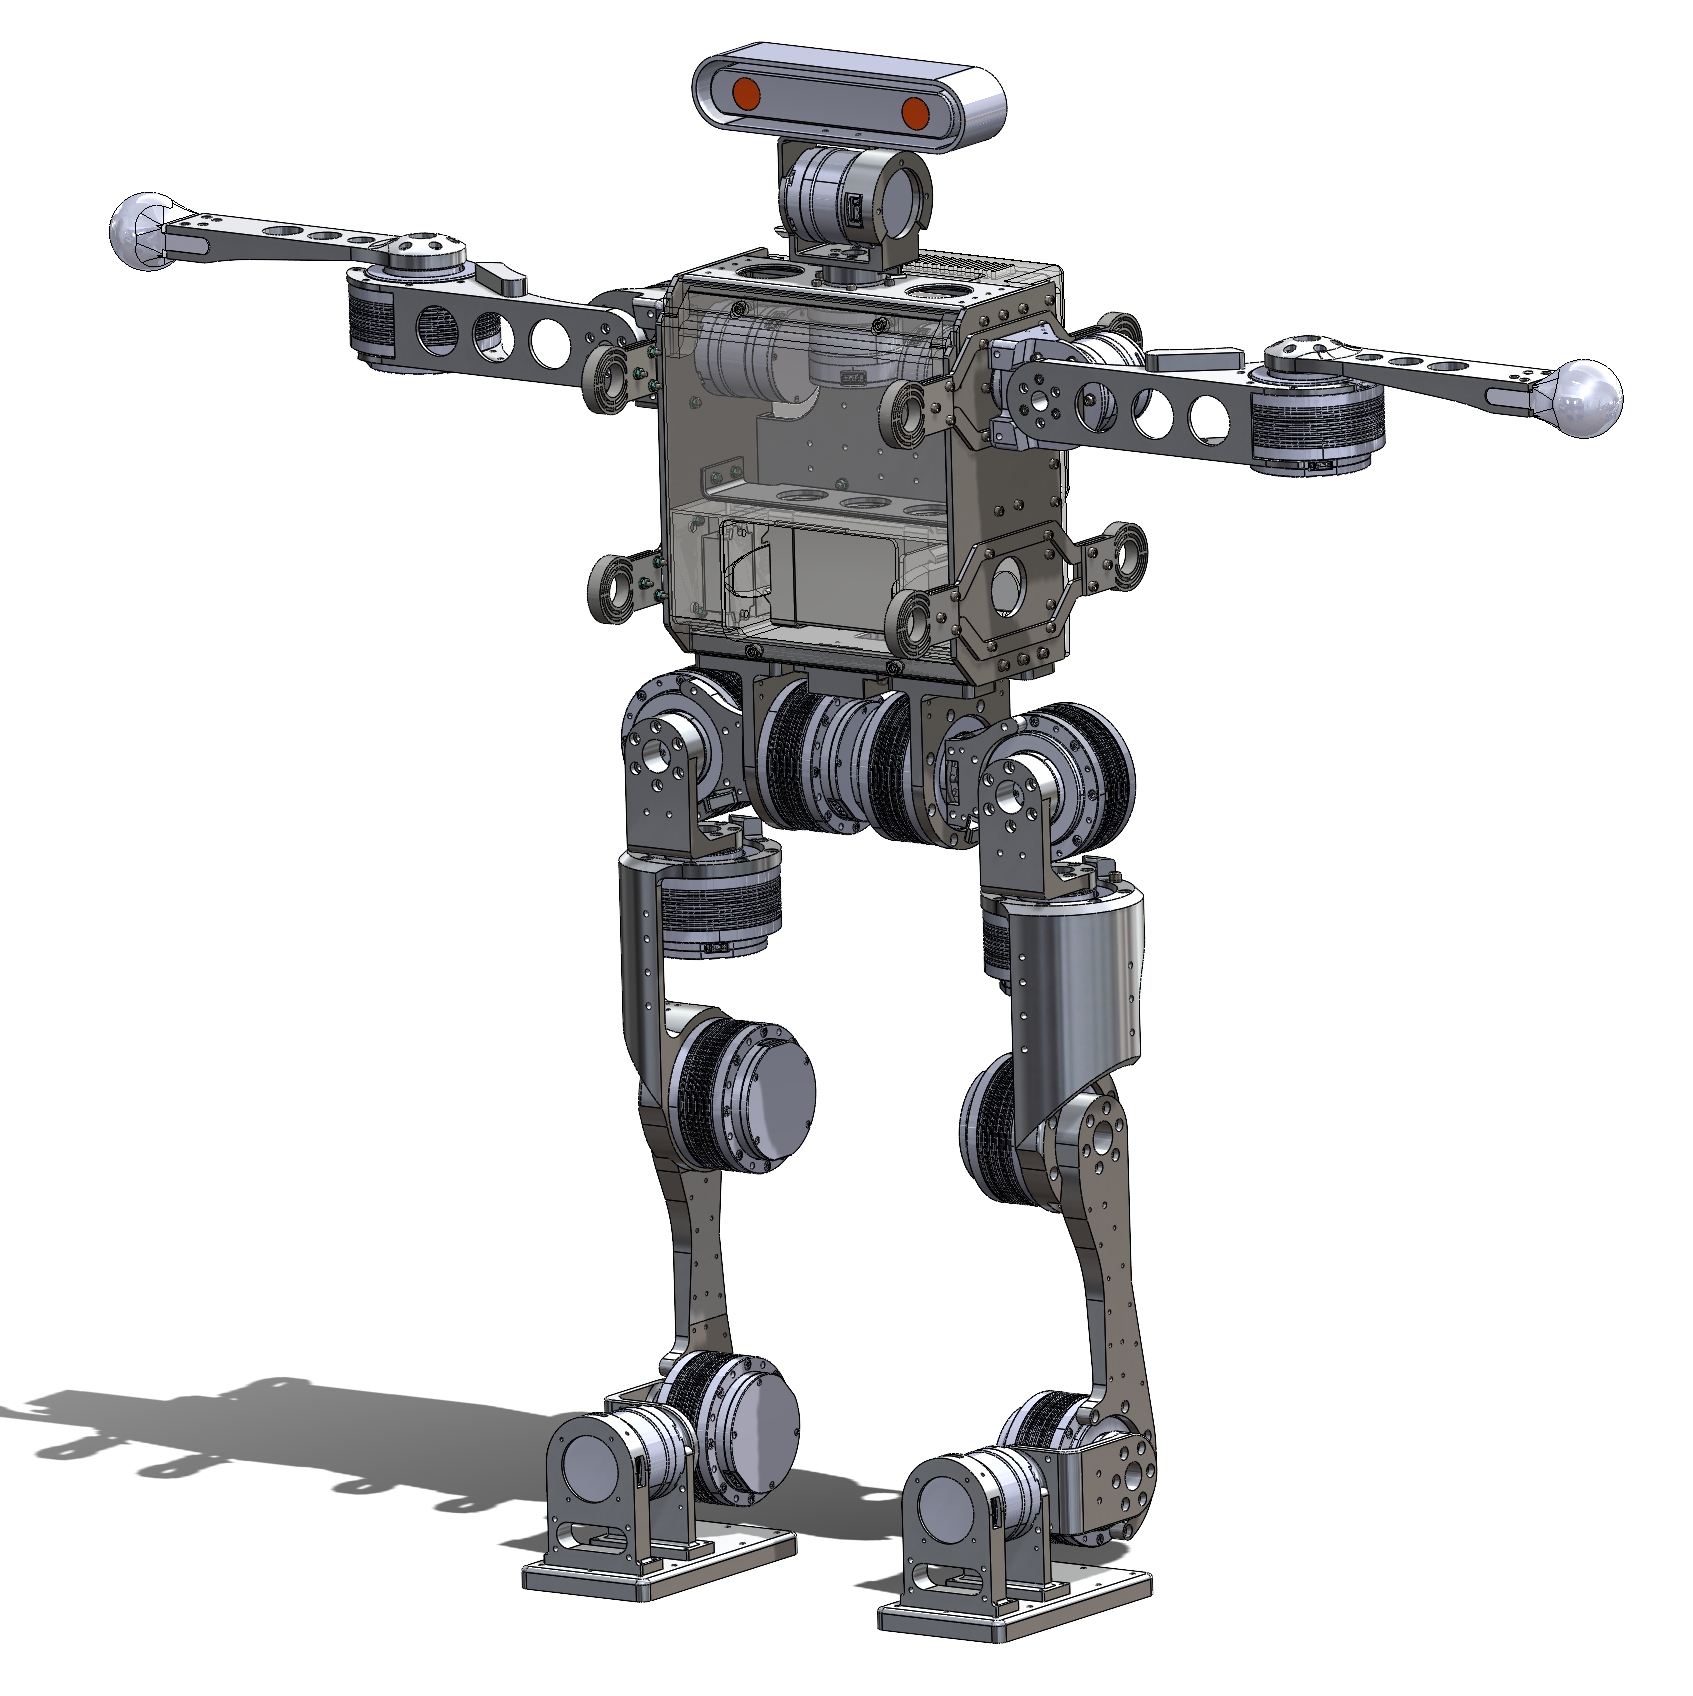
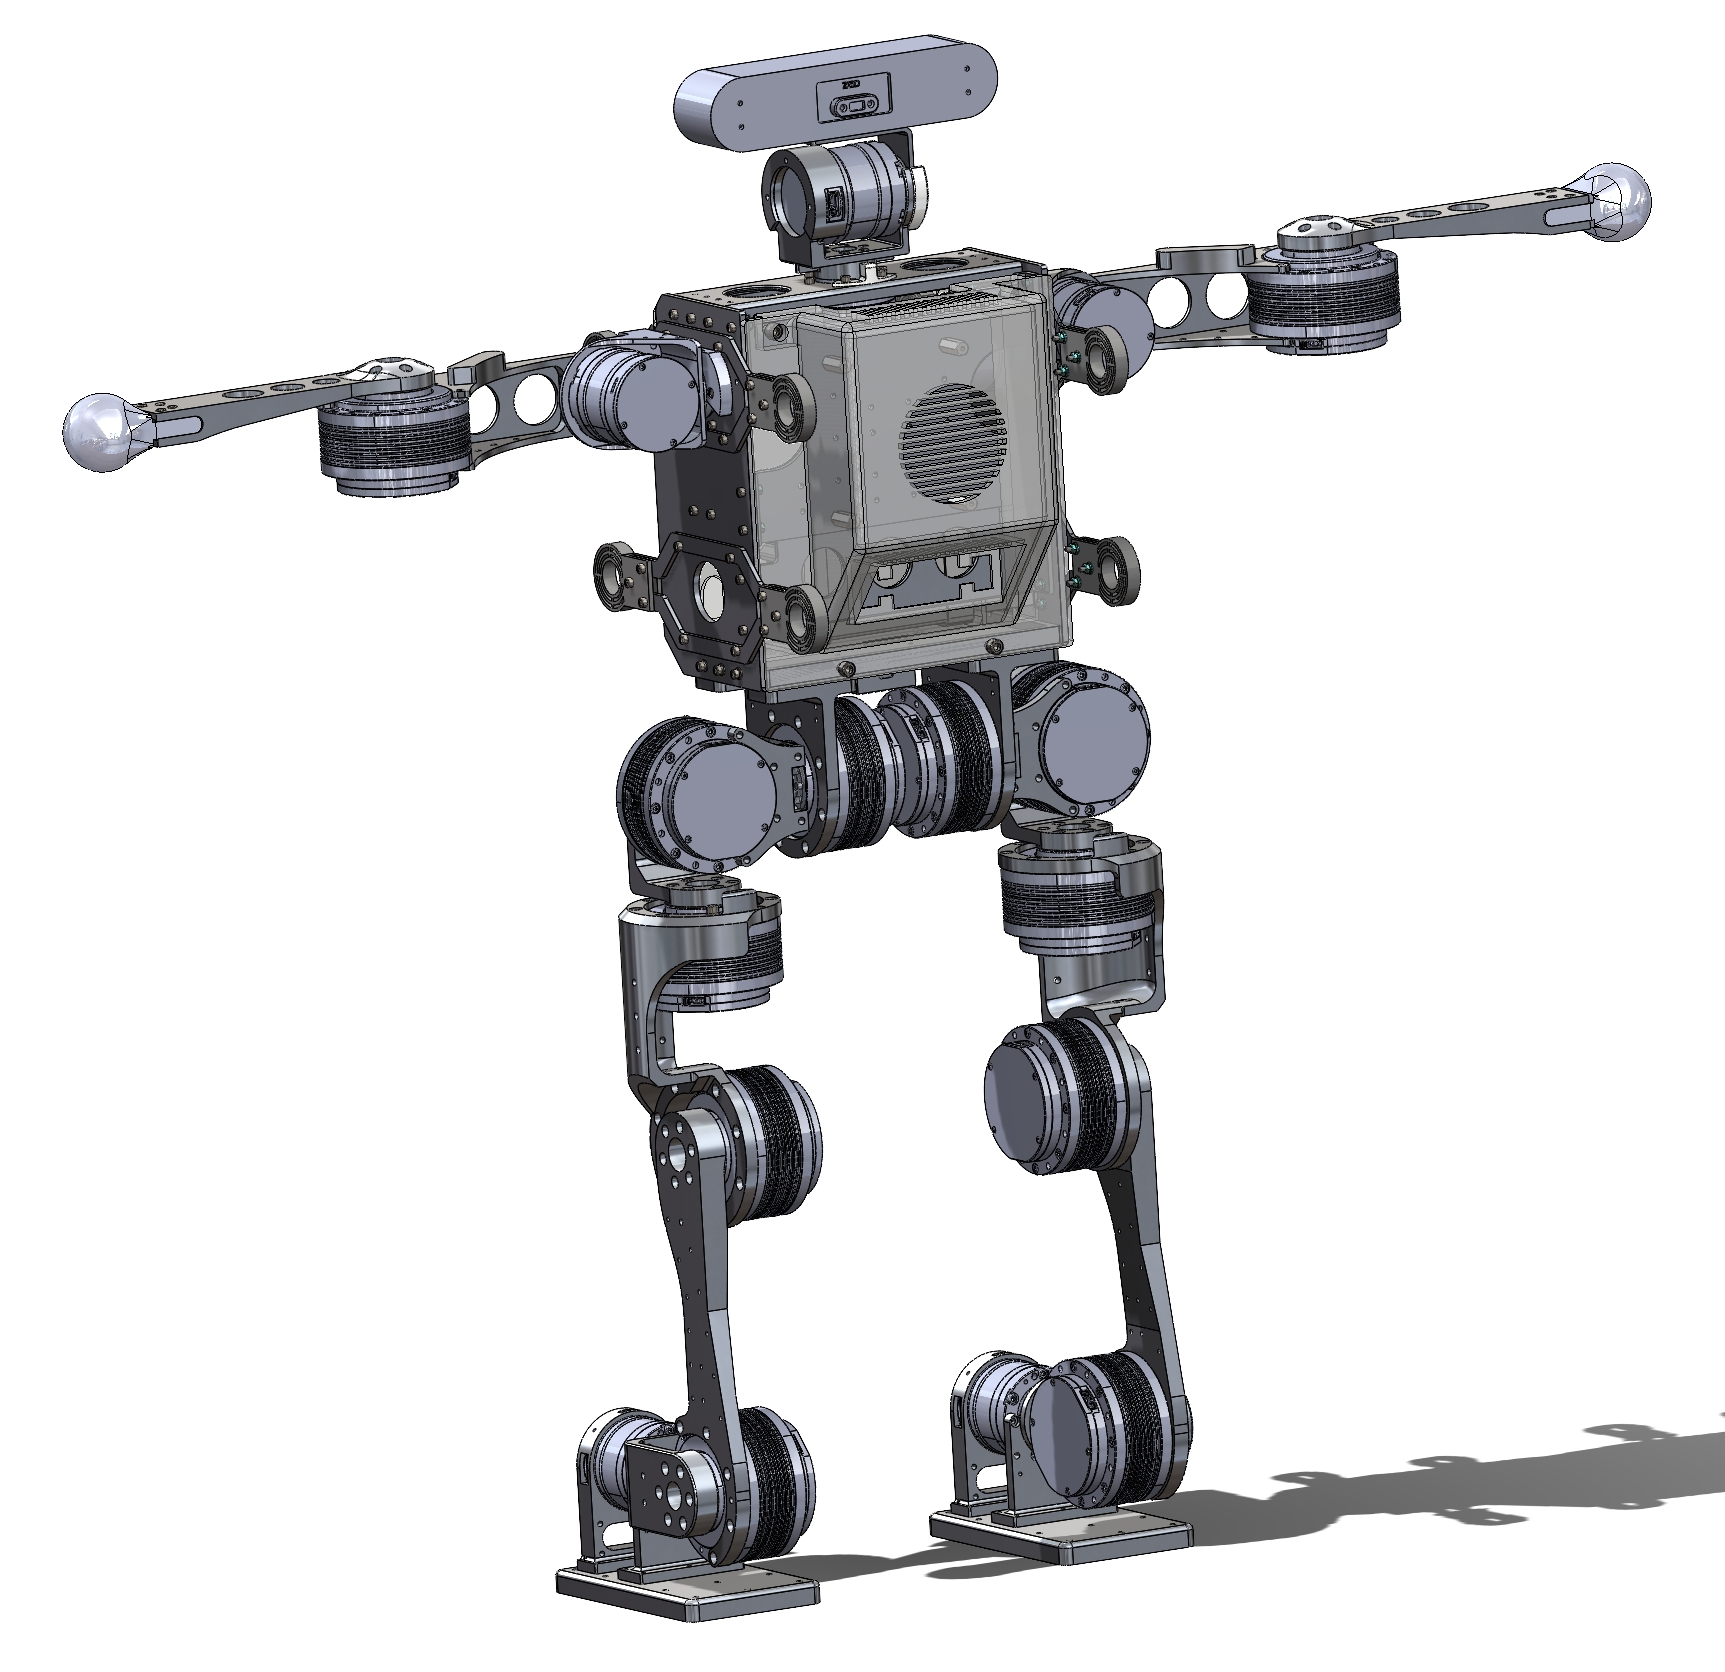
总体图纸
其他具体细节可以通过打开SolidWorks图纸来查看。
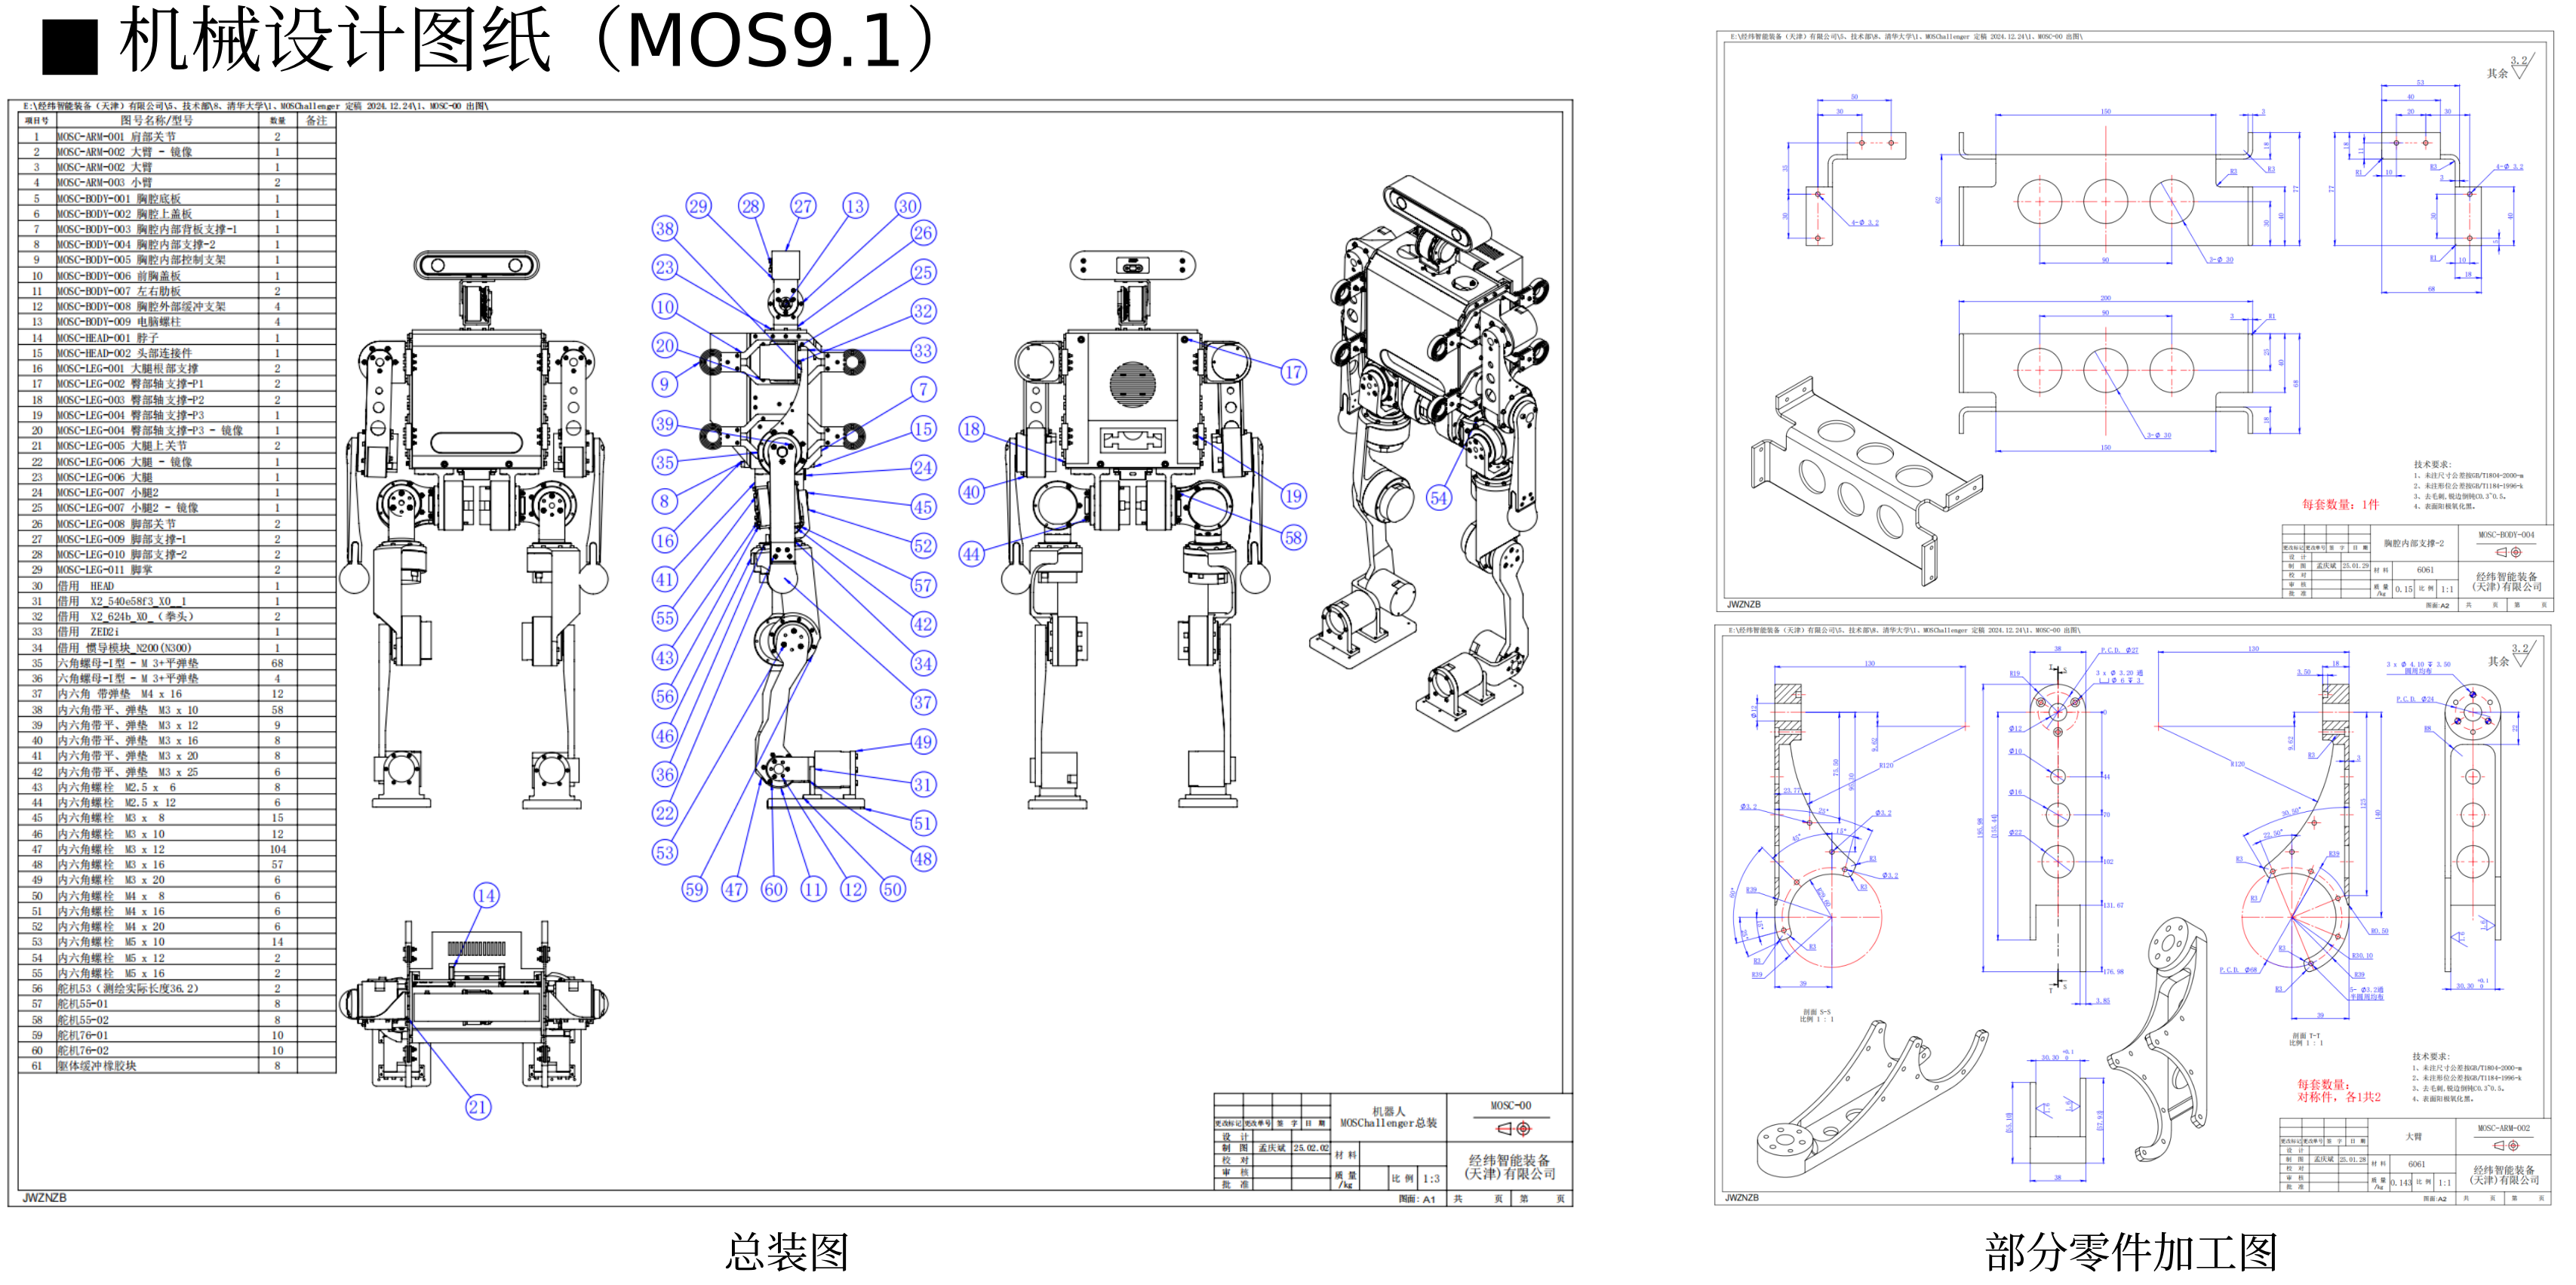
我们在做9.1的时候因为找了厂家帮忙画2D图以及机加工,所以我们有一整套的2D图纸。9.2后来用嘉立创CNC,所以没画2D图纸,只有有螺纹孔的画了2D图,下面是部分图纸内容,供参考。