仿真、模型与数据
本部分介绍仿真器、机器人仿真模型以及机器人动作数据。
机器人仿真模型
现在的人形机器人或四足机器人大多都使用强化学习训练控制器,训练过程在仿真器中,并且验证控制器能力也是在仿真器中。常用的仿真器有IsaacSim、Mujoco,训练框架有IsaacLab、Mjlab等。
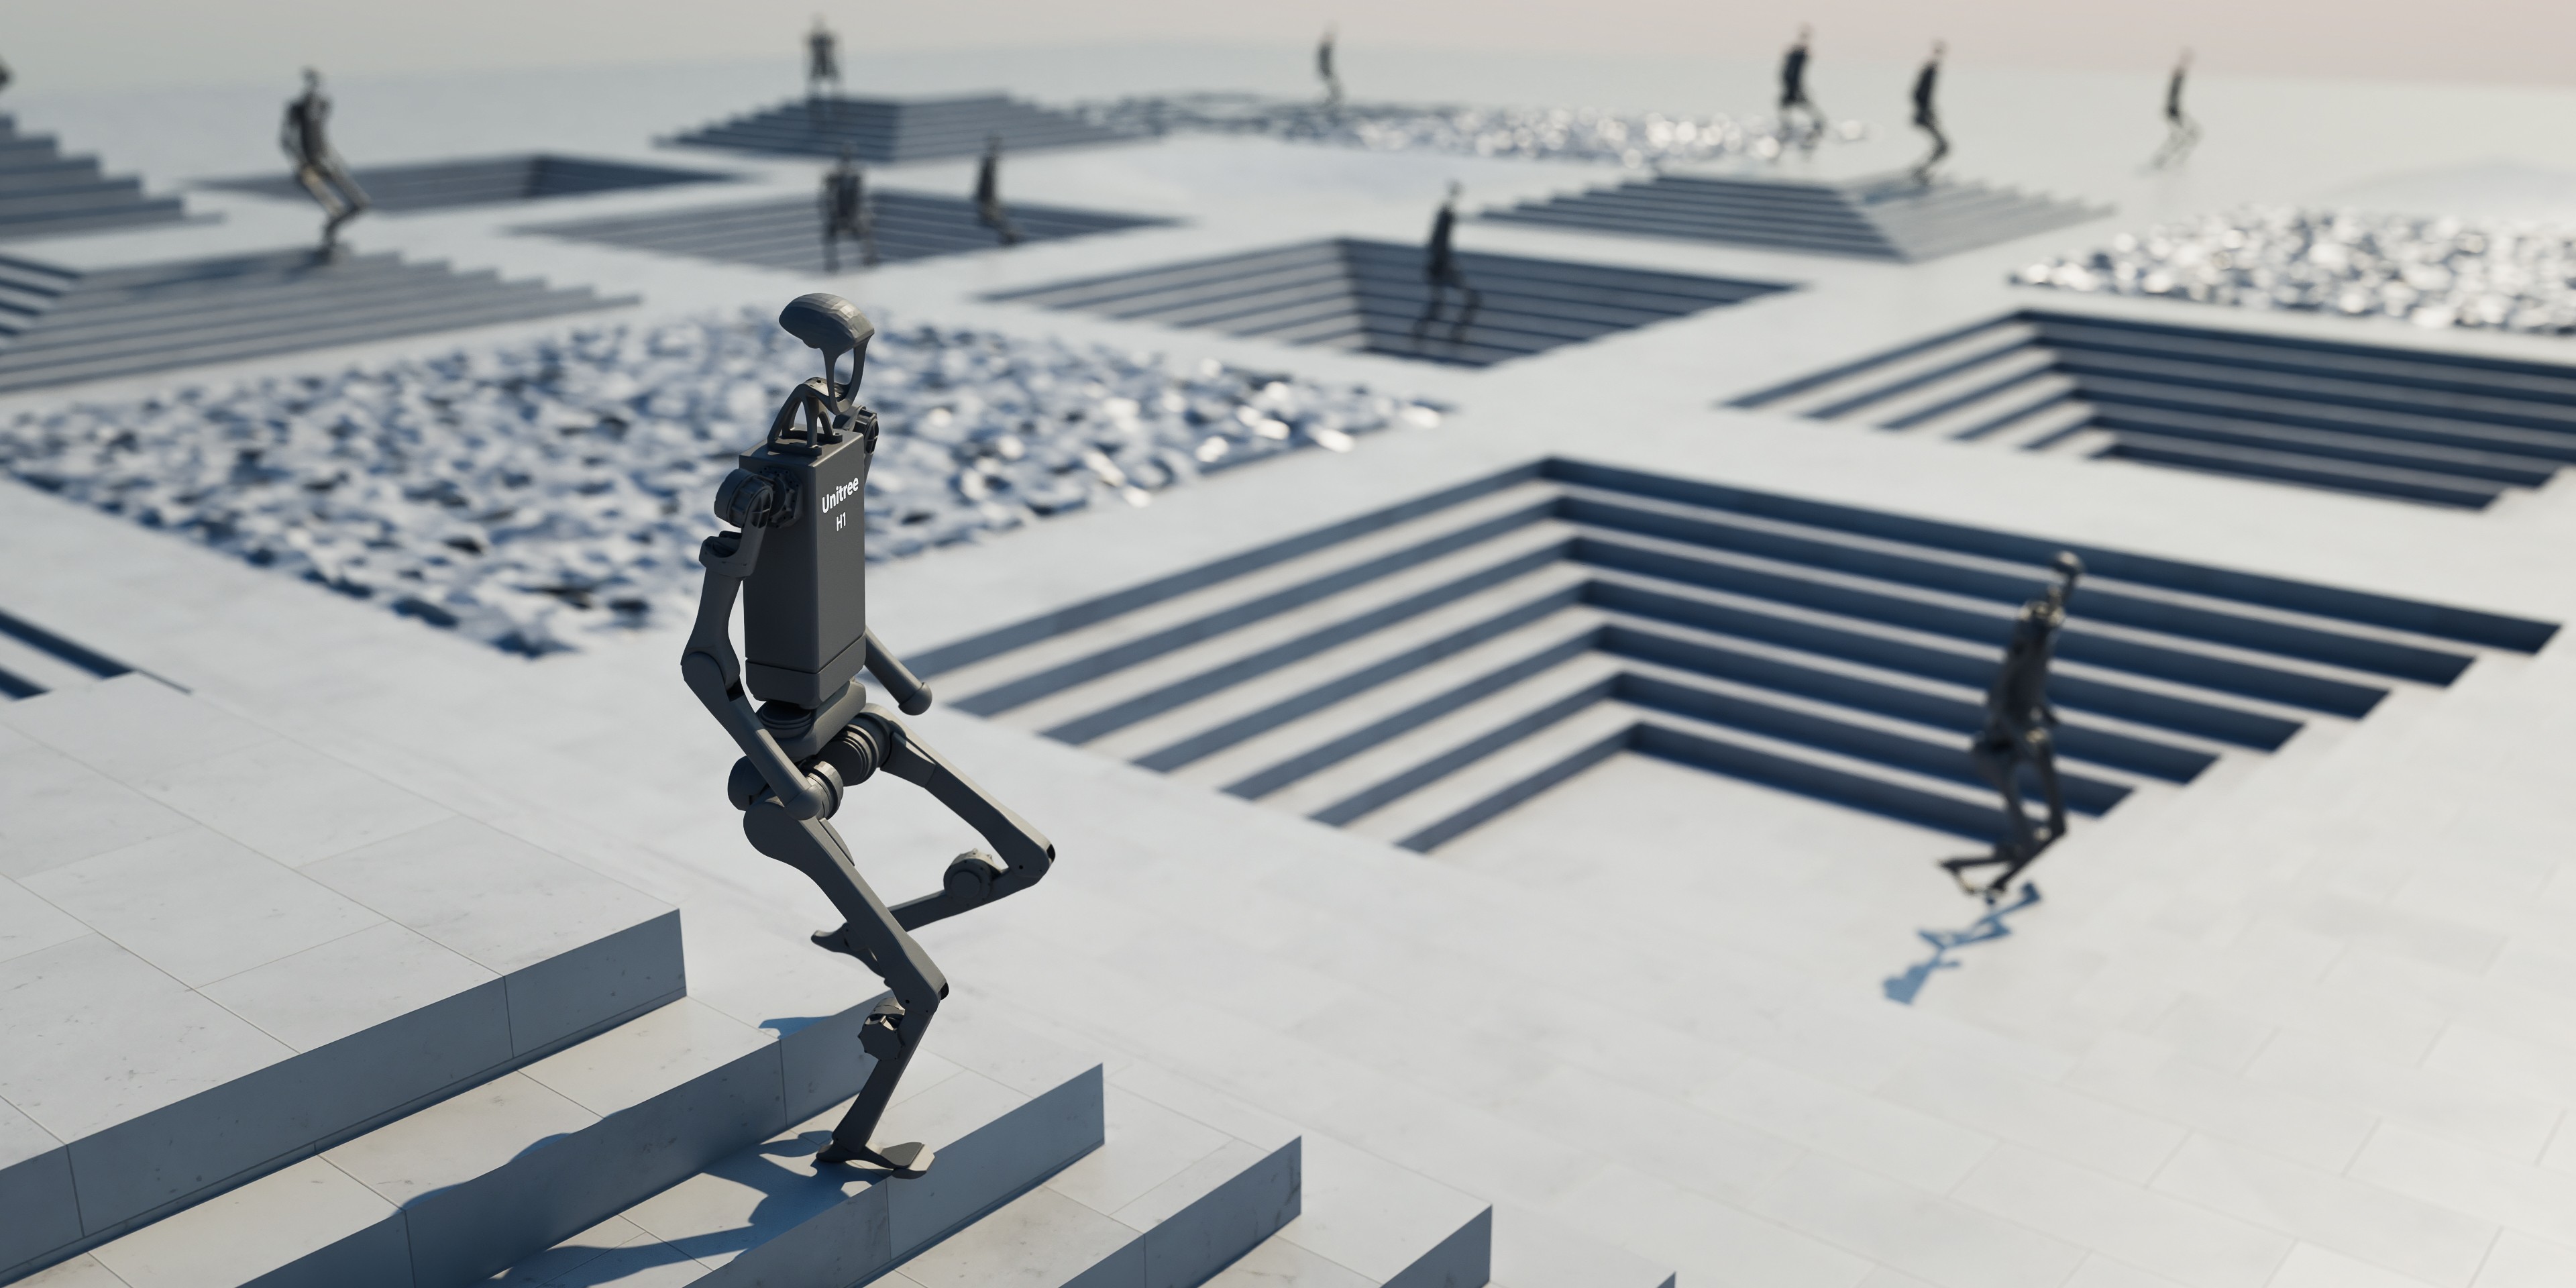
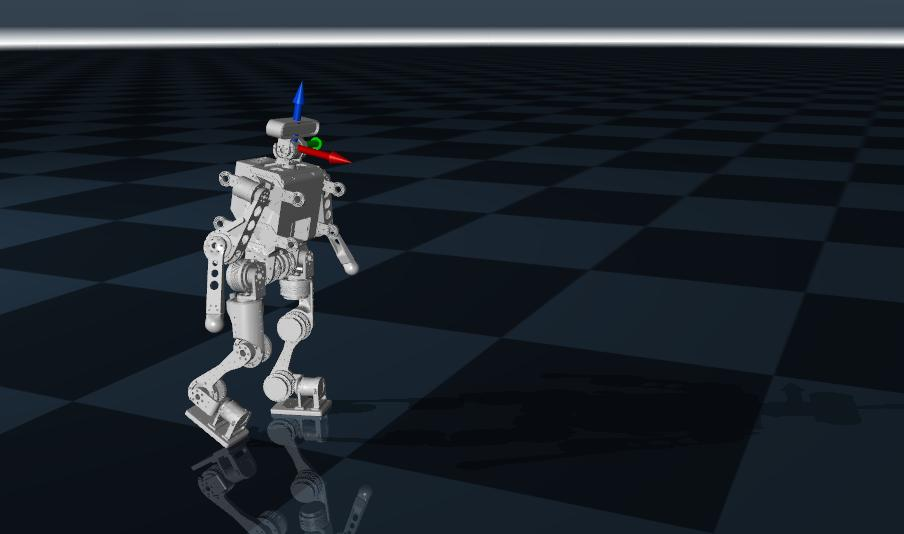
在不同的仿真器里用不同的模型文件来描述机器人,常用的是URDF(Unified Robot Description Format),在任何仿真器都适用。XML文件专用于Mujoco,USD专用于IsaacSim和IsaacLab。通常先有URDF,然后转换成另外两个。
URDF用来定义机器人的刚体结构、关节连接关系、几何外形、质量和惯量、碰撞模型、可视化模型、部分传动/插件扩展信息。想象一下一个人形机器人如果用抽象的树状图来描述的话,就像下面这张图一样,URDF就是将这个树状图用代码来表示。Link 表示机器人中的刚体部件,如躯干、头部、上臂、小腿和脚;Joint 表示刚体之间的连接和运动约束,如肩关节、肘关节、髋关节和膝关节。
flowchart TD
    base["base_link<br/>躯干/骨盆"]

    neck_joint(("neck_joint"))
    head["head_link<br/>头部"]

    l_shoulder_pitch(("l_shoulder_pitch"))
    l_upper_arm["l_upper_arm_link<br/>左上臂"]
    l_elbow_pitch(("l_elbow_pitch"))
    l_forearm["l_forearm_link<br/>左前臂"]
    l_wrist_joint(("l_wrist_joint"))
    l_hand["l_hand_link<br/>左手"]

    r_shoulder_pitch(("r_shoulder_pitch"))
    r_upper_arm["r_upper_arm_link<br/>右上臂"]
    r_elbow_pitch(("r_elbow_pitch"))
    r_forearm["r_forearm_link<br/>右前臂"]
    r_wrist_joint(("r_wrist_joint"))
    r_hand["r_hand_link<br/>右手"]

    l_hip_pitch(("l_hip_pitch"))
    l_thigh["l_thigh_link<br/>左大腿"]
    l_knee_pitch(("l_knee_pitch"))
    l_calf["l_calf_link<br/>左小腿"]
    l_ankle_pitch(("l_ankle_pitch"))
    l_foot["l_foot_link<br/>左脚"]

    r_hip_pitch(("r_hip_pitch"))
    r_thigh["r_thigh_link<br/>右大腿"]
    r_knee_pitch(("r_knee_pitch"))
    r_calf["r_calf_link<br/>右小腿"]
    r_ankle_pitch(("r_ankle_pitch"))
    r_foot["r_foot_link<br/>右脚"]

    base --> neck_joint --> head

    base --> l_shoulder_pitch --> l_upper_arm
    l_upper_arm --> l_elbow_pitch --> l_forearm
    l_forearm --> l_wrist_joint --> l_hand

    base --> r_shoulder_pitch --> r_upper_arm
    r_upper_arm --> r_elbow_pitch --> r_forearm
    r_forearm --> r_wrist_joint --> r_hand

    base --> l_hip_pitch --> l_thigh
    l_thigh --> l_knee_pitch --> l_calf
    l_calf --> l_ankle_pitch --> l_foot

    base --> r_hip_pitch --> r_thigh
    r_thigh --> r_knee_pitch --> r_calf
    r_calf --> r_ankle_pitch --> r_foot

    classDef link fill:#dff4ff,stroke:#1f78b4,stroke-width:1.5px,color:#0b2239;
    classDef joint fill:#fff3cd,stroke:#c99700,stroke-width:1.5px,color:#4a3b00;

    class base,head,l_upper_arm,l_forearm,l_hand,r_upper_arm,r_forearm,r_hand,l_thigh,l_calf,l_foot,r_thigh,r_calf,r_foot link;
    class neck_joint,l_shoulder_pitch,l_elbow_pitch,l_wrist_joint,r_shoulder_pitch,r_elbow_pitch,r_wrist_joint,l_hip_pitch,l_knee_pitch,l_ankle_pitch,r_hip_pitch,r_knee_pitch,r_ankle_pitch joint;
一个 link 里通常包含三类信息:
- visual:外观显示
- collision:碰撞计算
- inertial:惯性参数
visual用于定义这个部件“看起来是什么样”。里面通常包括:
- 几何形状 geometry
- 相对位姿 origin
- 材质 material
collision用于定义碰撞检测时使用的几何体。它通常和 visual 分开,因为可视化模型可以很精细;碰撞模型通常希望更简单,便于提高计算效率
inertial用于定义物理仿真所需的惯性信息,包括:
- 质量 mass
- 质心位置 origin
- 惯性矩阵 inertia
例如:
<link name="upper_arm">
    <visual>
        <origin xyz="0 0 0.2" rpy="0 0 0"/>
        <geometry>
            <cylinder radius="0.04" length="0.4"/>
        </geometry>
        <material name="blue"/>
    </visual>
    <collision>
        <origin xyz="0 0 0.2" rpy="0 0 0"/>
        <geometry>
            <cylinder radius="0.05" length="0.4"/>
        </geometry>
    </collision>
    <inertial>
        <origin xyz="0 0 0.2" rpy="0 0 0"/>
        <mass value="2.0"/>
        <inertia
            ixx="0.01" ixy="0.0" ixz="0.0"
            iyy="0.02" iyz="0.0"
            izz="0.01"/>
    </inertial>
</link>
joint 用于连接两个 link,描述它们之间的相对运动关系。一个 joint 通常要定义:
- 父 link:parent
- 子 link:child
- 关节类型:type
- 安装位姿:origin
- 运动轴:axis
- 限位:limit
例如这里表示upper_arm 通过一个旋转关节连接到 torso关节安装在躯干某个位置绕 y 轴旋转转动范围是 −1.57 到 1.57 弧度
<joint name="shoulder_pitch" type="revolute">
    <parent link="torso"/>
    <child link="upper_arm"/>
    <origin xyz="0.2 0 0.5" rpy="0 0 0"/>
    <axis xyz="0 1 0"/>
    <limit lower="-1.57" upper="1.57" effort="50" velocity="2.0"/>
</joint>
URDF 中常见关节类型包括:
- fixed固定关节,没有相对运动,适合连接固定结构件
- revolute旋转关节,有角度上下限,适合机器人关节
- continuous连续旋转关节,没有角度上下限,适合轮子
- prismatic平移关节,沿某一轴线平移,适合直线驱动器
URDF有很多开源的,可以随便找一个去参考。XML和USD是类似的文件,只不过描述方式不一样。
我们到目前为止只有机械模型,还没有仿真模型。本章后续内容会讲解从机械模型导出URDF、XML、USD的详细步骤。
机器人动作数据
现在人形机器人越来越多地使用参考数据进行训练,这些参考数据大多都来自于人体动捕数据,比如BVH(Biovision Hierarchy)人体数据。BVH文件可以通过viewer查看:BVH viewer。还有其他描述方式,比如SMPLX模型格式数据。也由于人用csv直接存储,但是原理都是一样的,他们都是定义了机器人怎么动,存储的内容是每一帧关节角度、根节点位姿、时间戳、身体速度/加速度等。
有了动作数据,因为人体结构和机器人结构并不相同,需要重定向(Retarget)到人形机器人的结构上,这个时候就需要用BVH文件和机器人URDF模型,建立一个关节、连杆映射关系,通过解优化问题来解算出来映射到机器人结构上的关节角度值等。重定向有很多人讲过,很多人都使用GMR。