通信框架概览
本部分介绍机器人系统传感器外部通讯以及主机内部通讯设计
传感器物理通讯
大多数机器人系统都会配置一个上位机(Host Computer),负责运行机器人操作系统(如 ROS 2)、运动控制、状态估计、路径规划、视觉感知以及神经网络推理等,同时采集各类传感器数据,并向电机驱动器发送控制指令。
上位机通常采用运行 Linux 等操作系统的高性能计算平台,例如 NVIDIA Jetson 系列(Orin Nano、Orin NX、AGX Orin)、x86 工控机或 Intel 主板等。对于功能较为简单的机器人,也可以使用 Raspberry Pi 等单板计算机作为上位机。
部分机器人还会增加一个下位机(Embedded Controller)。下位机通常采用 MCU(如 STM32)、DSP 或其他实时控制器,主要负责与电机驱动器、编码器、IMU、力传感器等硬件进行通信,并执行关节级的位置、速度或力矩控制,以及数据采集、安全保护和故障检测等高频实时任务。上位机则通过 CAN、EtherCAT、UART、SPI、USB 或 Ethernet 等通信总线与下位机交换数据,下发控制目标,并获取机器人状态信息。
采用下位机的主要优势是其通常运行裸机程序或实时操作系统(RTOS),具有较低的中断响应延迟和更强的实时性,能够稳定执行毫秒级的控制任务。同时,下位机可以承担底层设备通信和实时控制工作,减轻上位机的负担,提高系统的可靠性和可维护性。但是由于上下位机之间需要进行数据通信,会引入一定的通信延迟,但在合理设计通信协议和控制架构的情况下,这部分开销会比较小。
但是,下位机并非机器人系统的必需组成部分,其是否采用取决于机器人的控制需求、硬件配置以及系统复杂度。随着现代处理器性能的不断提升,以及 Linux 实时内核(PREEMPT_RT)、EtherCAT、CAN FD 等实时技术的发展,许多机器人已经能够采用单上位机架构完成整个控制流程。在这种架构下,上位机直接与传感器和电机驱动器通信,同时运行状态估计、运动控制、感知和决策等算法,能够满足许多研究平台、教育机器人和开源机器人的控制需求。
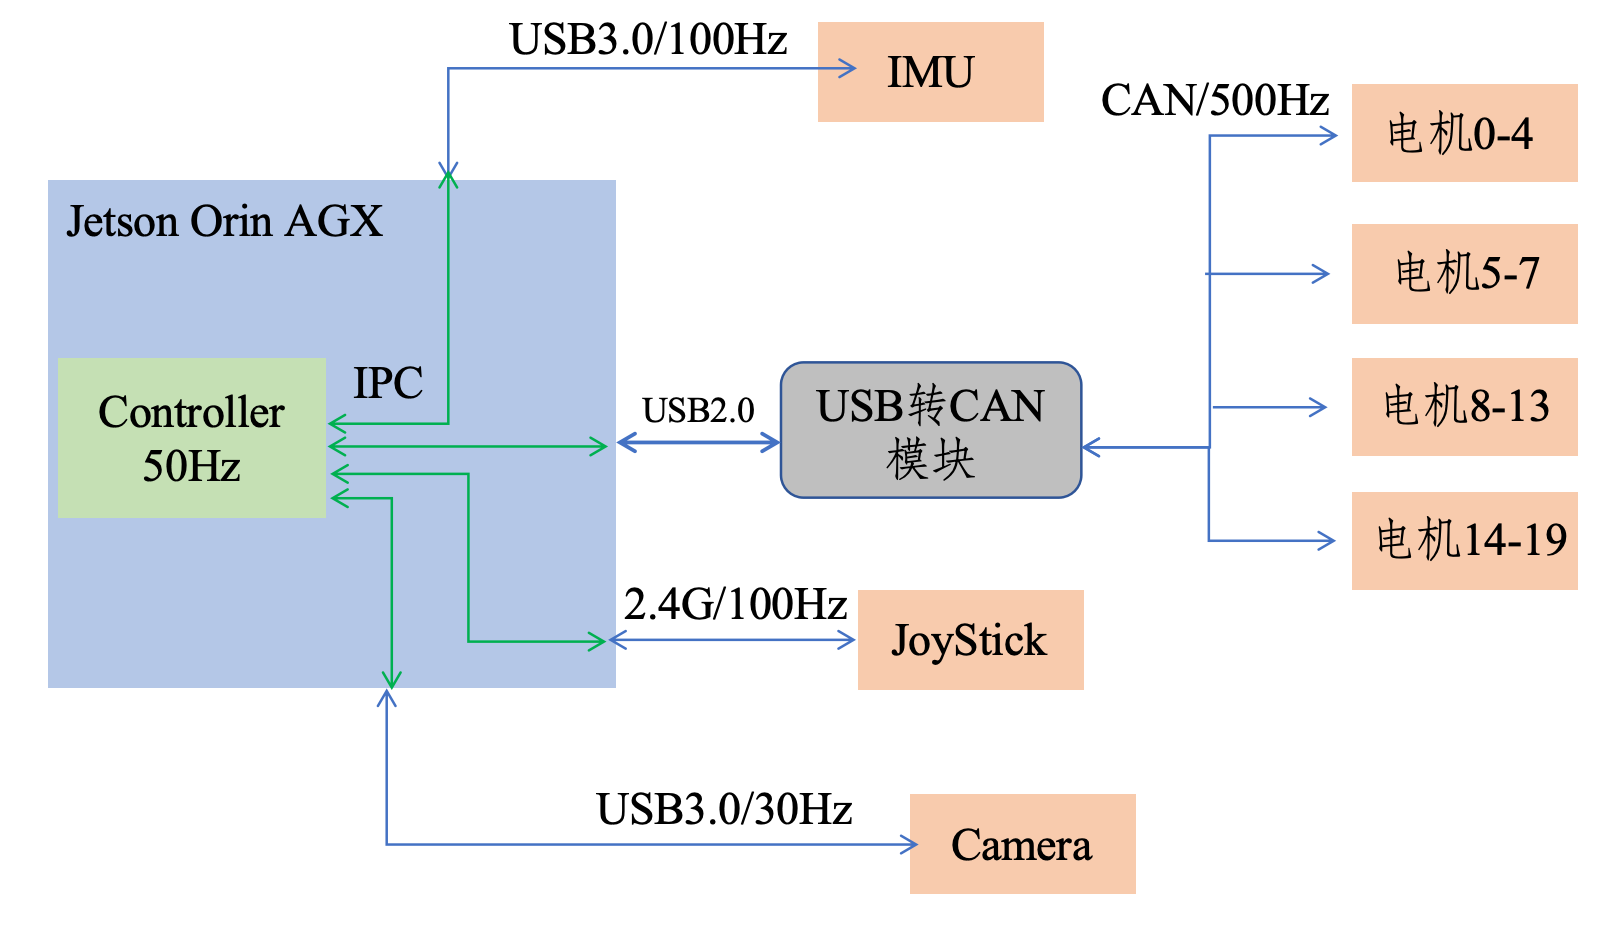
MOS9采用单上位机架构,以 NVIDIA Jetson Orin 为核心控制平台,直接完成传感器数据采集、电机驱动器通信以及机器人运动控制等任务。该方案结构简单、硬件成本较低、开发和调试方便,并能够满足本机器人控制系统的实时性要求,因此未额外设计下位机。
与传感器通讯方式有多种,USB、CAN、串口通信等等,现在大多数传感器集成的都很好,大多数可以用USB通讯,所以我们最终设计通讯框架如下:
进程间通讯
进程间通讯,即主机内各个进程之间数据通讯。在机器人系统中,通常会使用多种传感器信息,例如图像、IMU、驱动器信号、麦克风数据等;还会涉及一些中间结果信息,例如双目图像处理得到的深度图、识别出的物体信息、定位结果等。这些信息的数据规模可能差异很大。例如:
- 尺寸为 1920×1080 的浮点型深度图或点云数据;
- 尺寸为 1920×1080 的 int8 图像数据;
- 由 4 个浮点数组成的 IMU 姿态四元数;
- 来自 20 个电机的 CAN 数据报,例如 20×64 字节的数据块。
这些消息通常需要在多个进程之间进行读取、处理和发送,而且同一份信息往往会被多个进程共享。例如,运动控制模块和导航模块可能同时需要读取 IMU 姿态信息。因此,在机器人软件架构设计中,如何高效组织多进程之间的通信、管理不同类型和不同规模的消息,并支持多模块并发访问,是一个非常重要的问题。
下面的示意图展示了机器人系统中常见的几个进程,以及它们之间通过消息进行通信的关系。其中圆角框表示进程,方框表示消息。
flowchart LR

    CAM["相机采集进程"]
    IMU["IMU驱动进程"]
    PERCEPTION["感知处理进程"]
    SLAM["定位进程"]
    NAV["导航进程"]
    CONTROL["运动控制进程"]
    MOTOR["电机驱动进程"]
    UI["可视化进程"]

    IMG["图像数据"]
    DEPTH["深度图"]
    OBJ["目标信息"]
    IMU_MSG["IMU姿态"]
    POSE["定位结果"]
    PATH["规划路径"]
    CMD["速度指令"]
    ACT["电机控制命令"]

    CAM --> IMG
    IMG --> PERCEPTION
    PERCEPTION --> DEPTH
    PERCEPTION --> OBJ

    IMU --> IMU_MSG
    IMU_MSG --> SLAM
    DEPTH --> SLAM
    SLAM --> POSE

    POSE --> NAV
    OBJ --> NAV
    NAV --> PATH
    NAV --> CMD

    CMD --> CONTROL
    IMU_MSG --> CONTROL
    PATH --> CONTROL
    CONTROL --> ACT
    ACT --> MOTOR

    POSE --> UI
    OBJ --> UI
    DEPTH --> UI

    classDef process fill:#E8F3FF,stroke:#1E88E5,stroke-width:2px,color:#0D47A1,rx:10,ry:10;
    classDef message fill:#FFF8E1,stroke:#FB8C00,stroke-width:2px,color:#E65100;

    class CAM,IMU,PERCEPTION,SLAM,NAV,CONTROL,MOTOR,UI process;
    class IMG,DEPTH,OBJ,IMU_MSG,POSE,PATH,CMD,ACT message;
在机器人软件开发中,很多人会优先选择 ROS、DDS、ZMQ 等通信框架。这些框架主要面向分布式节点通信场景设计,在多机协同、远程控制、跨设备部署和复杂系统集成中具有明显优势。然而,如果系统边界仅限于单个机器人本体内部,不涉及多机器人通信、远程控制或分布式计算,那么这类框架提供的许多能力实际上并不是刚需。相反,它们额外引入的抽象层、序列化开销以及调度复杂性,可能会使系统设计变重,甚至形成过度设计。
对于机器人主机内通信来说,更重要的目标通常是:高频、低延迟、低抖动。尤其在状态同步、感知结果共享和运动控制等场景中,通信机制越简单直接,往往越容易获得更好的实时性。因此,共享内存、无锁队列,乃至同进程内函数调用,通常是更高效的实现方式。基于这些需求,我们实现了一套轻量化的机器人通信中间件。该中间件专注于机器人主机内部通信,只采用共享内存机制,从而实现低延迟、大带宽的进程间数据传输。更多内容请参见 Robot-IPC 章节。