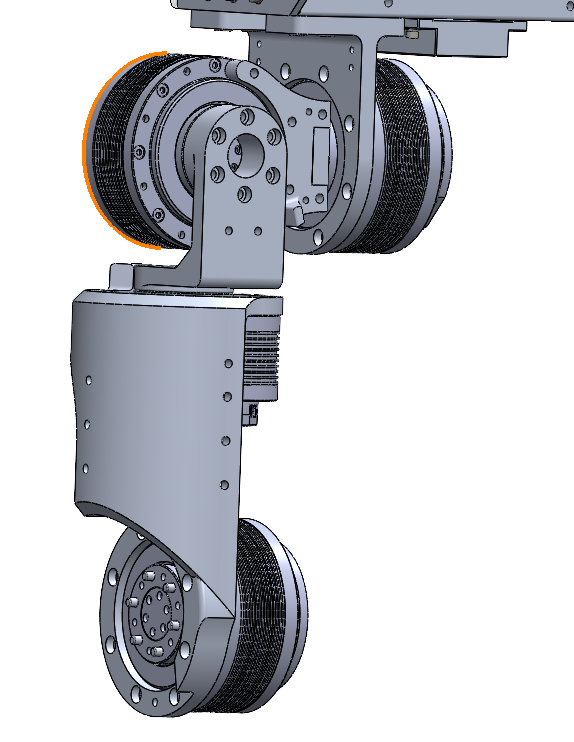
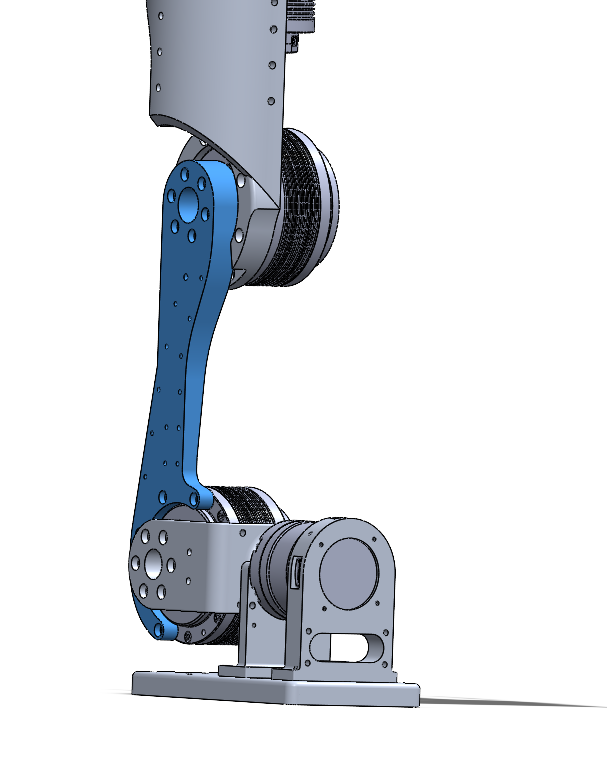
装配顺序
本节介绍机器人装配顺序。
注意事项
先装机器人身体,以及身体上所有电机、IMU。后面逐个串联安装就可以了。
- IMU一定要记得装
- 注意安装顺序,部分顺序可以倒置,但是部分顺序不可倒置,建议按文件中顺序装配
- 注意使用的螺栓规格(直径和长度)
- 关节模组要装配定位销钉
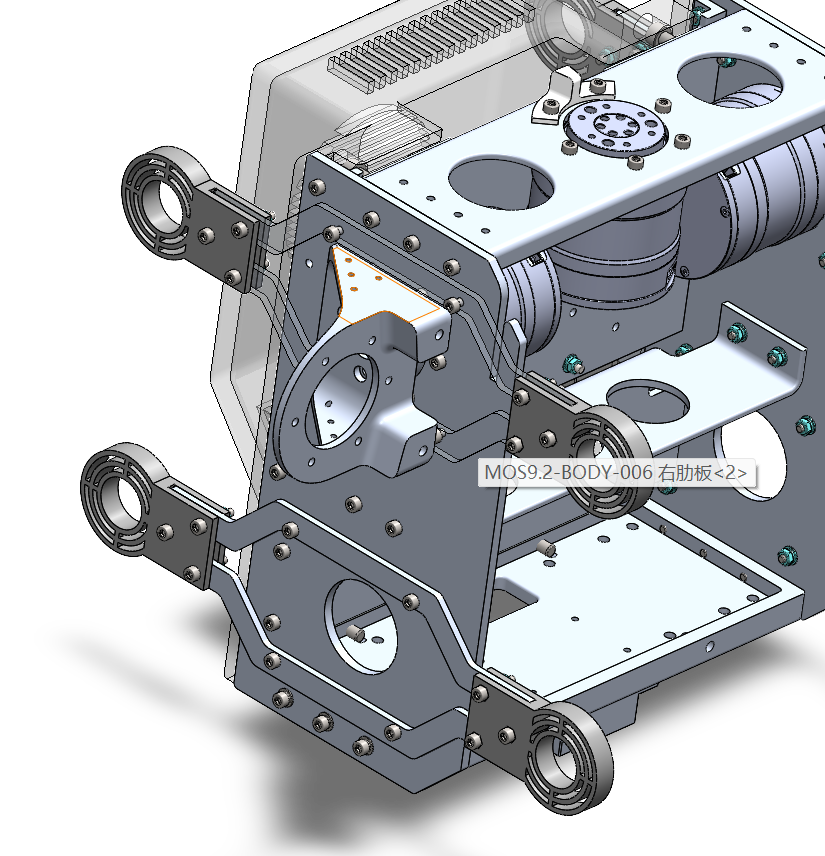
胸腔装配
装配两个侧板和缓冲支架
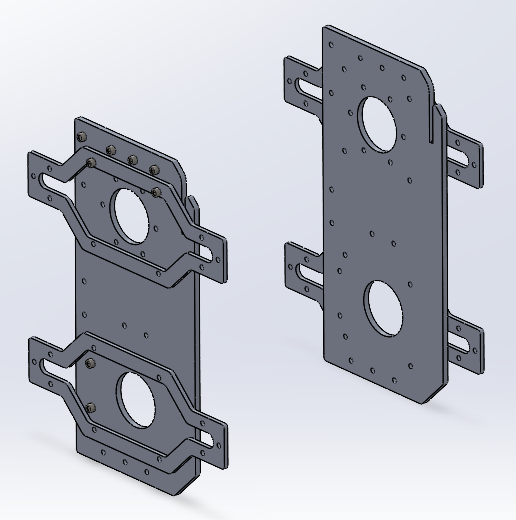
装配胸腔中间的4个板件
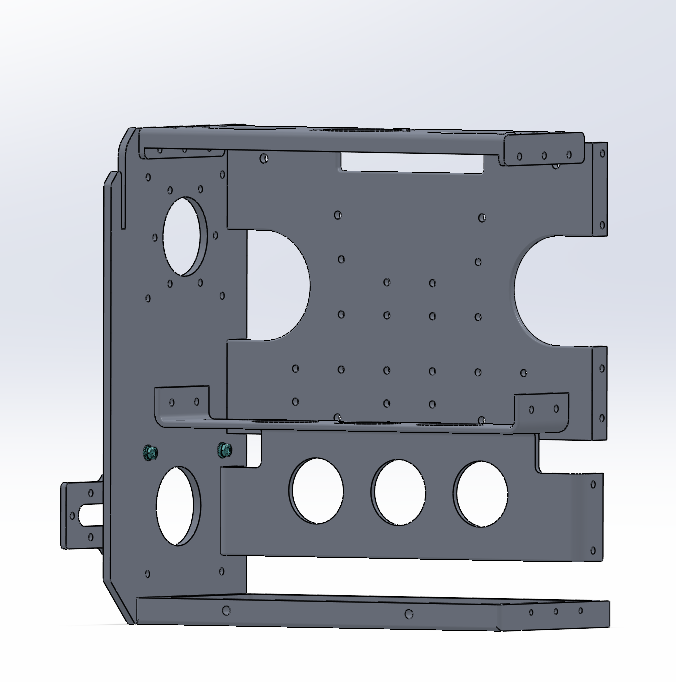
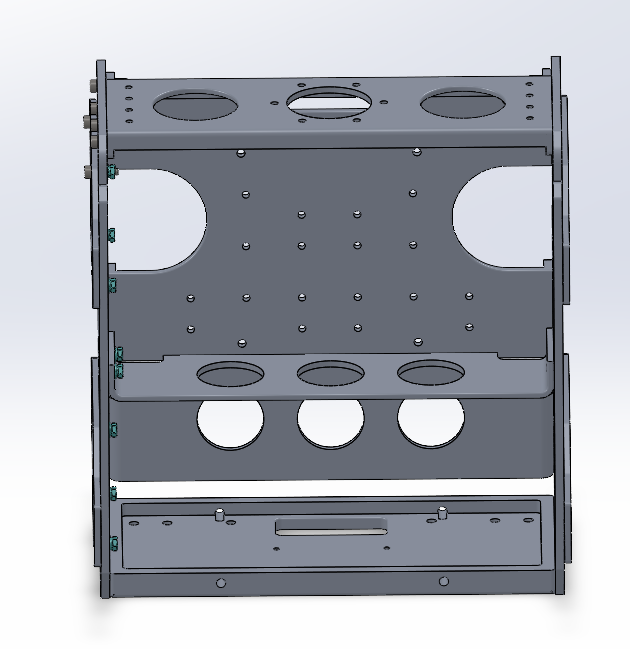
装配IMU,AGX(图片中没有,看四个螺柱)
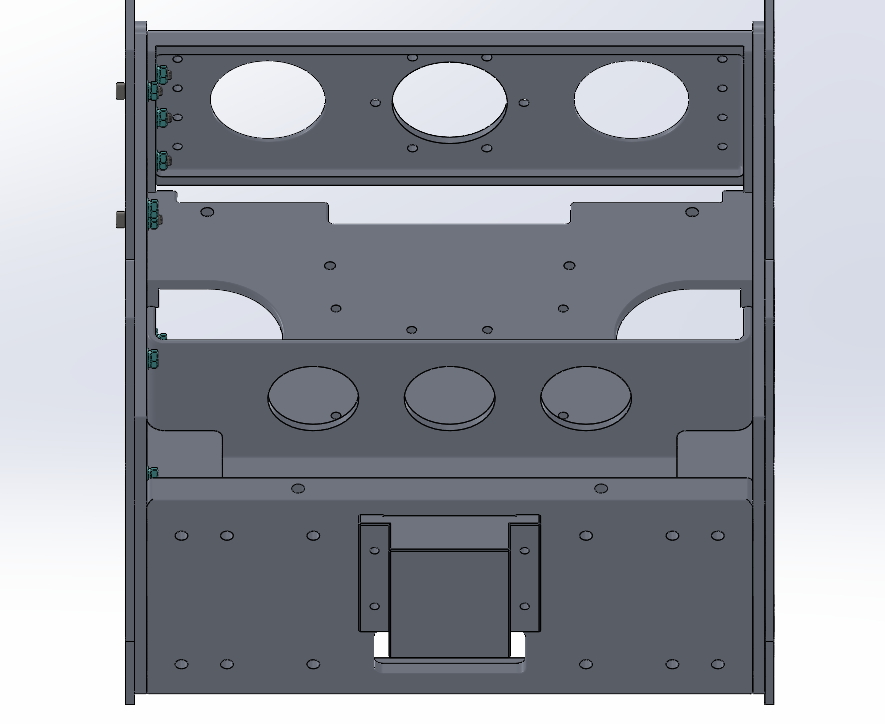
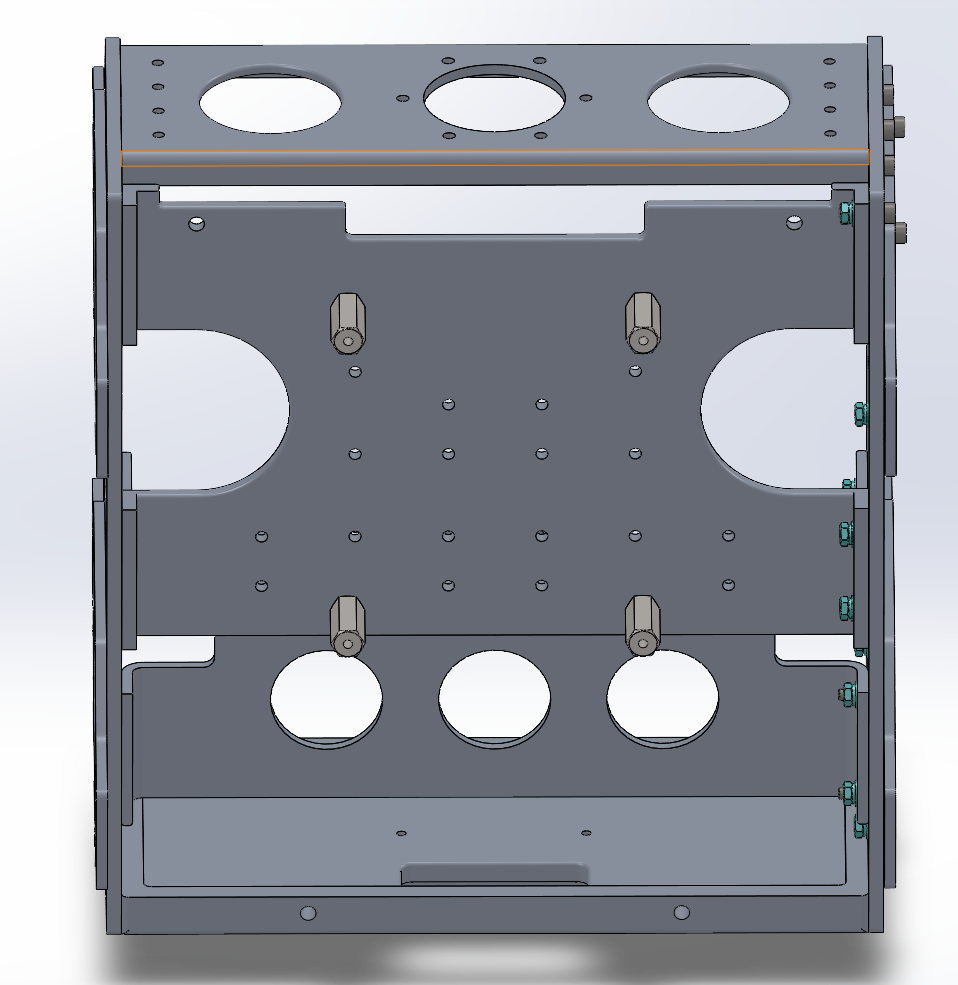
先完成胸腔内部的布线,然后装配后壳
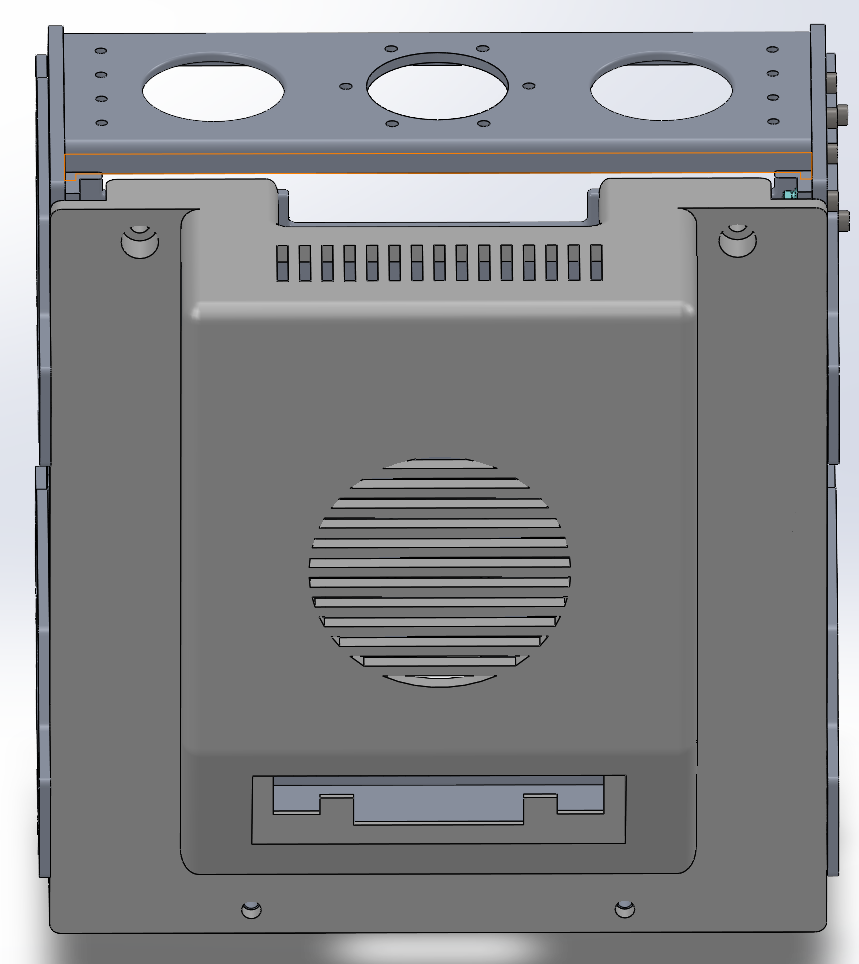
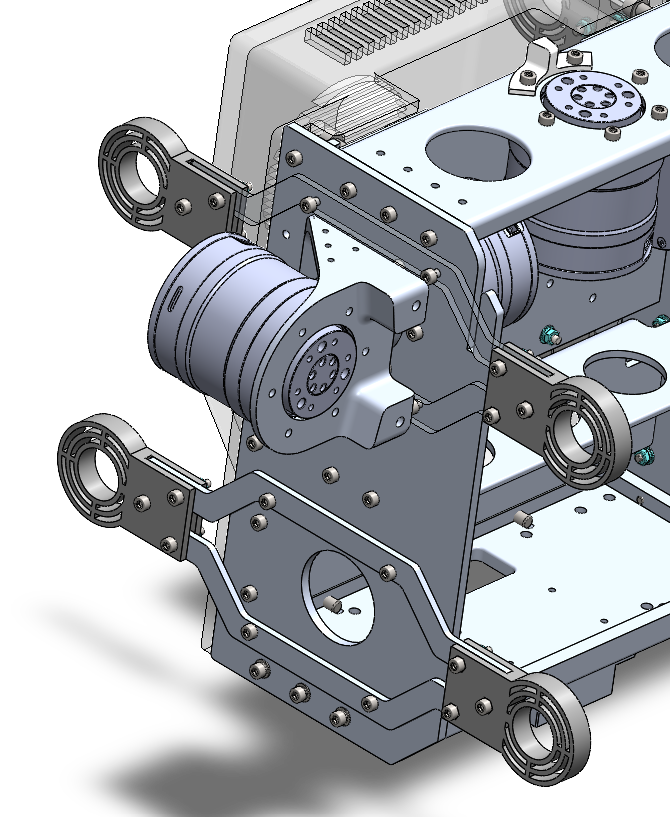
装配关节模组
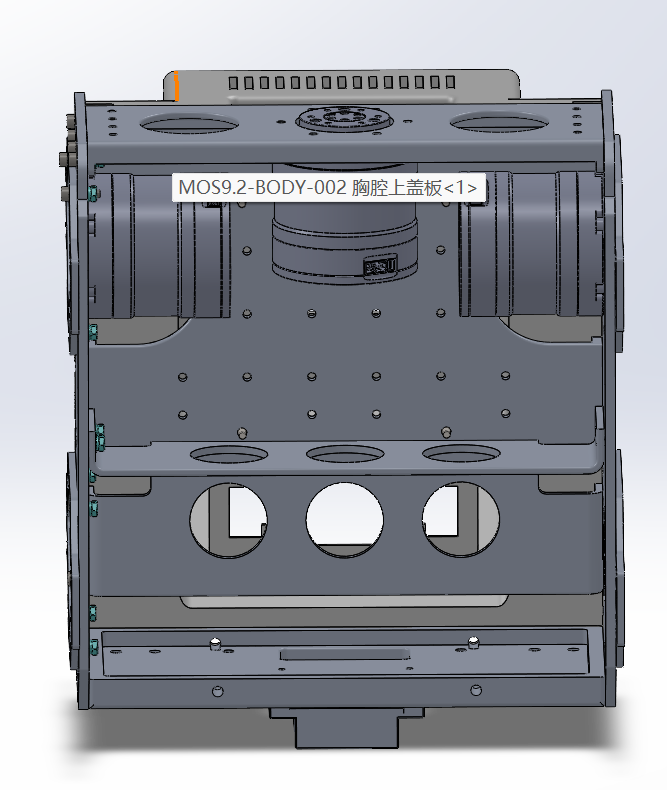
装配前壳
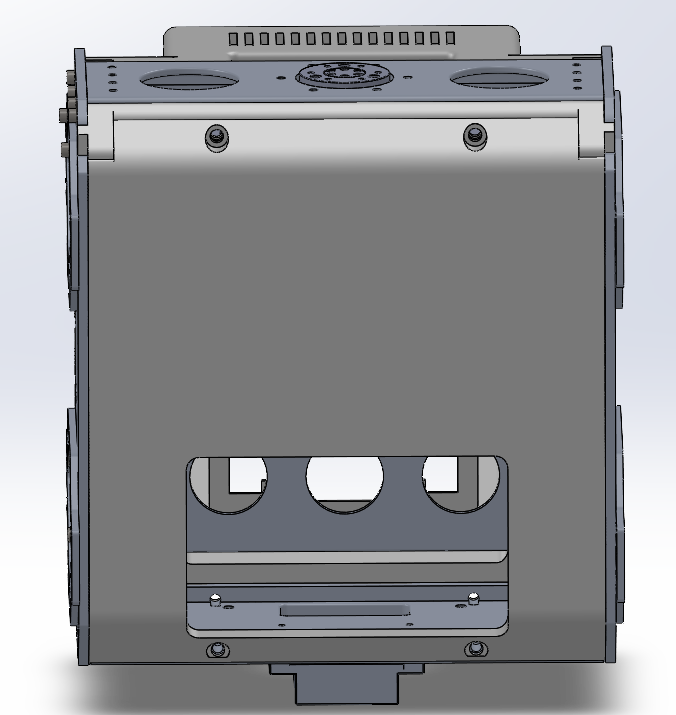
装配缓冲橡胶块
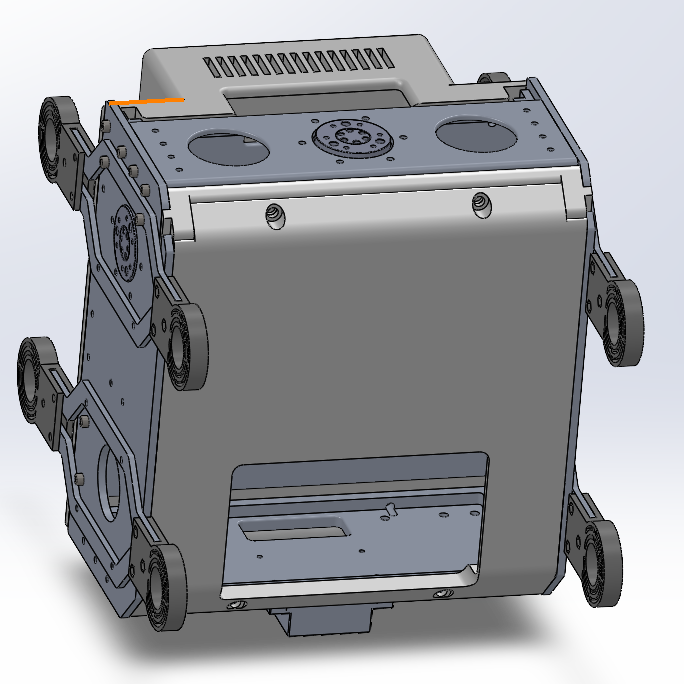
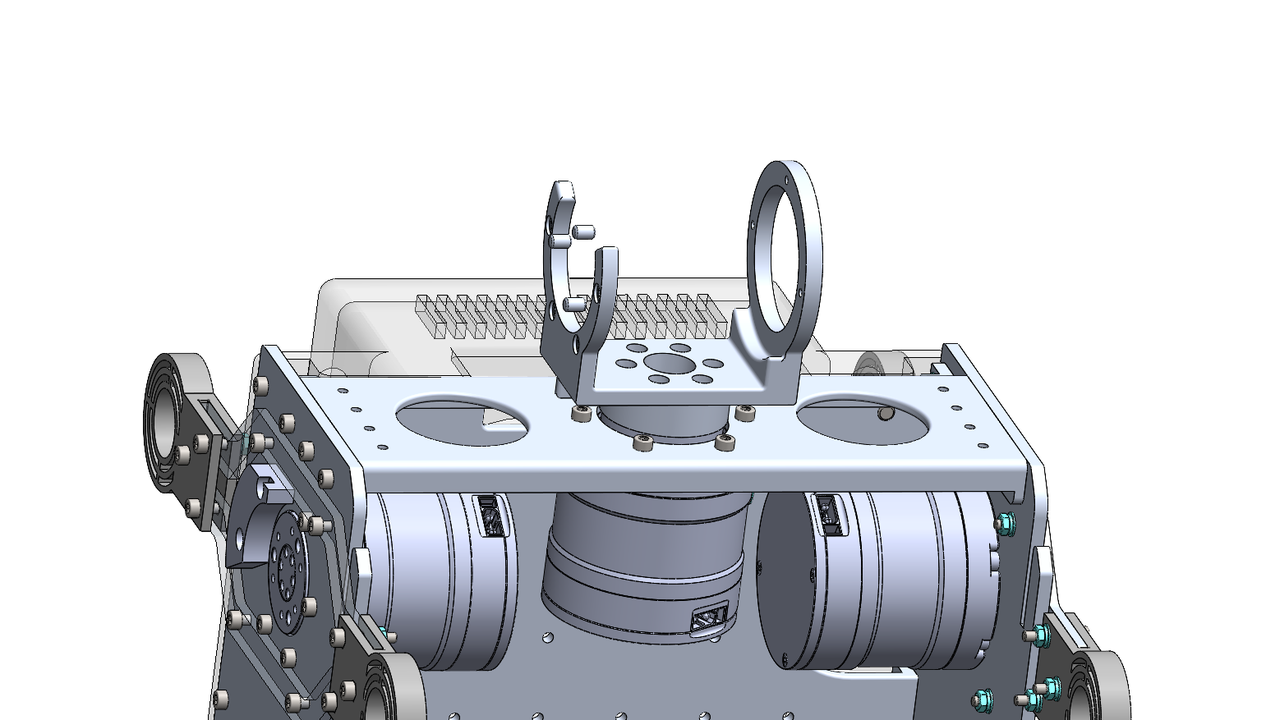
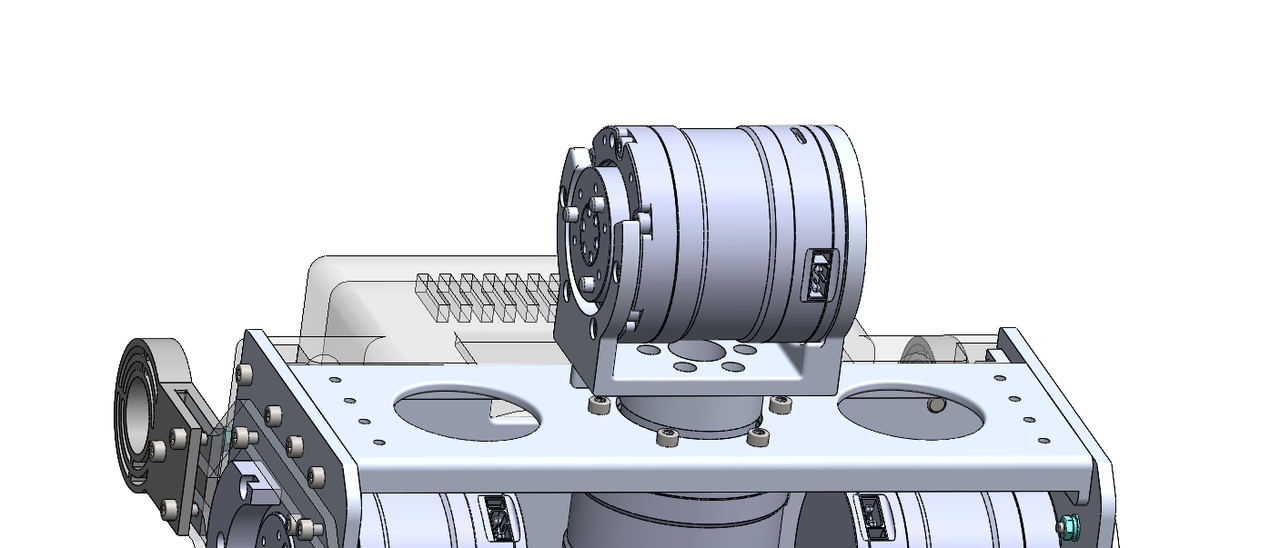
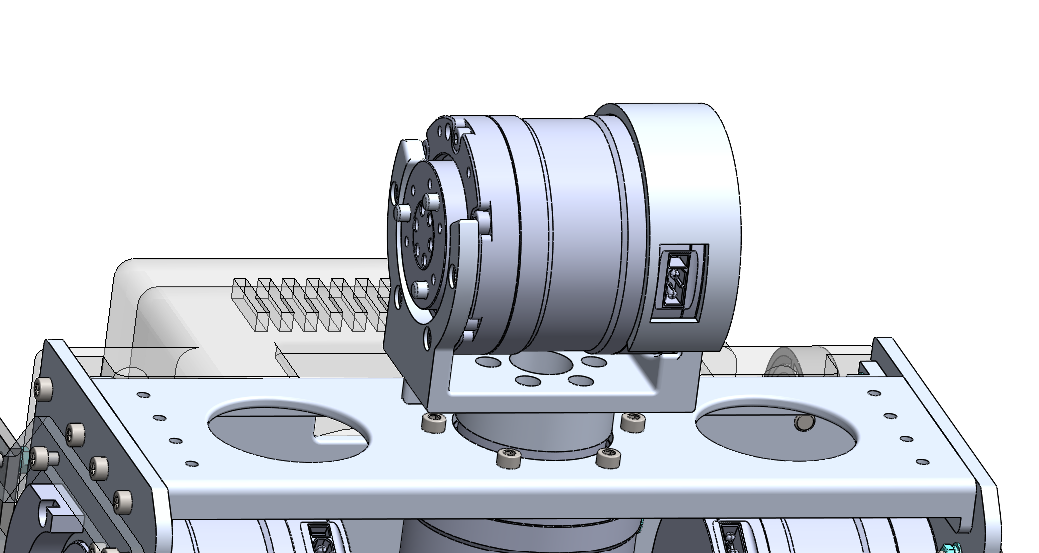
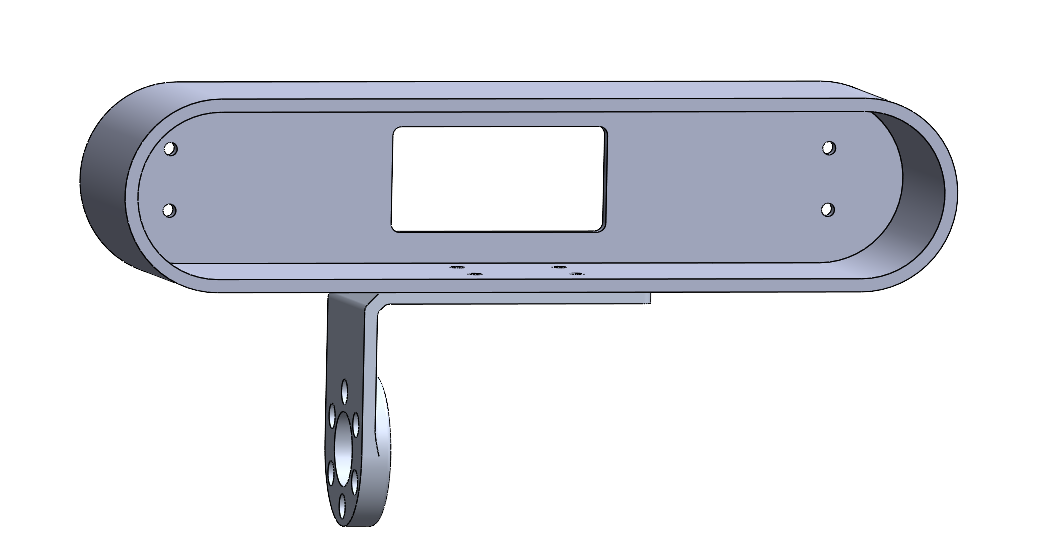
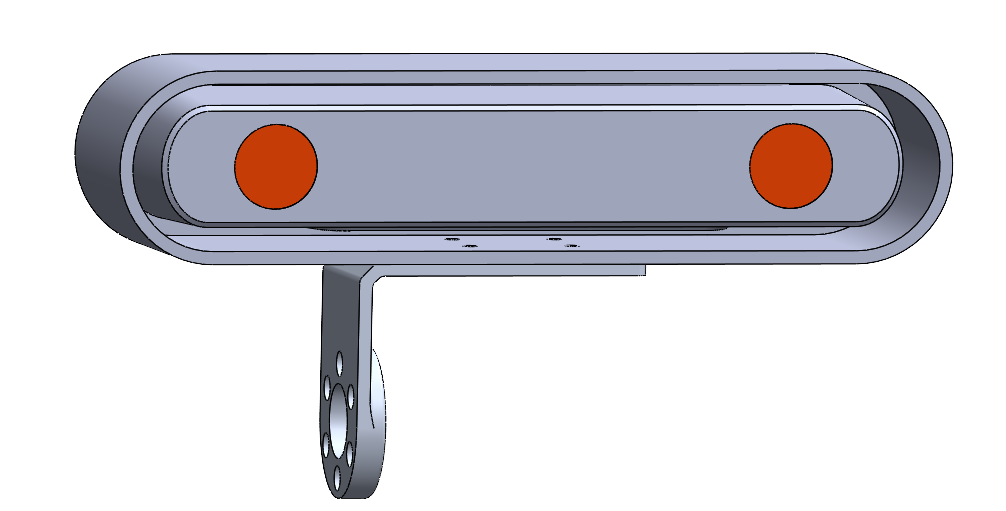
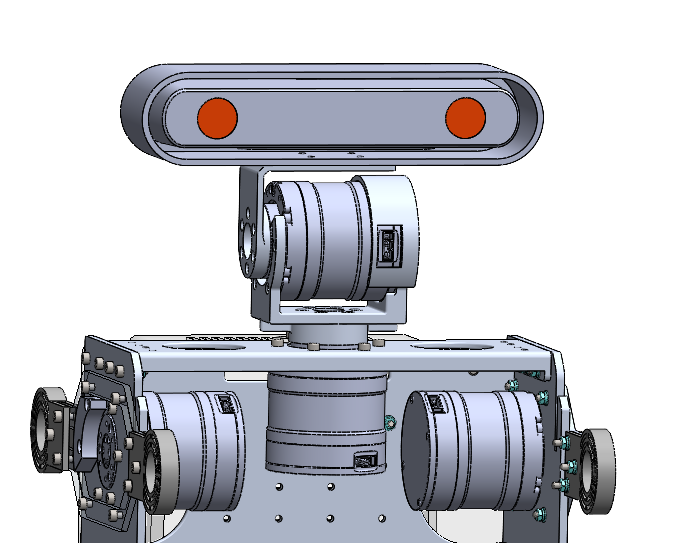
头部装配
依次安装以下零件
手臂装配
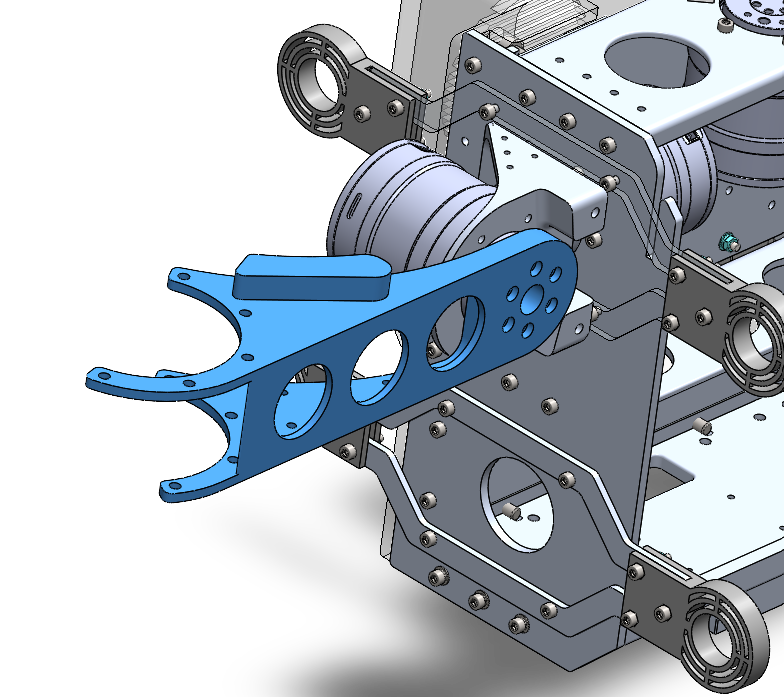
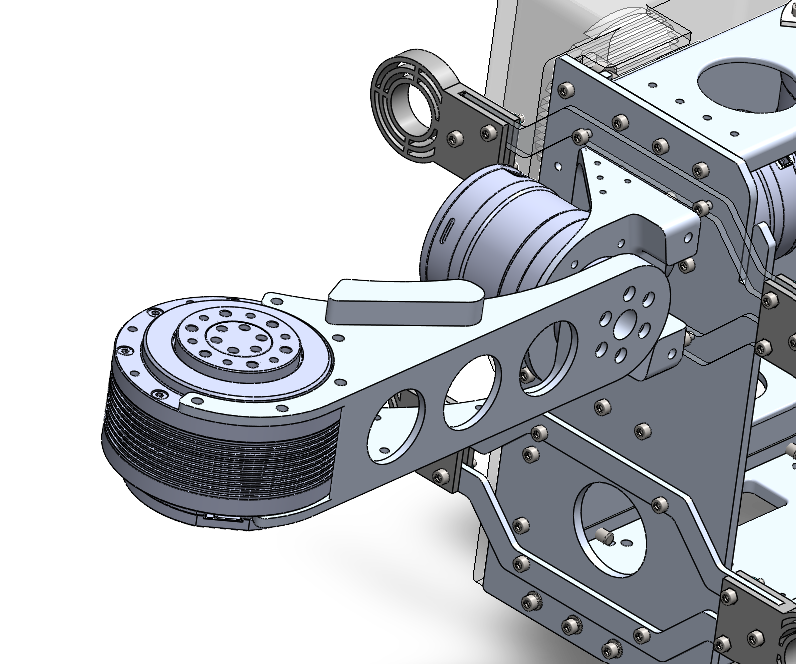
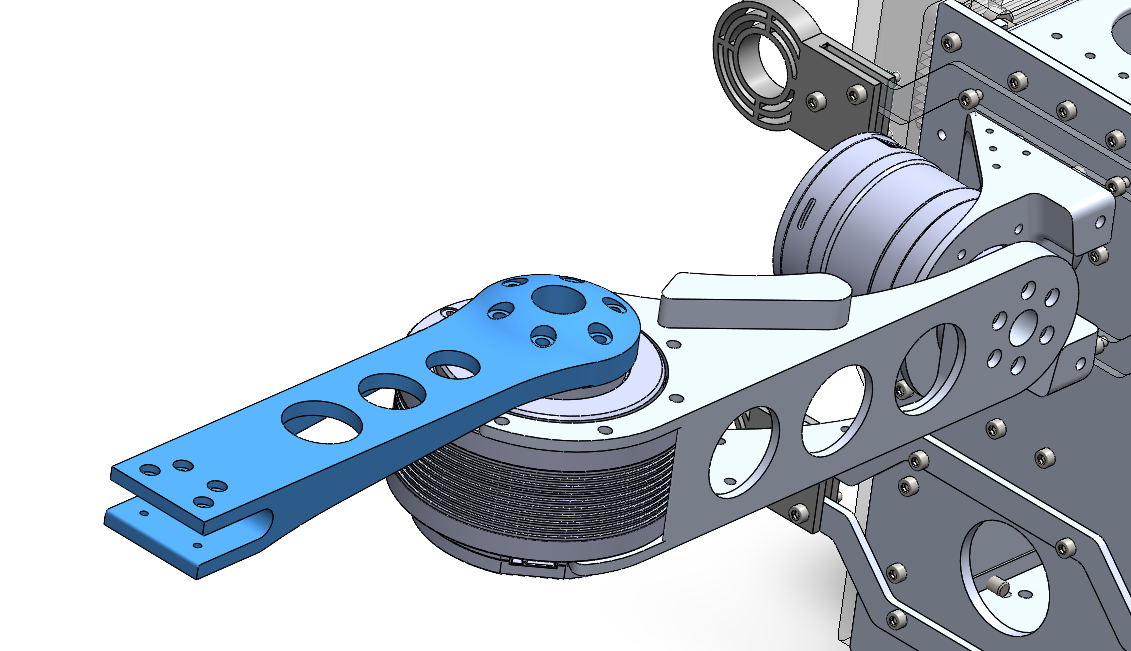
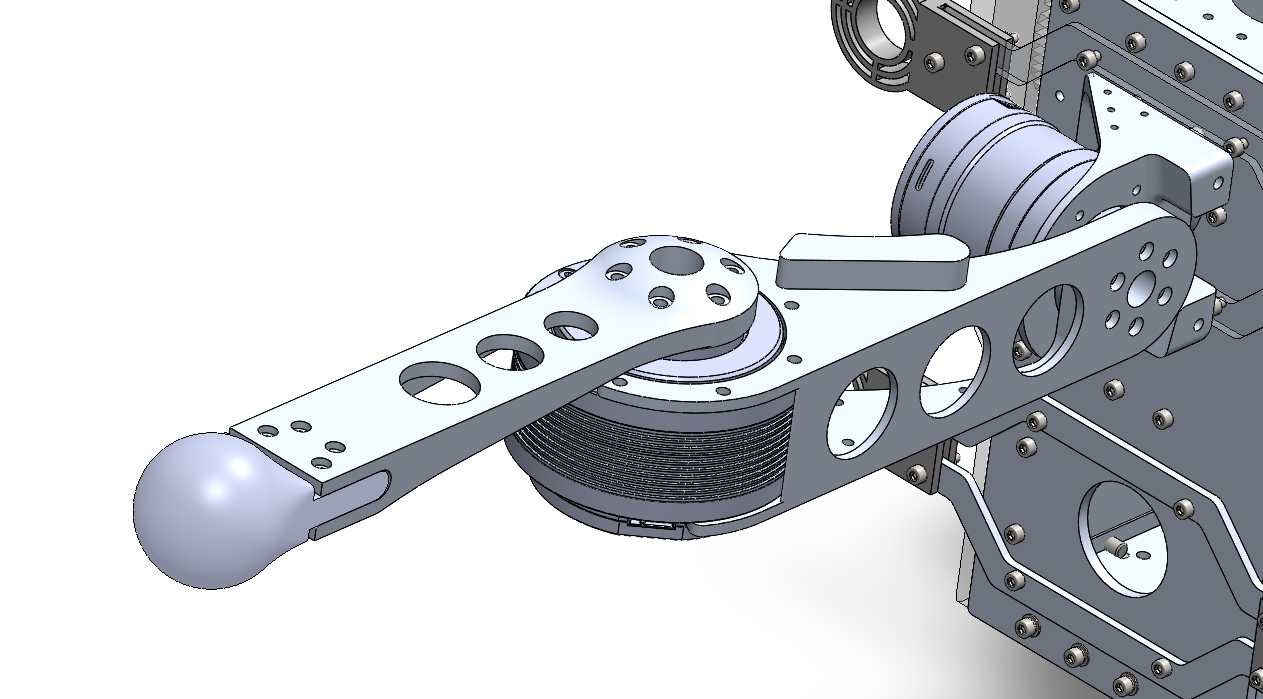
按顺序装配
腿部装配
按顺序装配髋关节
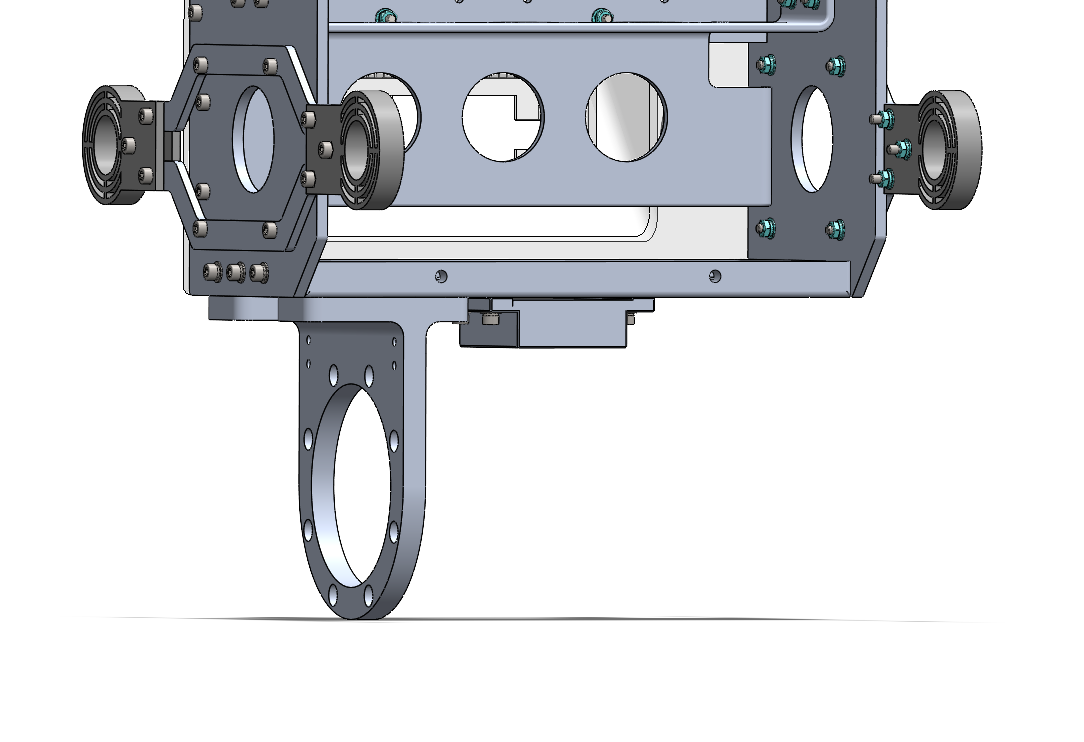
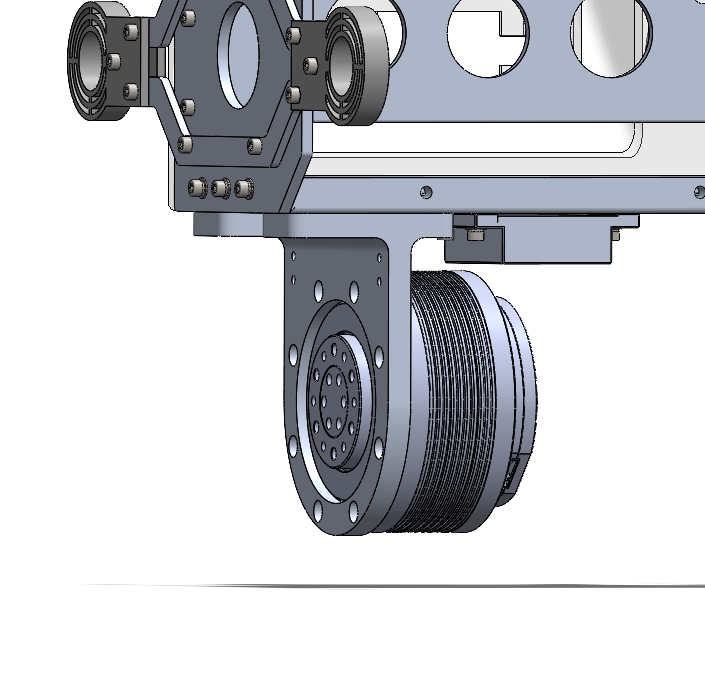
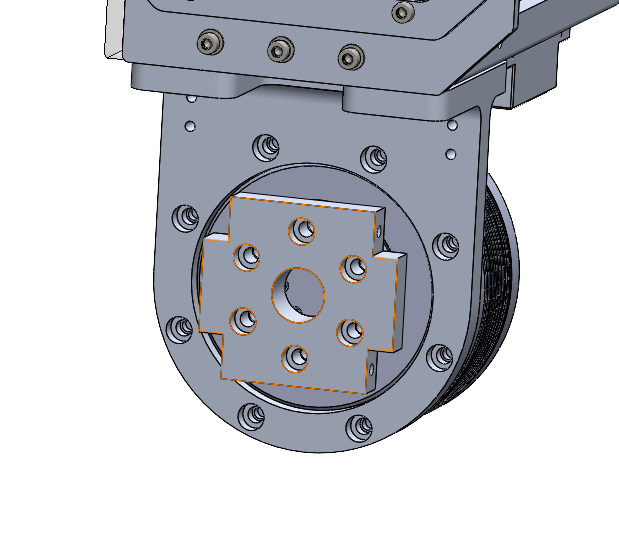
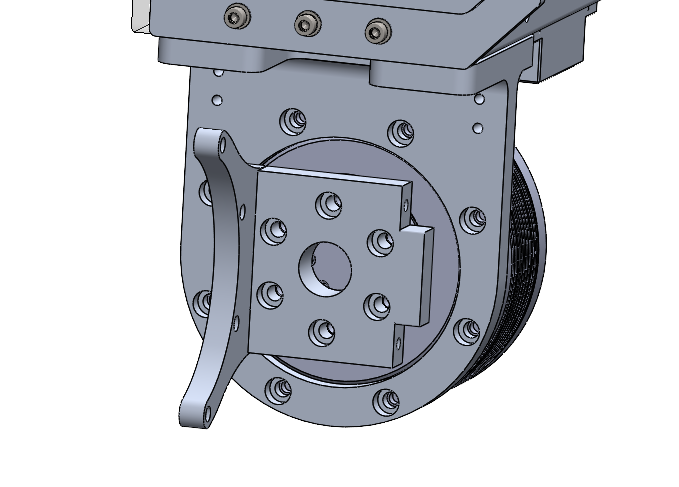
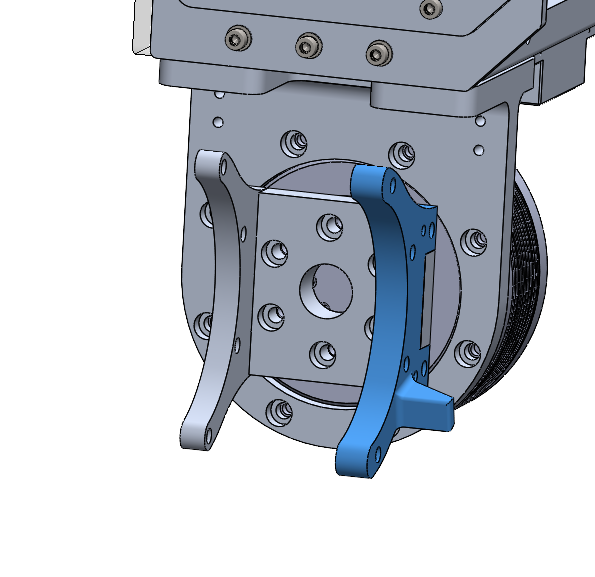
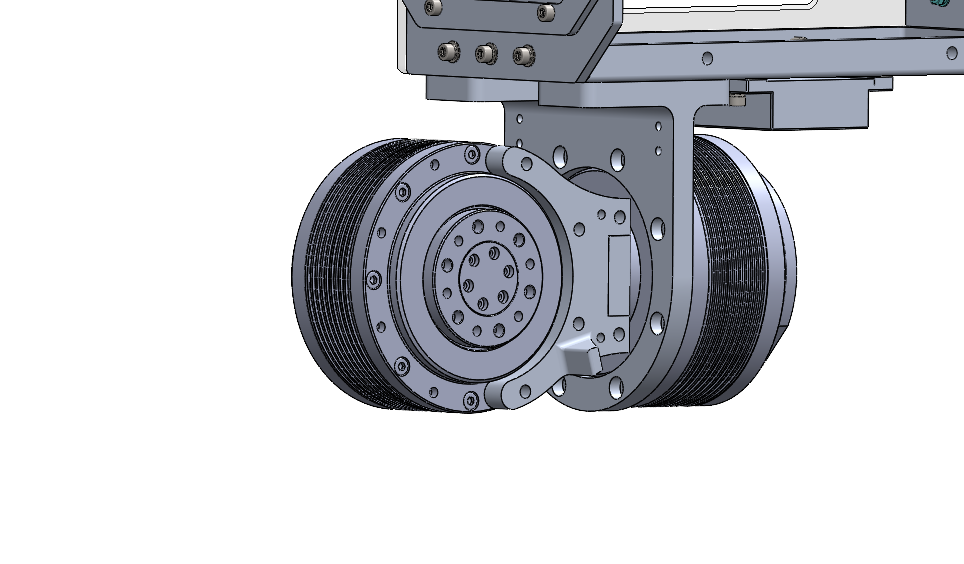
大腿先组装好然后再装上去
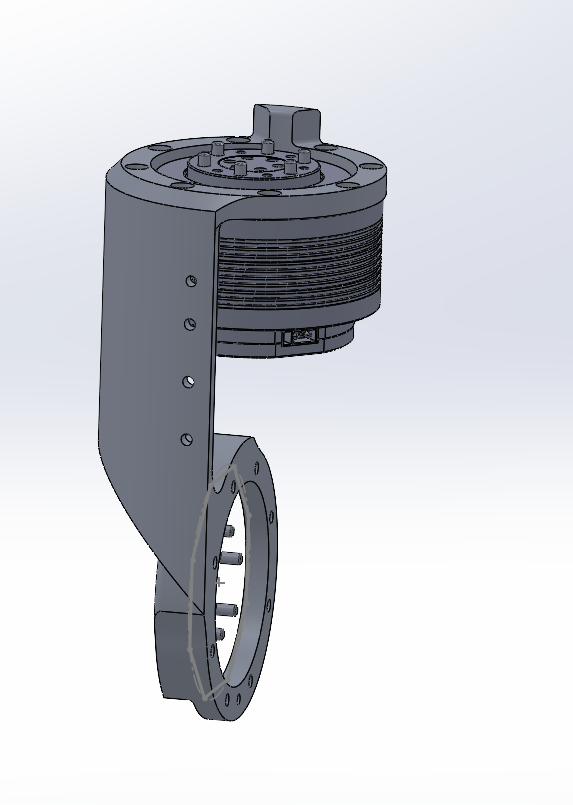
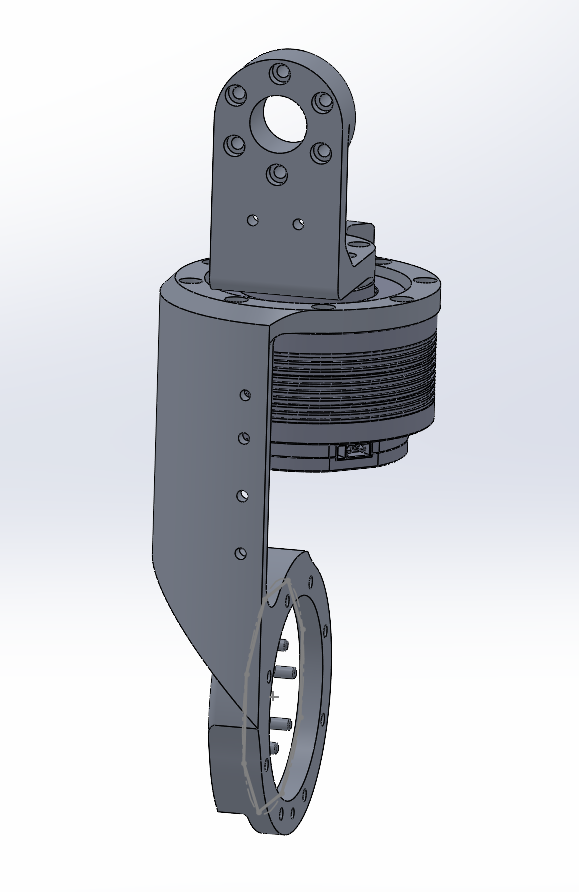
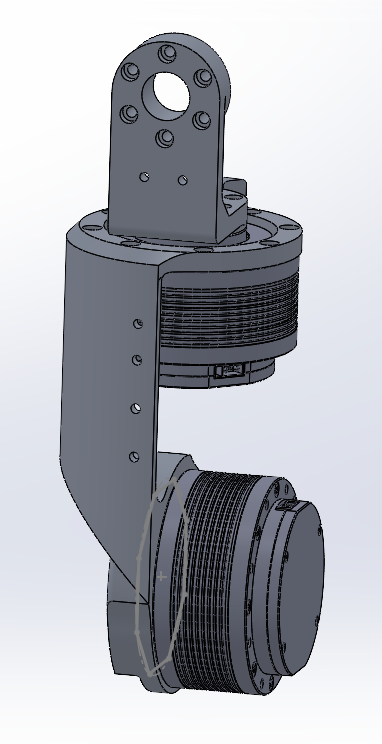
脚踝
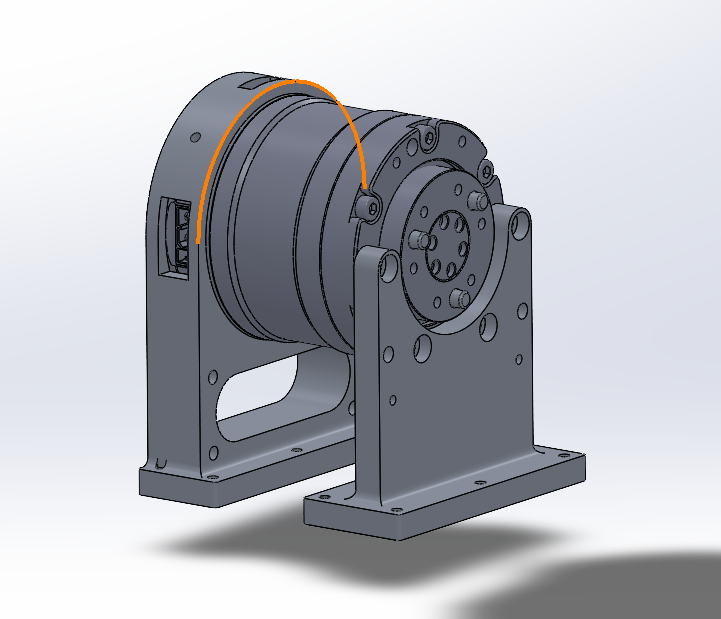
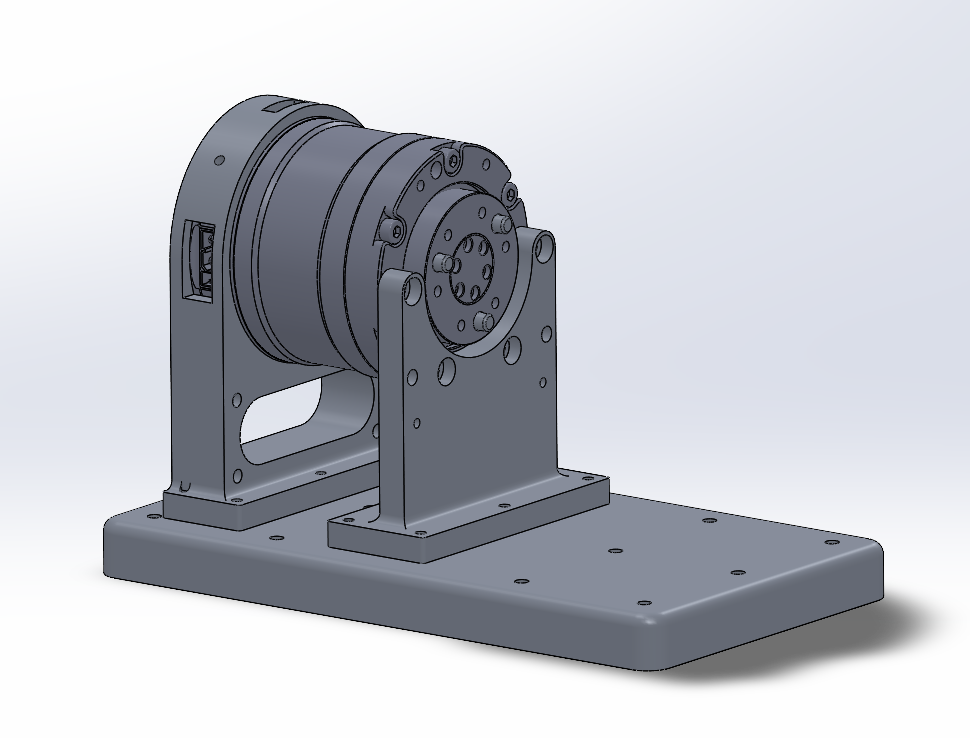
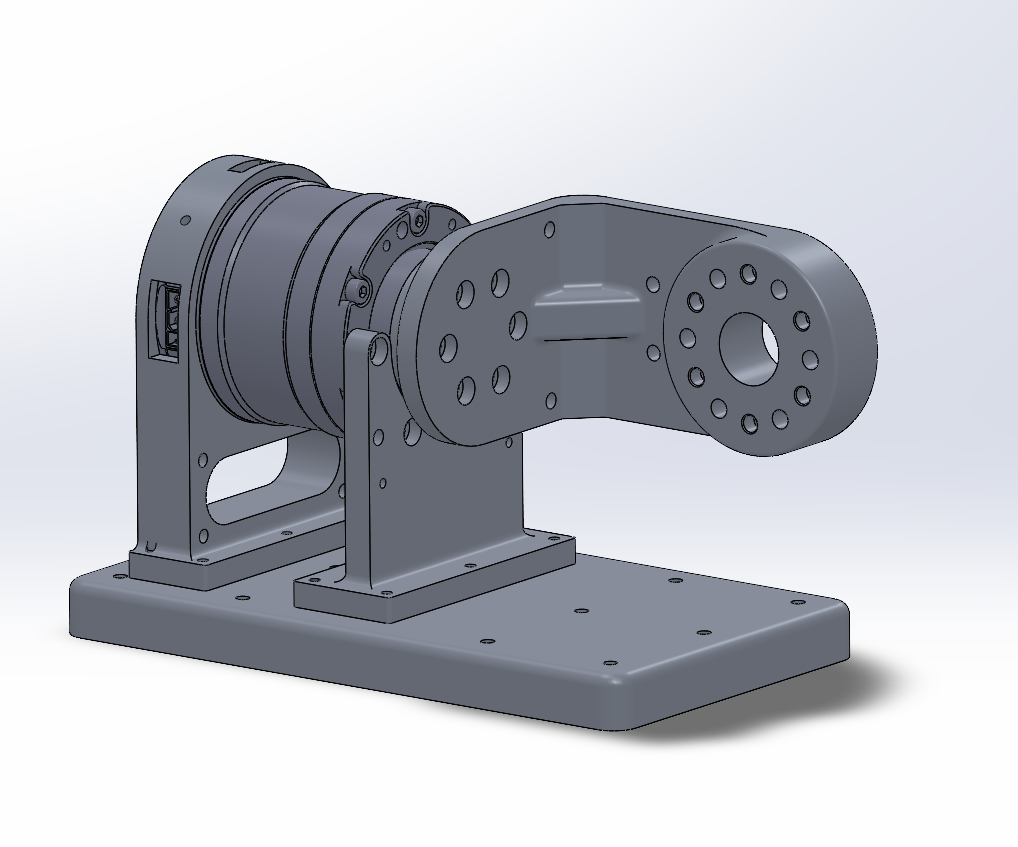
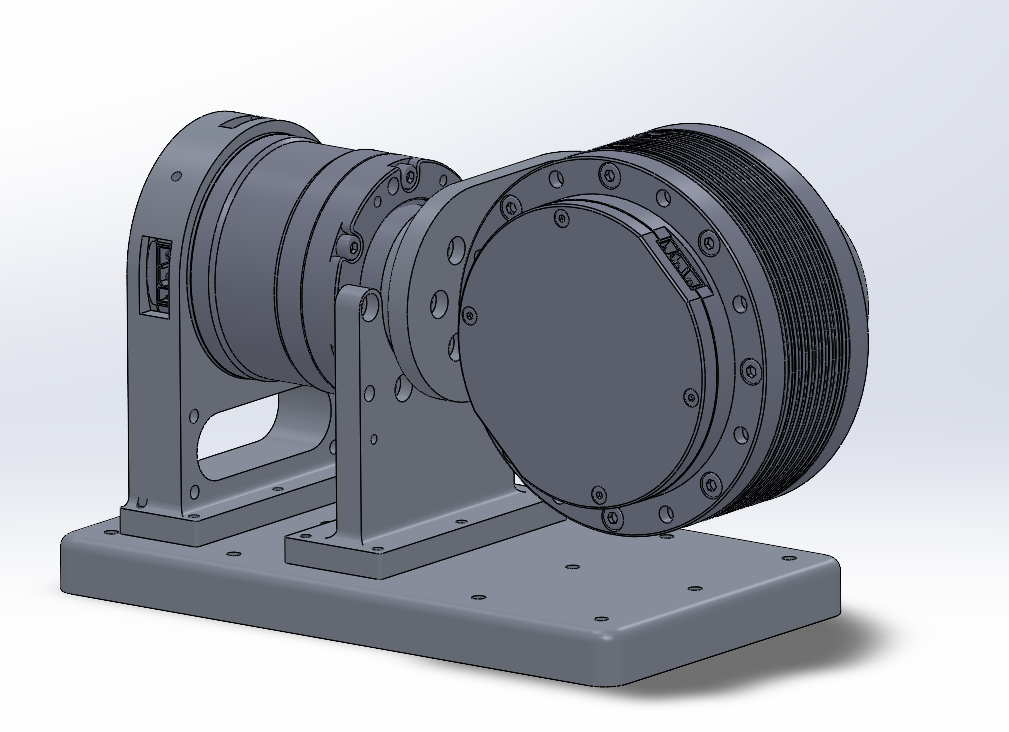
整腿