电机系统辨识
本节讲解电机控制环以及电机系统辨识。
电机控制器
因为我们使用强化学习控制器,控制器的表现取决于真机和仿真动态特性是否一致。最影响Sim2Real Gap的就是电机动态特性。所以我们在上policy之前要处理好电机的控制器。
伺服电机控制器一般有不同的处理方法。传统方法是使用三环控制器,兼顾了精度、动态响应、抗扰能力和工程可实现性,机床、工业机械臂都采用这种控制方式,并且可能还会加前馈。因为工业机械臂、机床都要求精度,所以会在三环控制器的基础上不断优化。
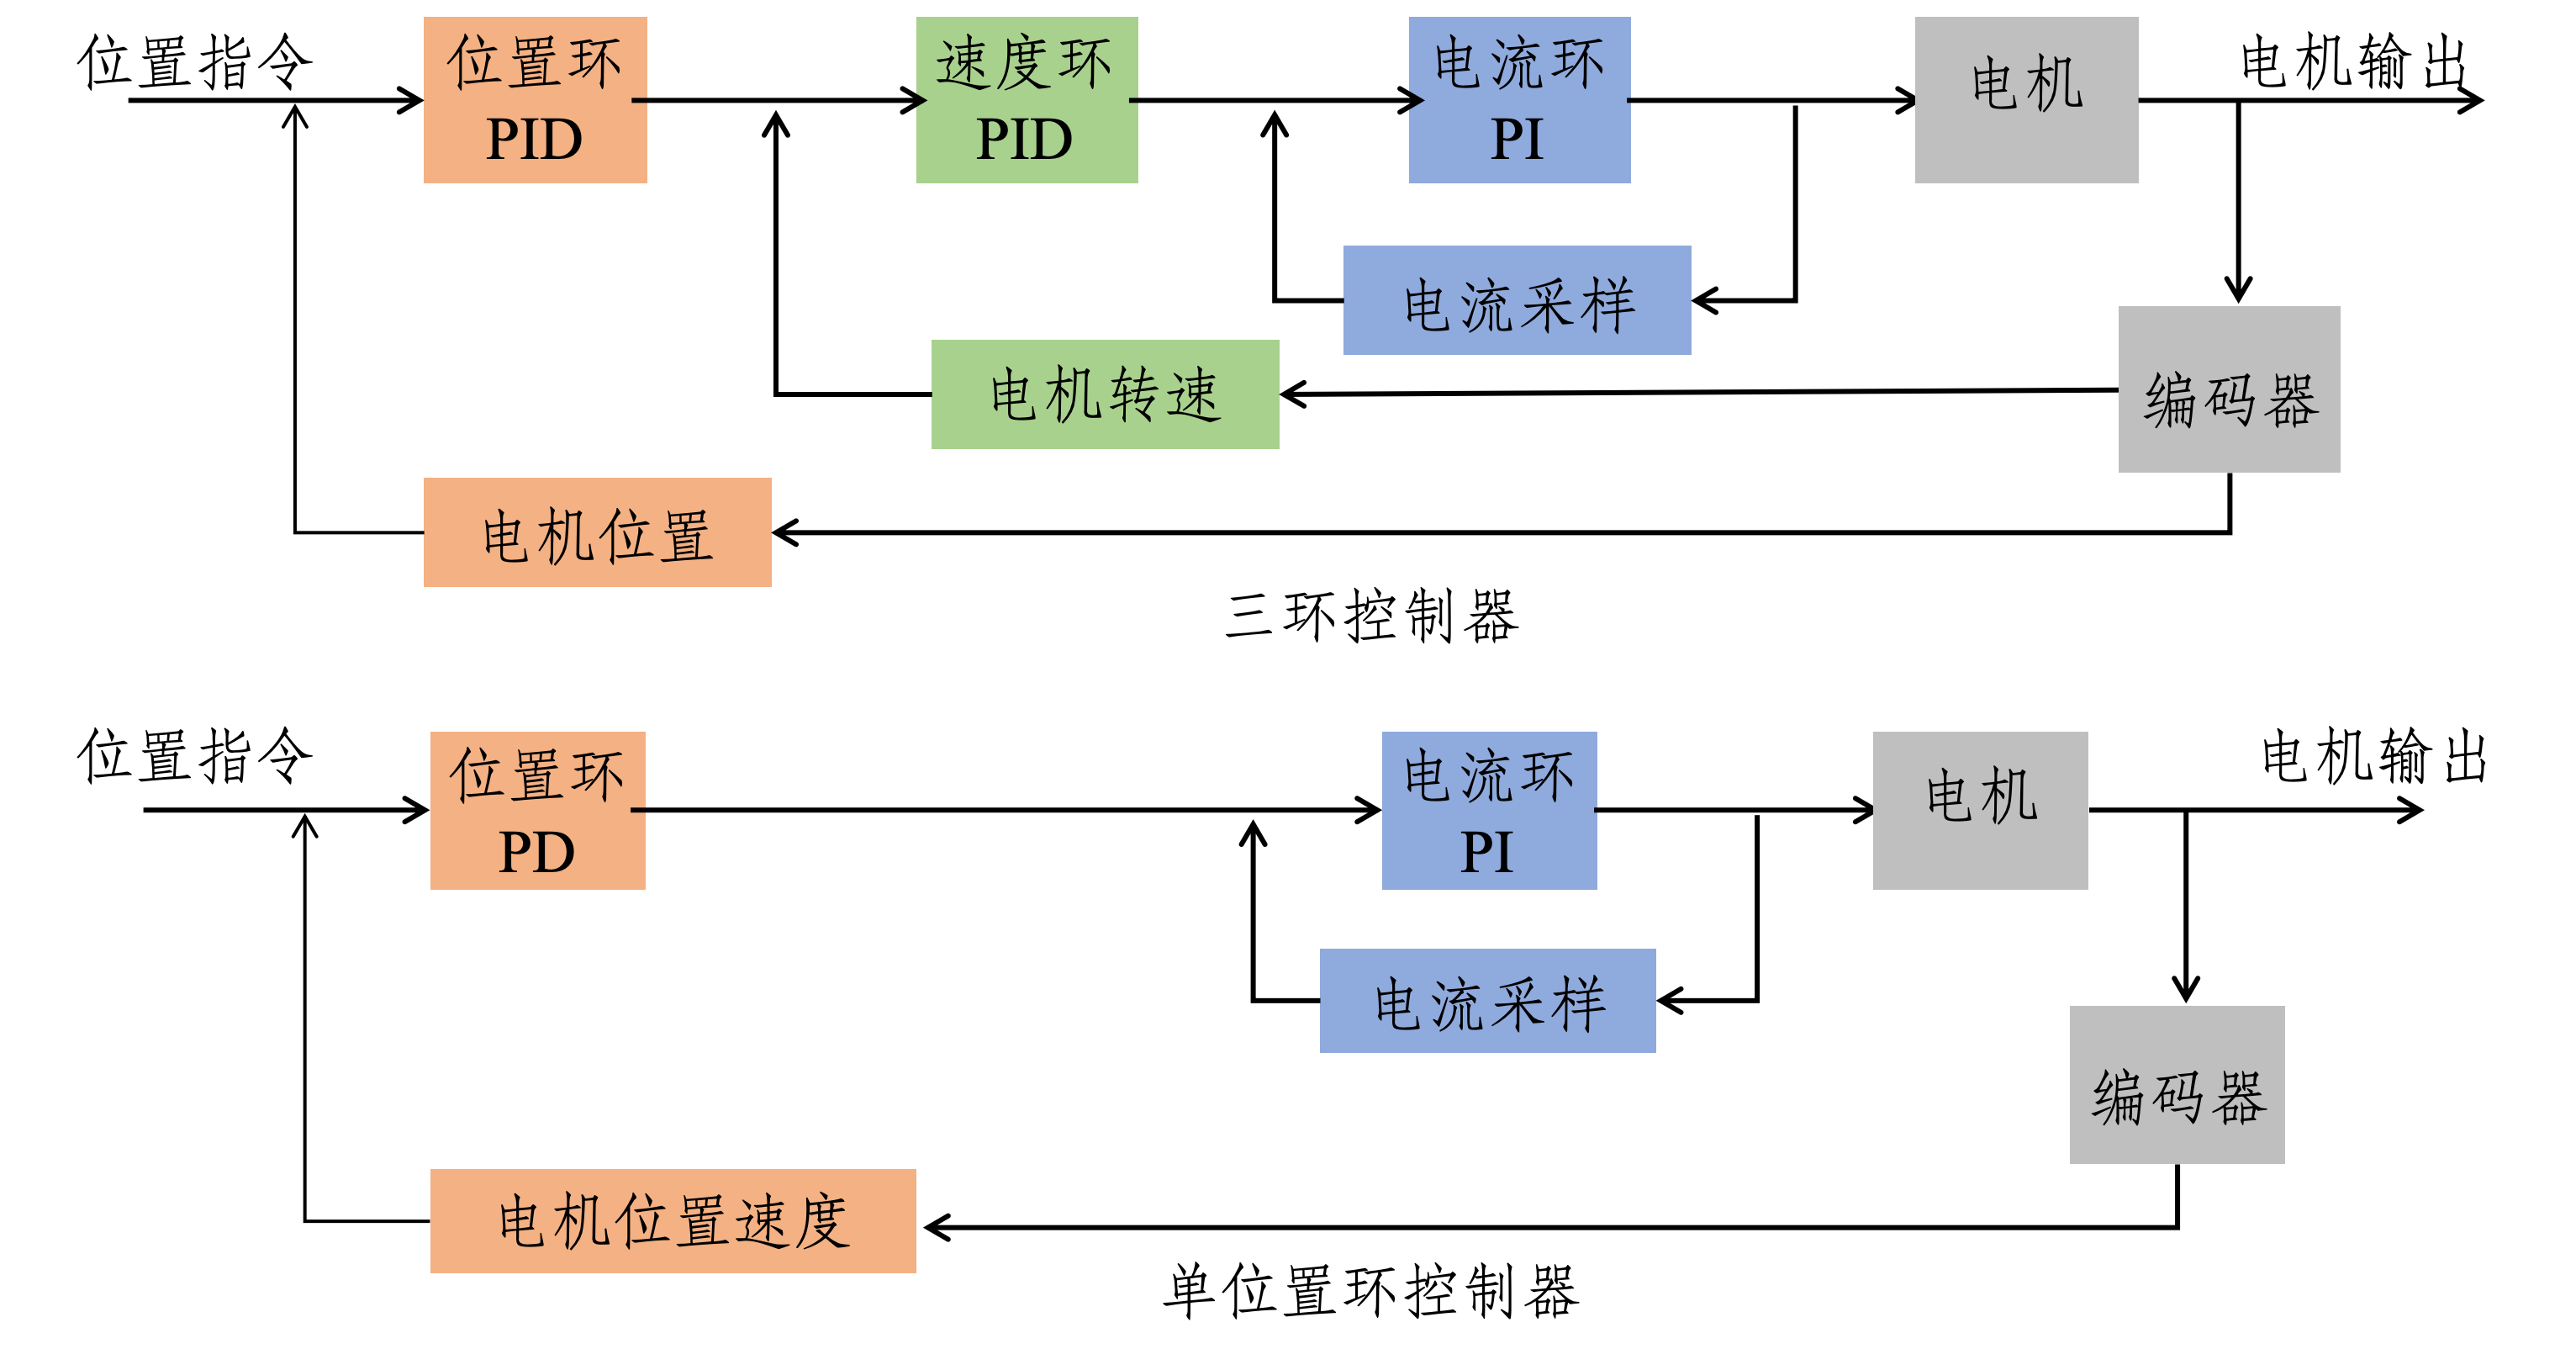
但是对于机器人强化学习运动控制器来说,更重要的是动态相应。因为强化学习控制器是在仿真里训练的,我们希望仿真器和真机数据分布尽量一致,所以希望机器人真机动态特性贴近仿真,其中最重要的一个部分就是电机动态特性和仿真一致。
在仿真当中,电机都使用PD控制器,这是一个非常理想的控制器:
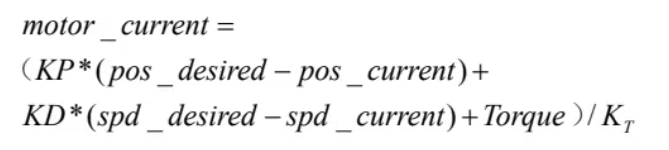
仿真PD控制器和上面的单位置环控制器的公式是一致的:
但有一个区别在于真机内部是电流环,电流和力矩之间有一个系数\(K_t\):
所以使用ENCOS电机时我们需要使用说明书里的力位控制模式:
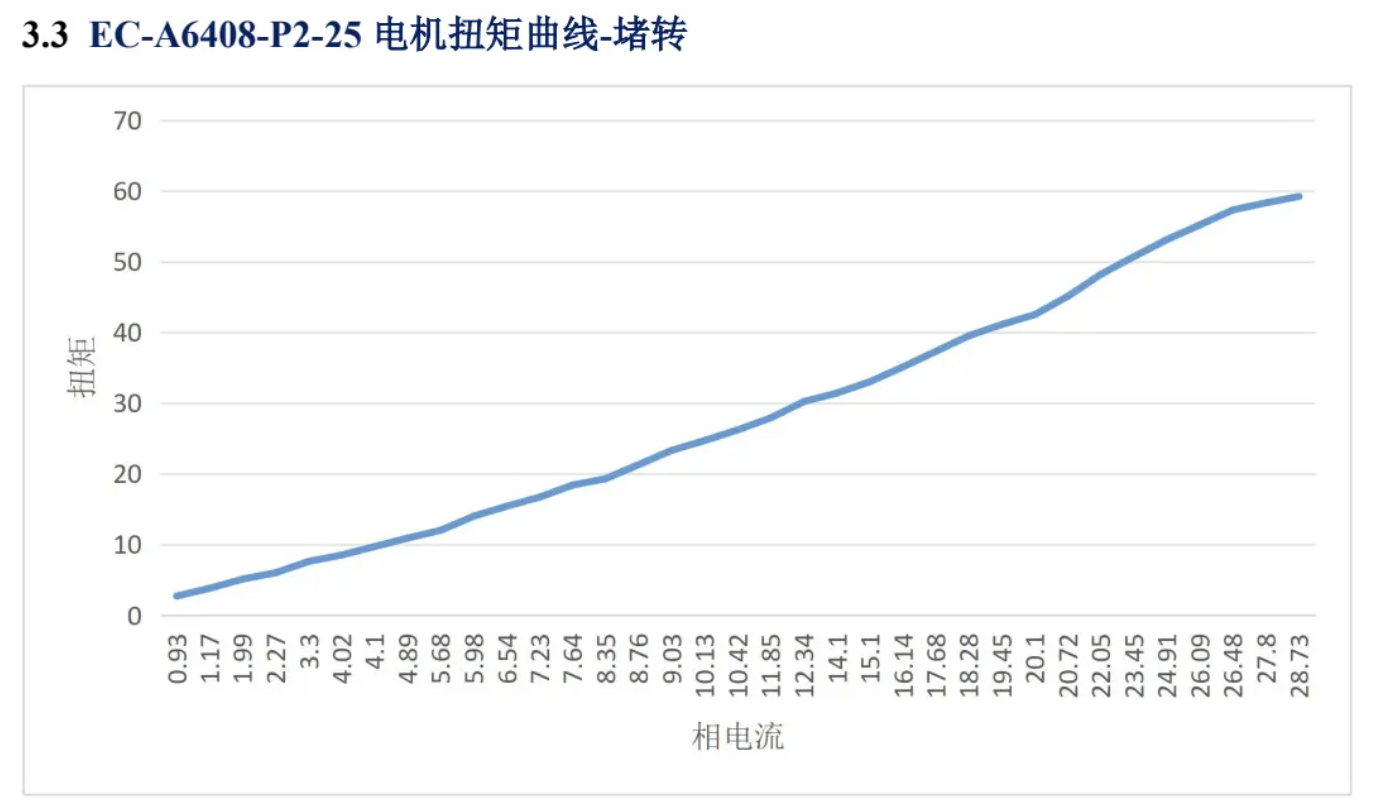
这个\(K_t\)和电机电流环相关,一般情况下我们认为\(K_t\)是一个常数,但是实际上这个参数并不是一个恒定值。下图为电机力矩—电流曲线,可见曲线并非完全线性。下面两张图都是ENCOS 6408电机参数曲线。
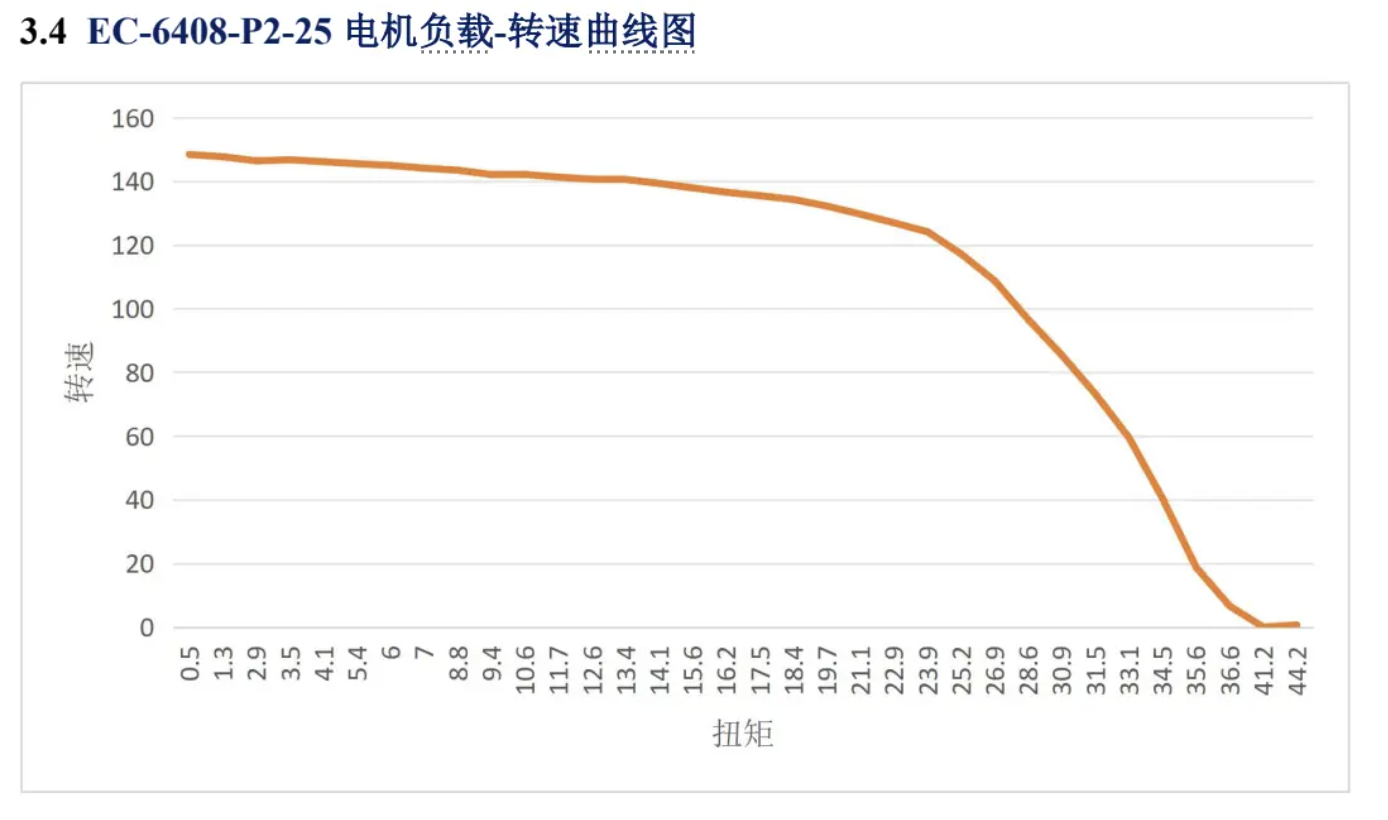
下面这个是TN曲线,这个也很影响Sim2Real,因为一般情况下在仿真中只设置最大力矩和最大转速,但实际上电机最大功率是恒定的,电机不可能同时达到最大转速和最大力矩,所以TN曲线不是矩形,这个在空翻等剧烈的动作中会有影响,所以如果要做复杂动作,需要在仿真中加入TN曲线约束。
电机系统辨识
了解了电机控制器,我们知道单位置环控制器最重要的两个参数是\(K_p\),\(K_d\)。拿到电机之后我们希望看出来真机的参数和仿真是否一致,或者说在设置同样参数情况下真机和仿真是否一致,或者他们之前有什么区别。在电机无负载低频转动时,比如一个很慢的正弦曲线,三环控制器和单位置环控制器体现不出来区别,而且单位置环控制器不同\(K_p\),\(K_d\)情况下区别也不大,所以为了辨识出\(K_p\),\(K_d\),我们需要给电机高频信号。
一个比较标准的操作是对电机进行线性扫频。线性扫频中,瞬时频率从 \(f_{\mathrm{start}}\) 线性增加到 \(f_{\mathrm{end}}\)。
这样可以测量出电机在一组参数下的不同频率相应特性,可以通过线性回归来计算\(K_p\),\(K_d\)。为了方便理解,我们找一个比较好的电机进行讲解。
1.电机基本参数
| 额定电压 | 空载峰值转速 | 额定功率 | 额定扭矩 | 额定转速 | 峰值扭矩 | 扭矩常数 | 电机重量 | 转子惯量 | 减速比 | 直径 | 长度 |
|---|---|---|---|---|---|---|---|---|---|---|---|
| 48 V | 132 rpm | 47.840 W | 116.000 Nm | 119.600 rpm | 0.115 Nm | 0.115 Nm/A | 1850 g | 0.159221308 kg·m² | 25 | 100 mm | 79.8 mm |
Note
原始表格中部分字段可能来自整机/减速后关节侧数据,例如额定扭矩、峰值扭矩、转子惯量等。 后续计算默认使用测试文档中的关节侧转动惯量:
2.二阶系统模型
假设机器人关节可以简化为一个旋转的弹簧-阻尼系统。
2.1 变量定义
| \(I\) 或 \(J\) | \(\theta\) | \(\dot{\theta}\) | \(\ddot{\theta}\) | \(\tau\) | \(K_p\) | \(K_d\) | \(\zeta\) | \(\omega_n\) | \(f_n\) |
|---|---|---|---|---|---|---|---|---|---|
| 转动惯量,单位 \(\mathrm{kg \cdot m^2}\) | 关节角度,单位 rad | 关节角速度,单位 rad/s | 关节角加速度,单位 rad/s² | 电机输出力矩,单位 Nm | 位置比例增益 | 速度微分增益 | 阻尼比 | 自然角频率,单位 rad/s | 自然频率,单位 Hz |
自然角频率和自然频率之间的关系为:
2.2 旋转运动方程
根据牛顿第二定律的旋转形式:
PD 控制器输出力矩:
当目标位置为零,或者只分析误差动态时:
则有:
代入旋转动力学方程:
移项得到:
两边同时除以 \(J\):
2.3 标准二阶系统形式
标准二阶系统为:
对比可得:
因此:
又因为:
所以:
也可以写成:
2.4 由PD参数反算系统参数
由 \(K_p\) 和 \(J\) 可反算自然角频率:
自然频率:
阻尼比:
2.5 调节时间
二阶系统近似调节时间:
其中:
| \(t_s\) | \(\zeta\) | \(\omega_n\) |
|---|---|---|
| 调节时间 | 阻尼比 | 自然角频率 |
Note
该公式通常用于估算 2% 稳态误差带内的调节时间。
2.6 带宽计算
闭环二阶系统带宽通常定义为频率响应幅值下降到 \(-3 \mathrm{dB}\) 的频率,即幅值为:
二阶系统带宽角频率:
转换为 Hz:
3.电机空载计算参数
3.1 设计输入参数
| 转动惯量 \(J\) | 目标自然频率 \(f_n\) | 目标自然角频率 \(\omega_n\) |
|---|---|---|
| 0.159221308 kg·m² | 5 Hz | \(2\pi \times 5\) rad/s |
自然角频率:
比例增益:
代入:
得到:
3.2 三组阻尼比参数
三组测试分别取:
| 测试编号 | 测试一 | 测试二 | 测试三 |
|---|---|---|---|
| 阻尼比 \(\zeta\) | 0.707 | 1.2 | 2.0 |
微分增益:
3.3 空载参数表
| 参数 | 单位 | 测试一 | 测试二 | 测试三 |
|---|---|---|---|---|
| 转动惯量 \(J\) | kg·m² | 0.159221308 | 0.159221308 | 0.159221308 |
| 阻尼比 \(\zeta\) | - | 0.707 | 1.2 | 2.0 |
| 自然频率 \(f_n\) | Hz | 5 | 5 | 5 |
| 比例增益 \(K_p\) | - | 157.1451 | 157.1451 | 157.1451 |
| 微分增益 \(K_d\) | - | 7.0729 | 12.005 | 20.0083 |
| 增益比例 \(K_p / K_d\) | - | 22.2179 | 13.0900 | 7.8540 |
| 响应时间 \(t_s\) | s | 0.1801 | 0.1061 | 0.0637 |
| 带宽 \(BW\) | Hz | 5.0 | 2.5 | 1.33 |
| 2 倍带宽终止频率 \(F_{\mathrm{end},2x}\) | Hz | 10.0 | 4.99 | 2.67 |
| 2 倍带宽角度 \(A_{2x}\) | deg | 8.860409 | 17.744336 | 33.241674 |
| 3 倍带宽终止频率 \(F_{\mathrm{end},3x}\) | Hz | 15.0 | 7.49 | 4.0 |
| 3 倍带宽角度 \(A_{3x}\) | deg | 5.906939 | 11.829558 | 22.161116 |
| 5 倍带宽终止频率 \(F_{\mathrm{end},5x}\) | Hz | 25.0 | 12.49 | 6.66 |
| 5 倍带宽角度 \(A_{5x}\) | deg | 3.544164 | 7.097735 | 13.29667 |
4. Chirp 扫频公式
扫频信号用于测试系统在不同频率下的动态响应能力。
4.1 变量定义
| \(A\) | \(f_{\mathrm{start}}\) | \(f_{\mathrm{end}}\) | \(T\) | \(t\) | \(V_{\mathrm{limit}}\) | \(k\) |
|---|---|---|---|---|---|---|
| 扫频位置振幅 | 起始频率,单位 Hz | 终止频率,单位 Hz | 扫频总时间,单位 s | 当前时间,满足 \(0 \le t \le T\) | 电机速度限制 | 速度裕量系数 |
推荐扫频范围:
扫频时间建议:
测试中可取:
5. 线性扫频公式
5.1 位置输入
线性扫频中,瞬时频率从 \(f_{\mathrm{start}}\) 线性增加到 \(f_{\mathrm{end}}\)。
位置输入:
5.2 相位函数
定义相位:
5.3 瞬时角频率
对相位求导:
瞬时频率:
5.4 最大速度
位置为:
速度为:
因此速度幅值为:
最大速度发生在 \(t = T\),即频率最高处:
6. 扫频幅度计算
幅度需要根据电机速度限制以及约束条件确定。
速度约束:
因此:
引入安全系数 \(k\):
测试中可取:
6.1 弧度转角度
如果 \(A\) 的单位为 rad,则转换为 deg:
6.2 角度转弧度
如果输入命令需要 rad:
7.电机空载线性扫频测试参数
| 测试项 | 转动惯量 \(J\) | 阻尼比 \(\zeta\) | 自然频率 \(f_n\) | \(K_p\) | \(K_d\) | \(K_p/K_d\) | 响应时间 \(t_s\) | 带宽 \(BW\) | \(F_{\mathrm{end},2x}\) | \(A_{2x}\) | \(F_{\mathrm{end},3x}\) | \(A_{3x}\) | \(F_{\mathrm{end},5x}\) | \(A_{5x}\) |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
| 测试一 | 0.159221308 kg·m² | 0.707 | 5 Hz | 157.1451 | 7.0729 | 22.2179 | 0.1801 s | 5.0 Hz | 10.0 Hz | 8.860409 deg | 15.0 Hz | 5.906939 deg | 25.0 Hz | 3.544164 deg |
| 测试二 | 0.159221308 kg·m² | 1.2 | 5 Hz | 157.1451 | 12.005 | 13.0900 | 0.1061 s | 2.5 Hz | 4.99 Hz | 17.744336 deg | 7.49 Hz | 11.829558 deg | 12.49 Hz | 7.097735 deg |
| 测试三 | 0.159221308 kg·m² | 2.0 | 5 Hz | 157.1451 | 20.0083 | 7.8540 | 0.0637 s | 1.33 Hz | 2.67 Hz | 33.241674 deg | 4.0 Hz | 22.161116 deg | 6.66 Hz | 13.29667 deg |
8.实验结果
测试之后的曲线基于如下力矩模型进行拟合:
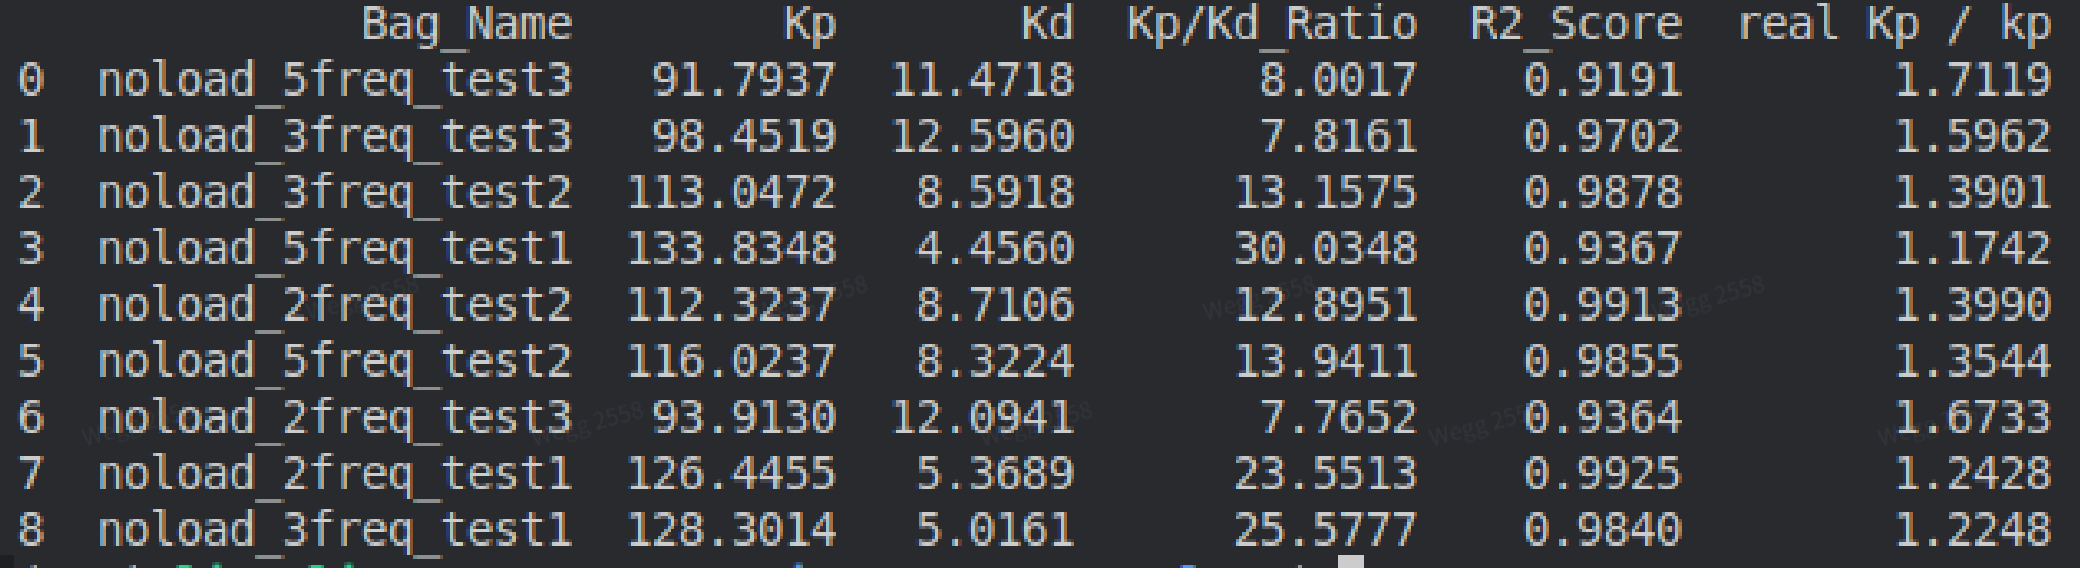
结果如图,其实直接辨识效果并不好,线性程度不高,而且识别的\(K_p\),\(K_d\)并不对:
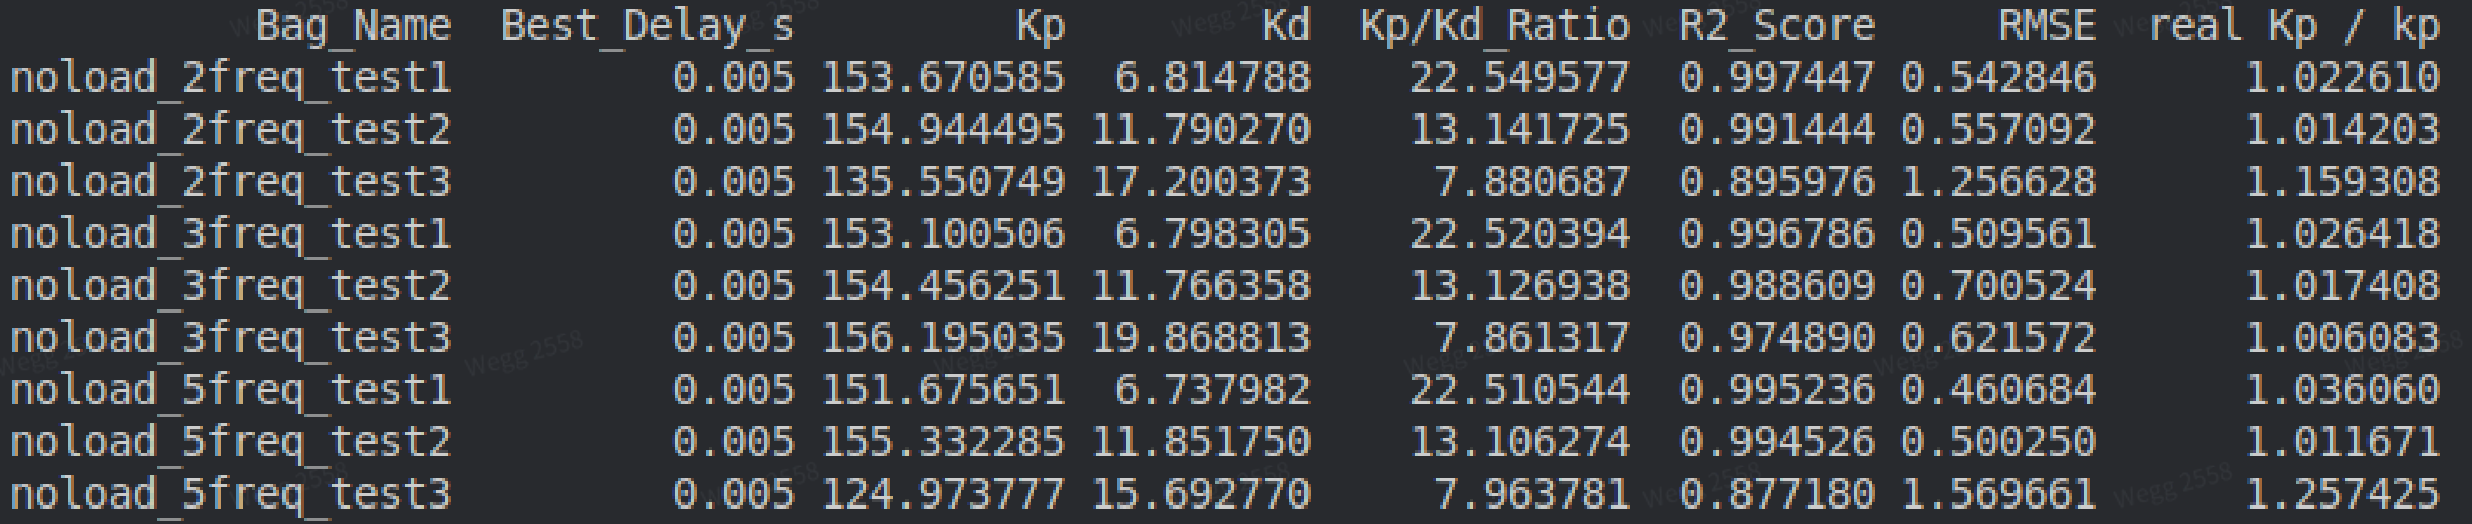
但是假设电机有5ms延迟时,可以发现\(K_p\),\(K_d\)识别的值很准确,并且线性程度很高(test3阻尼比最高,测试效果不好说明电机调大阻尼比会产生更多非线性,这个不同电机会不一样)。说明电机确实有5ms左右的延迟。
下图为扫频结果图(注意位置单位是弧度,数值很大是因为初始值设置的比较大):
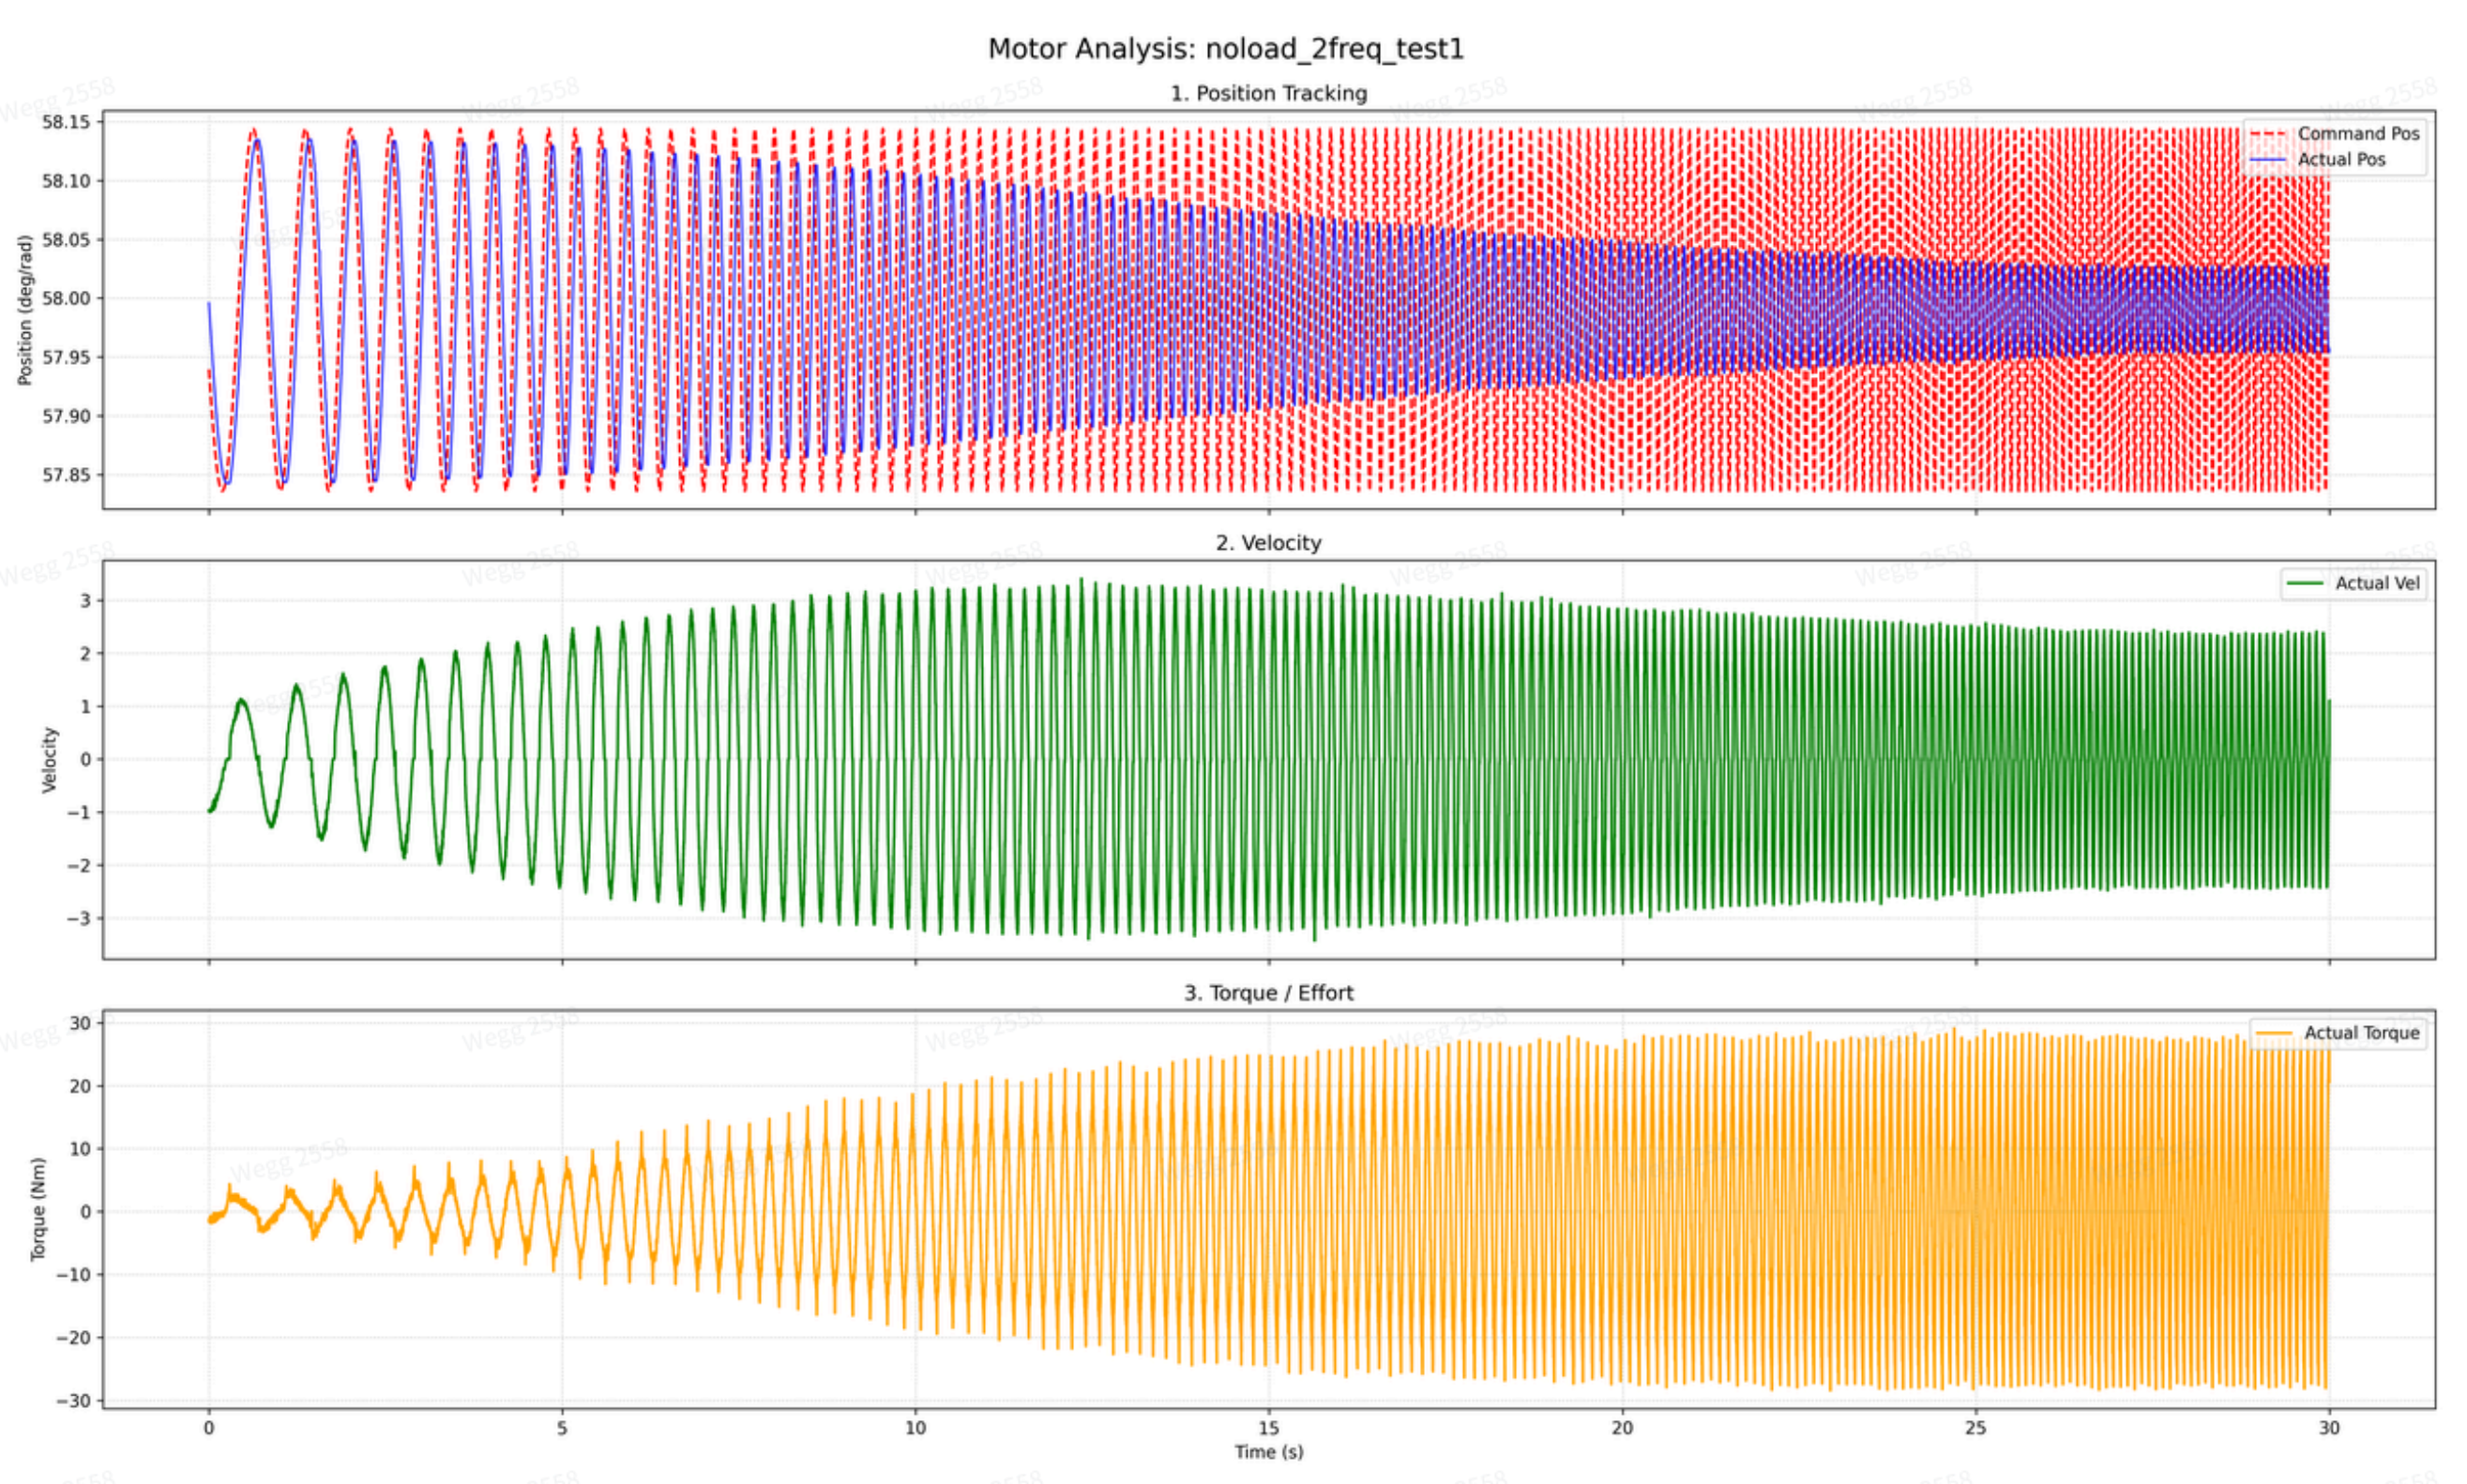
为了比对仿真和真机的区别,我们在Mujoco中设置一个电机,设置同样的转动惯量和\(K_p\),\(K_d\),发送同样的控制指令,对比真机和仿真的响应曲线。可以看到,如果控制环正确、\(K_p\),\(K_d\),则仿真和真机的电机响应应该一致。
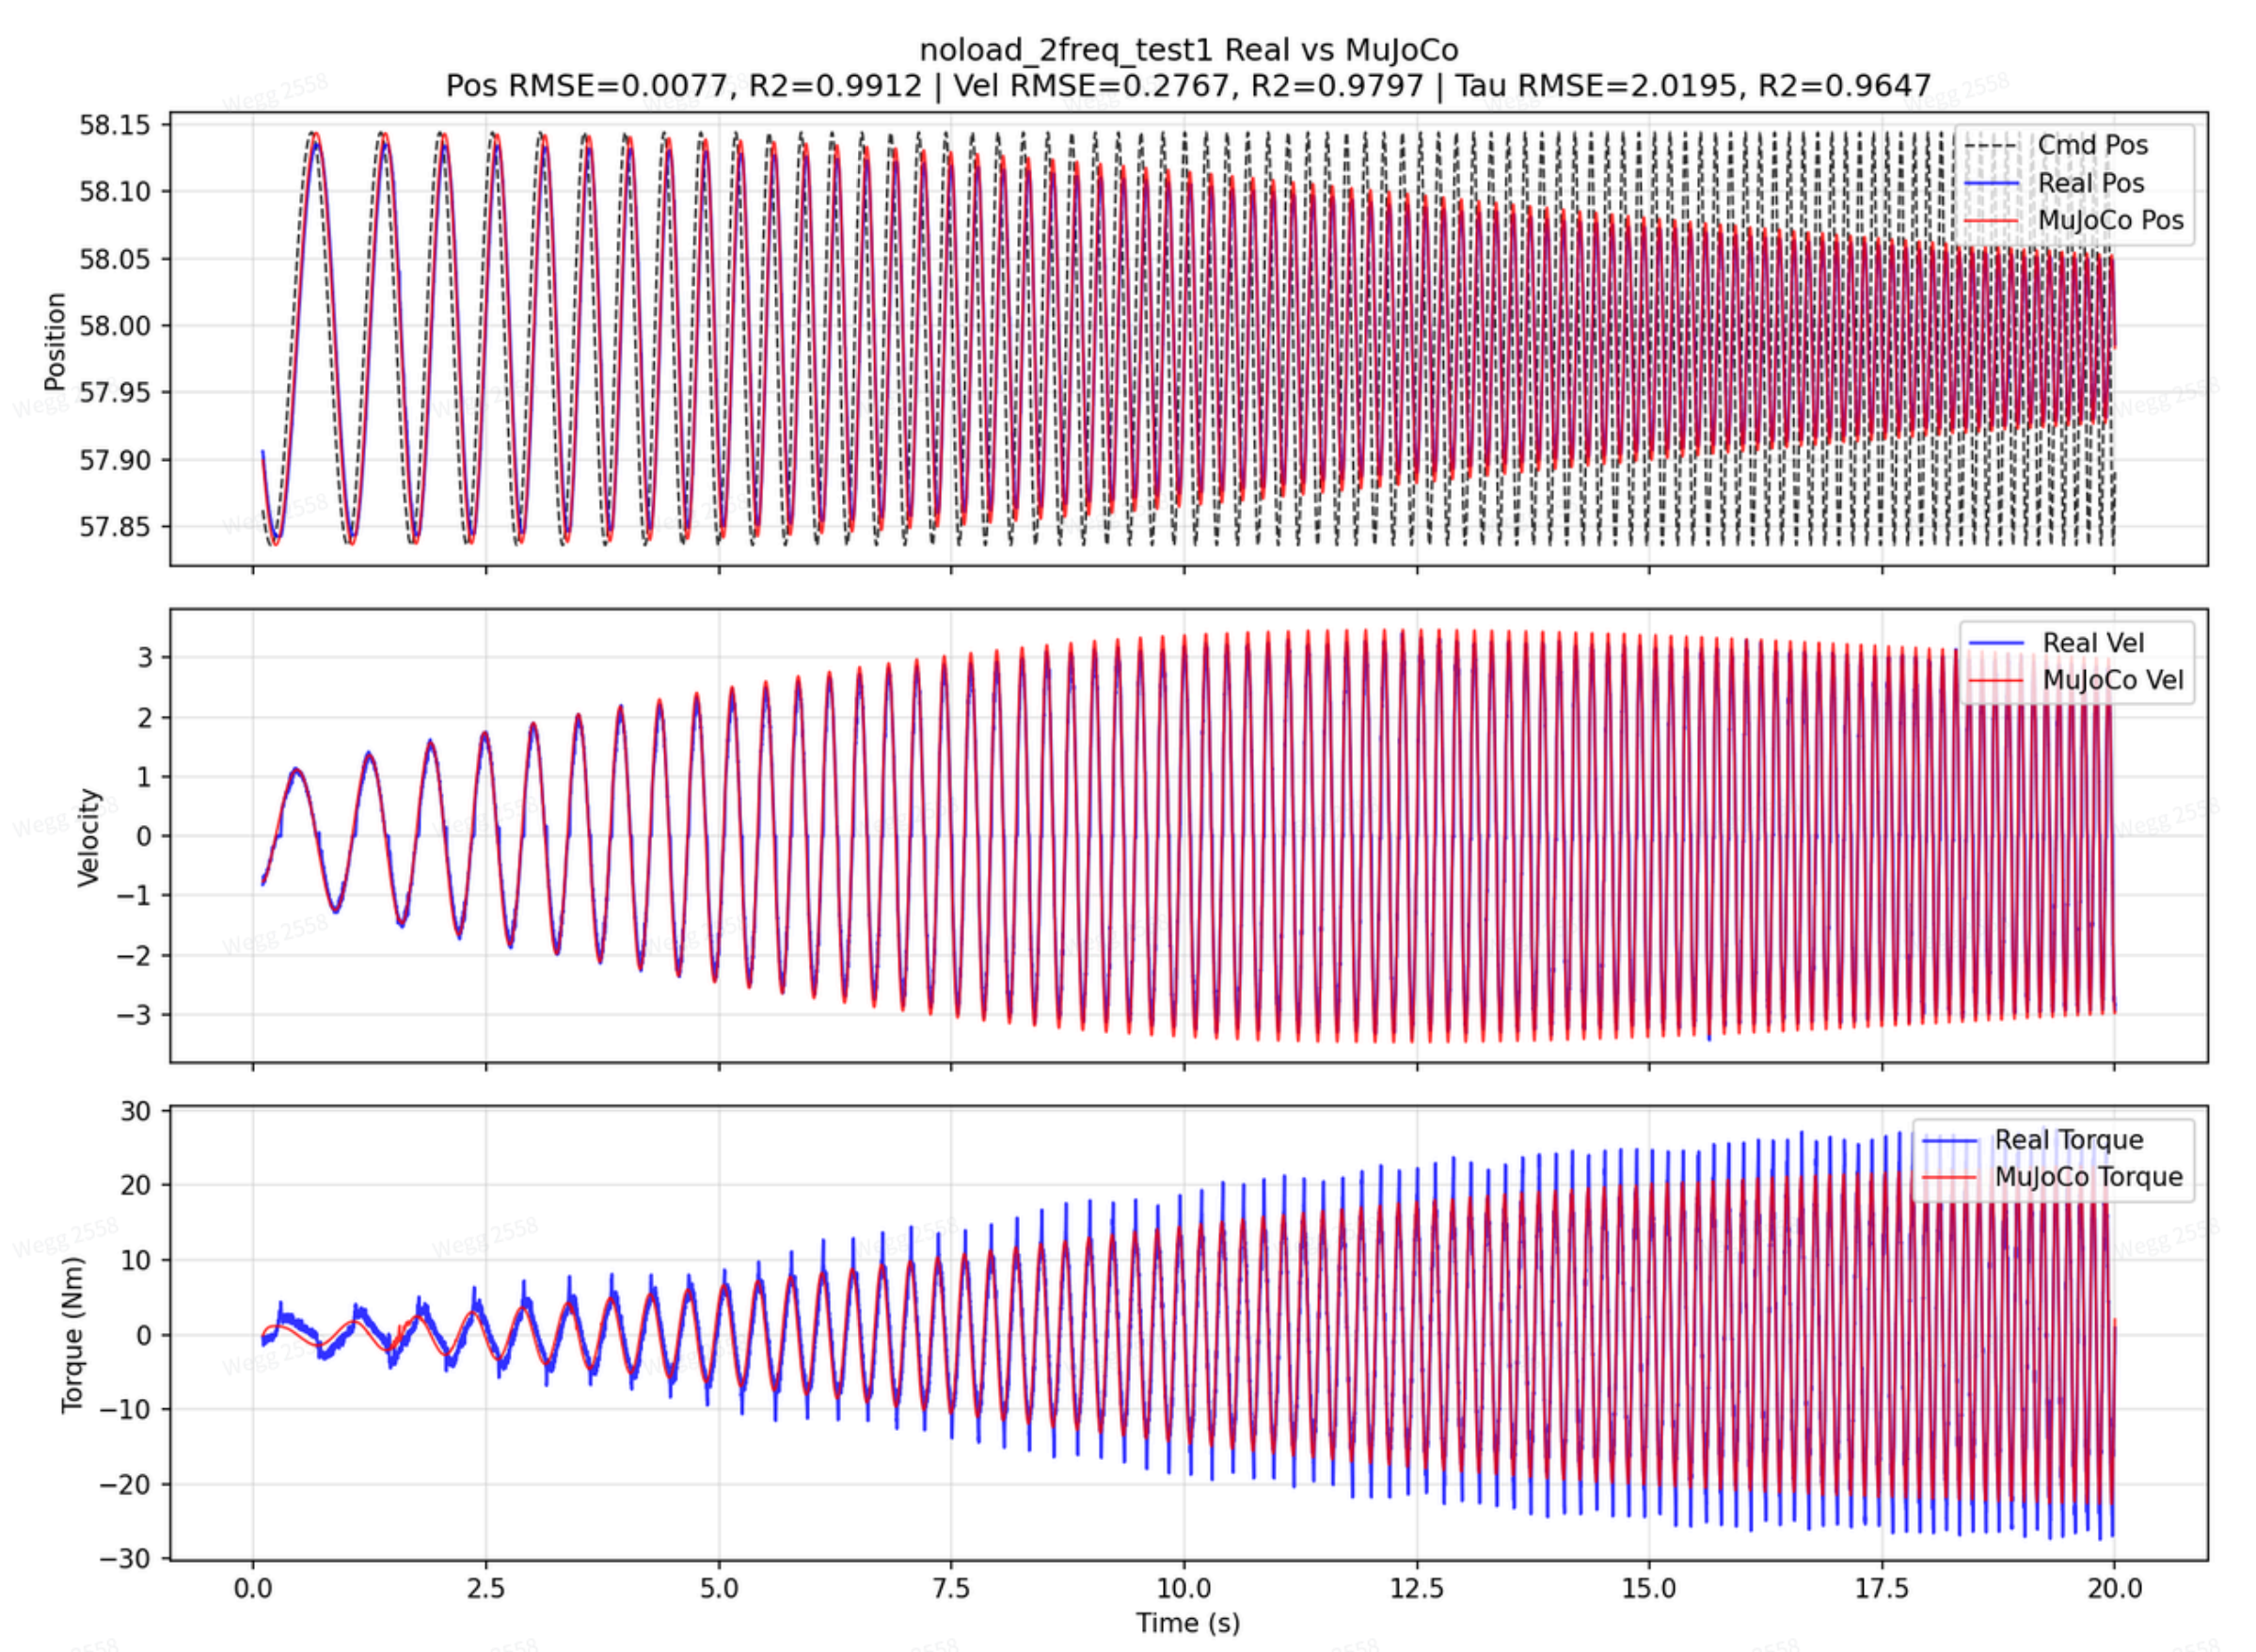
上图看出来一些区别,在于力矩,真机力矩会有一些毛刺,是因为电机在换向时速度为0,电机滑动摩擦转为静摩擦,电机力矩需要增大才能推动电机继续转动。另外齿轮背隙也有影响。但是摩擦由于数值非常小,近似于噪声,在系统辨识中很难辨识出来,线性程度会很差。
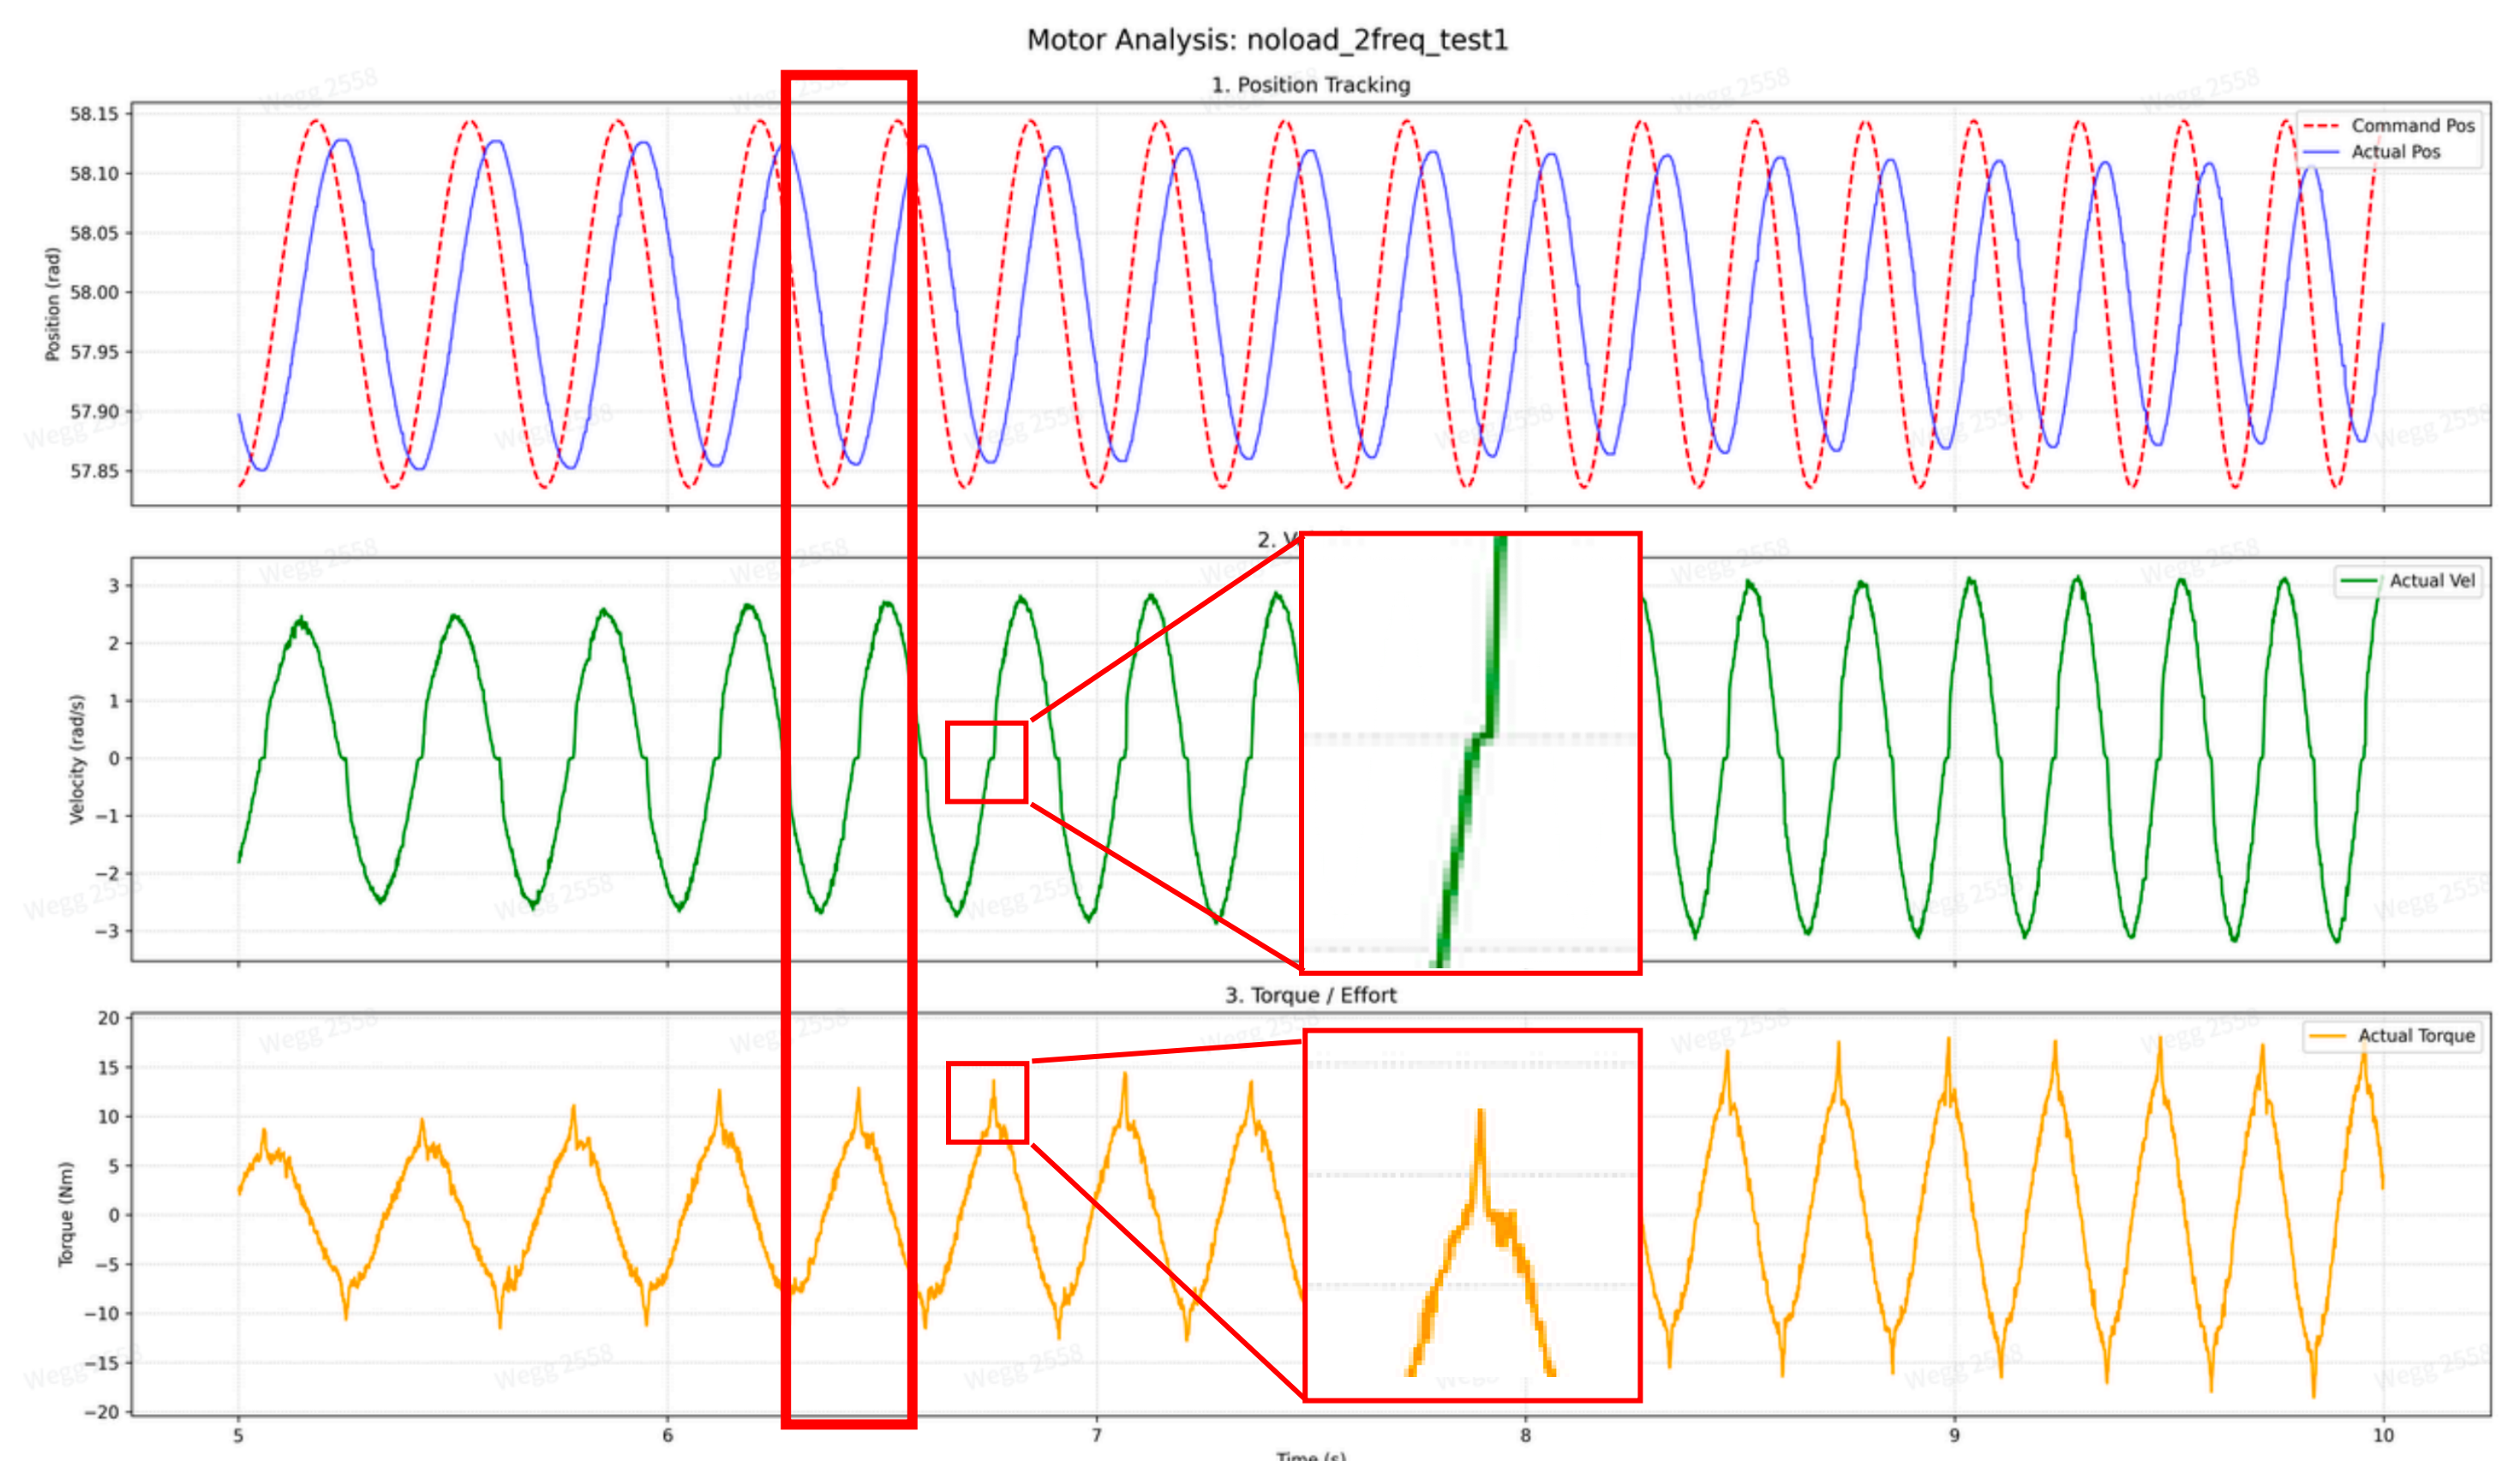
通过电机系统辨识,我们了解了电机的\(K_p\),\(K_d\),以及延迟、摩擦特性,它们对Sim2Real都有影响。
ENCOS电机
因克斯电机我们也做了扫频,但是效果没有上面的那么好。
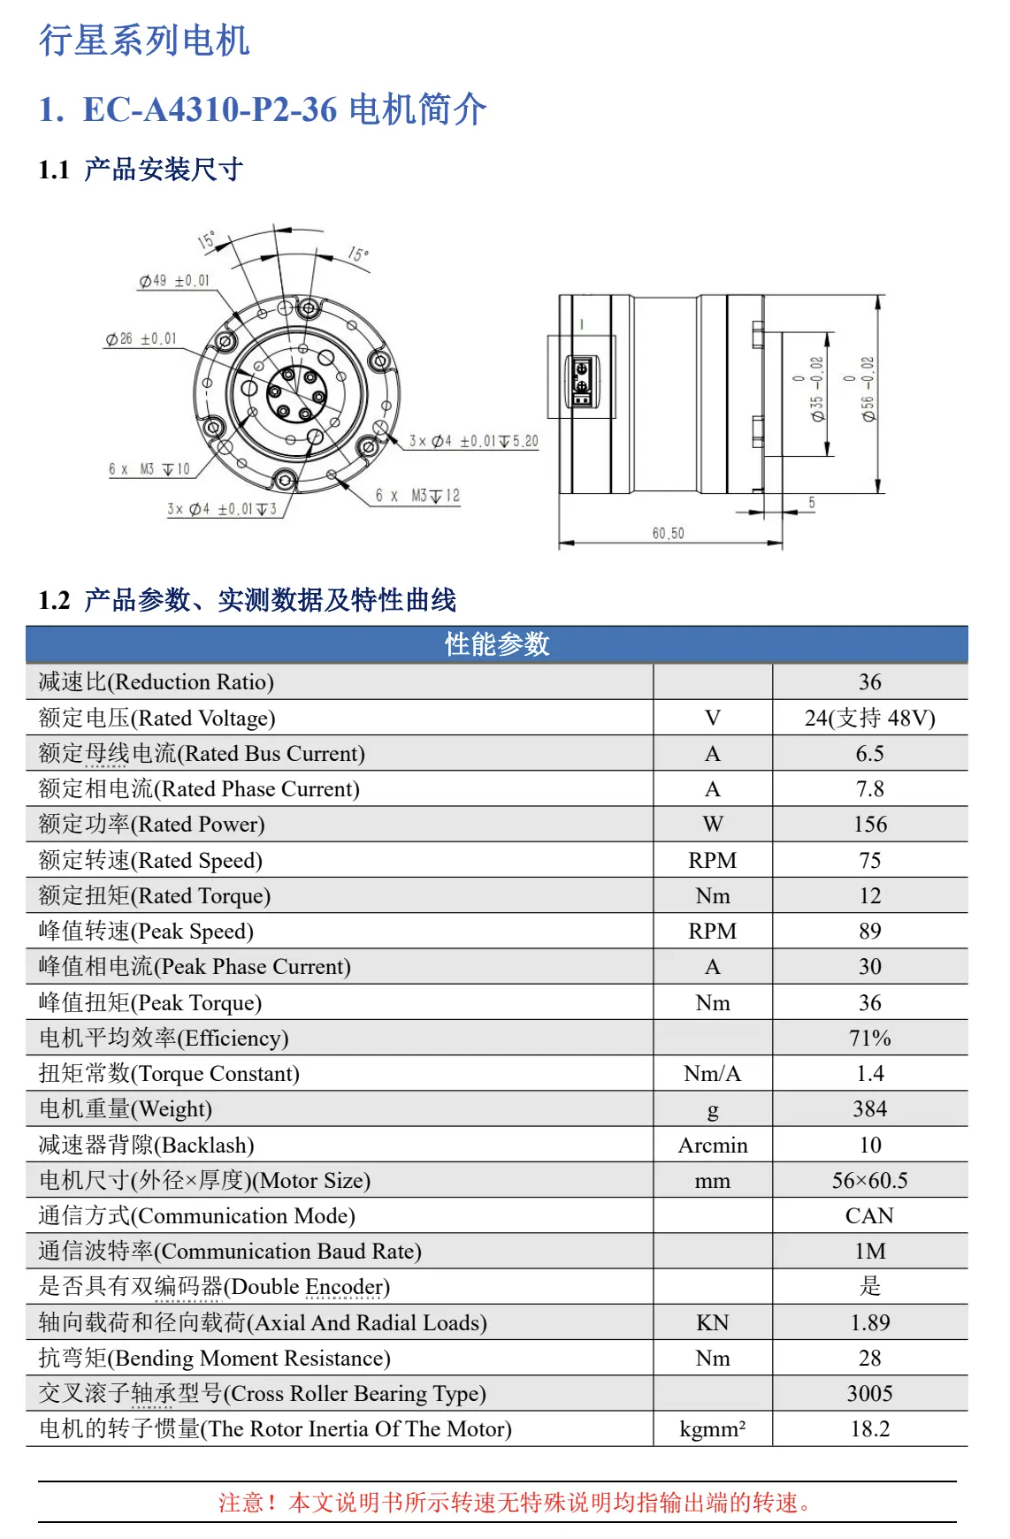
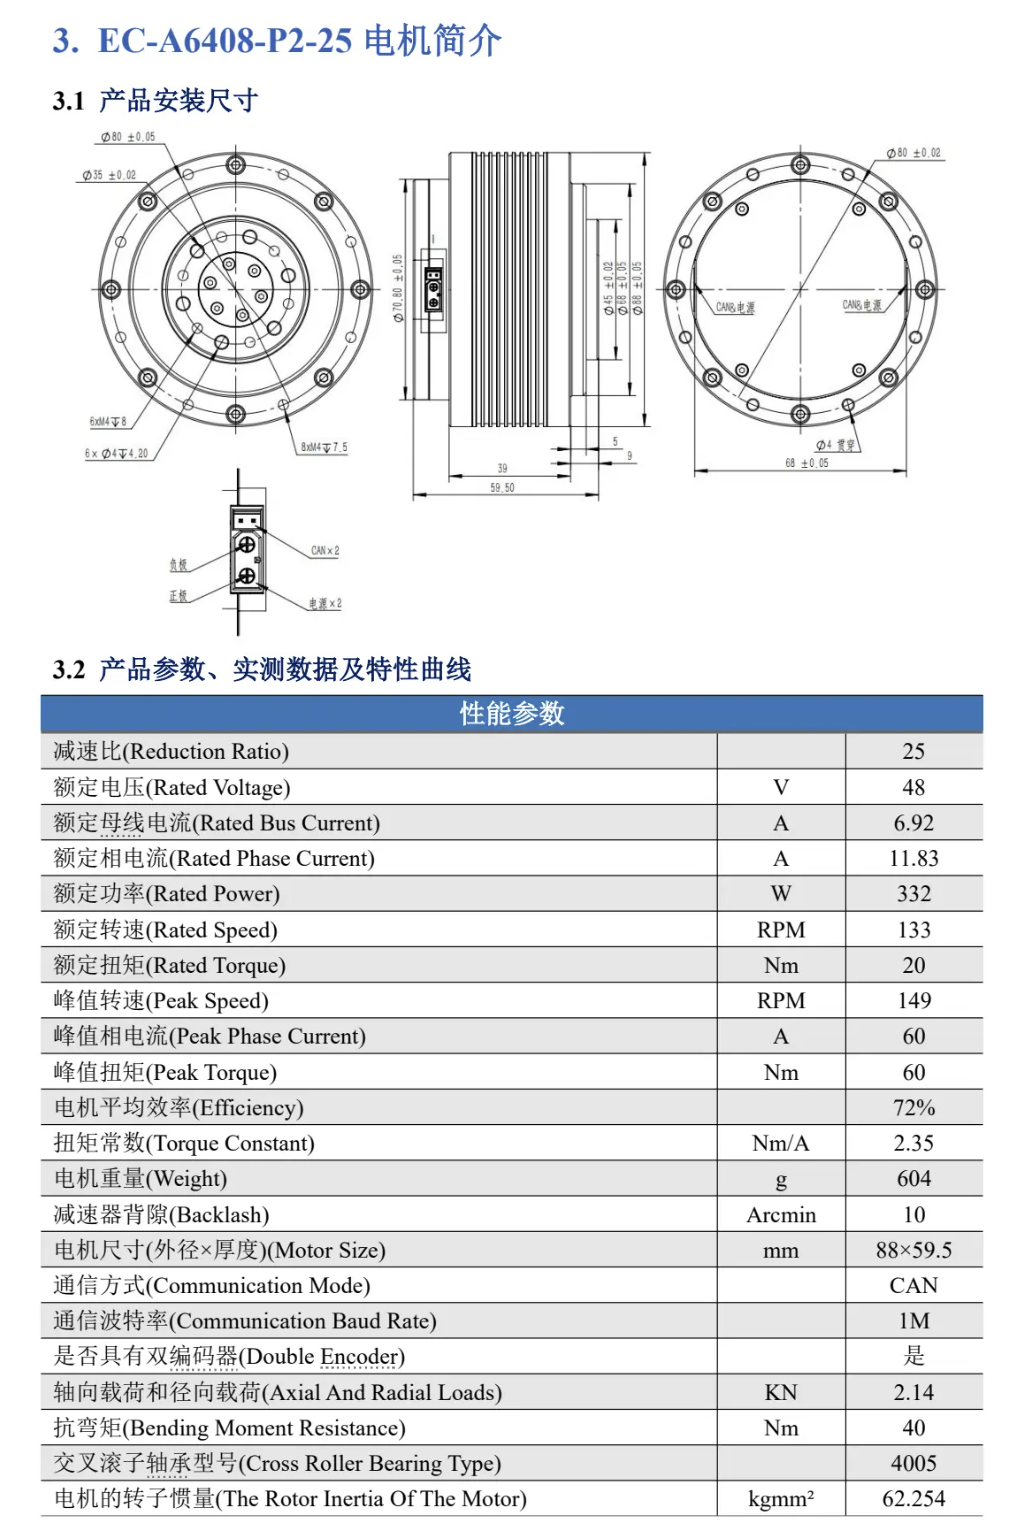
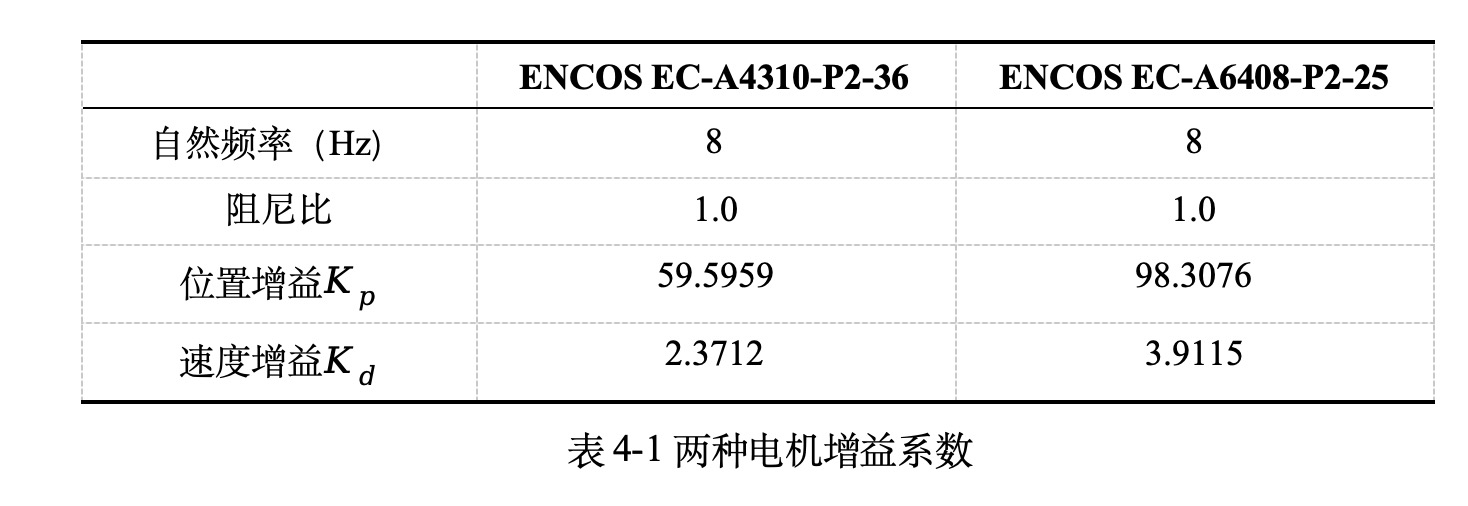
上面是因克斯电机参数,我们设置自然频率为8,阻尼比为1。因为在不同阻尼比扫频测试中发现因克斯电机如果阻尼比变大,会让速度噪声更明显,线性程度会变差,所以选了临界阻尼大一点的阻尼比。
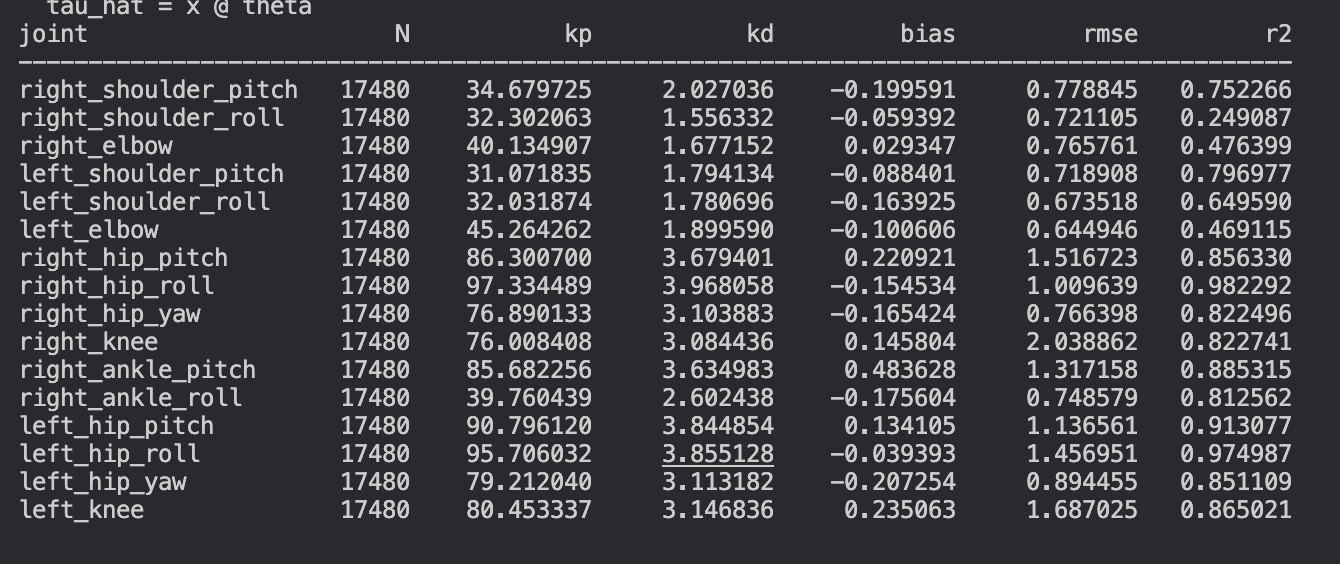
因克斯电机虽然辨识线性程度非常好,但是辨识结果总是和设置值差一些。问题还没有排查清楚,但是实际policy上真机是能work的。
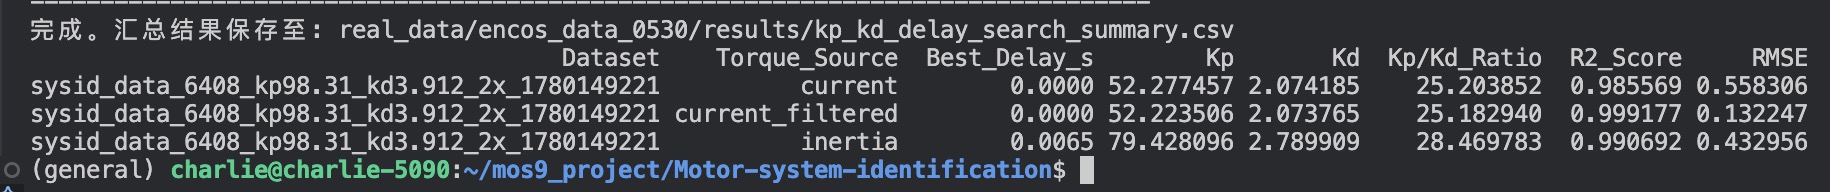
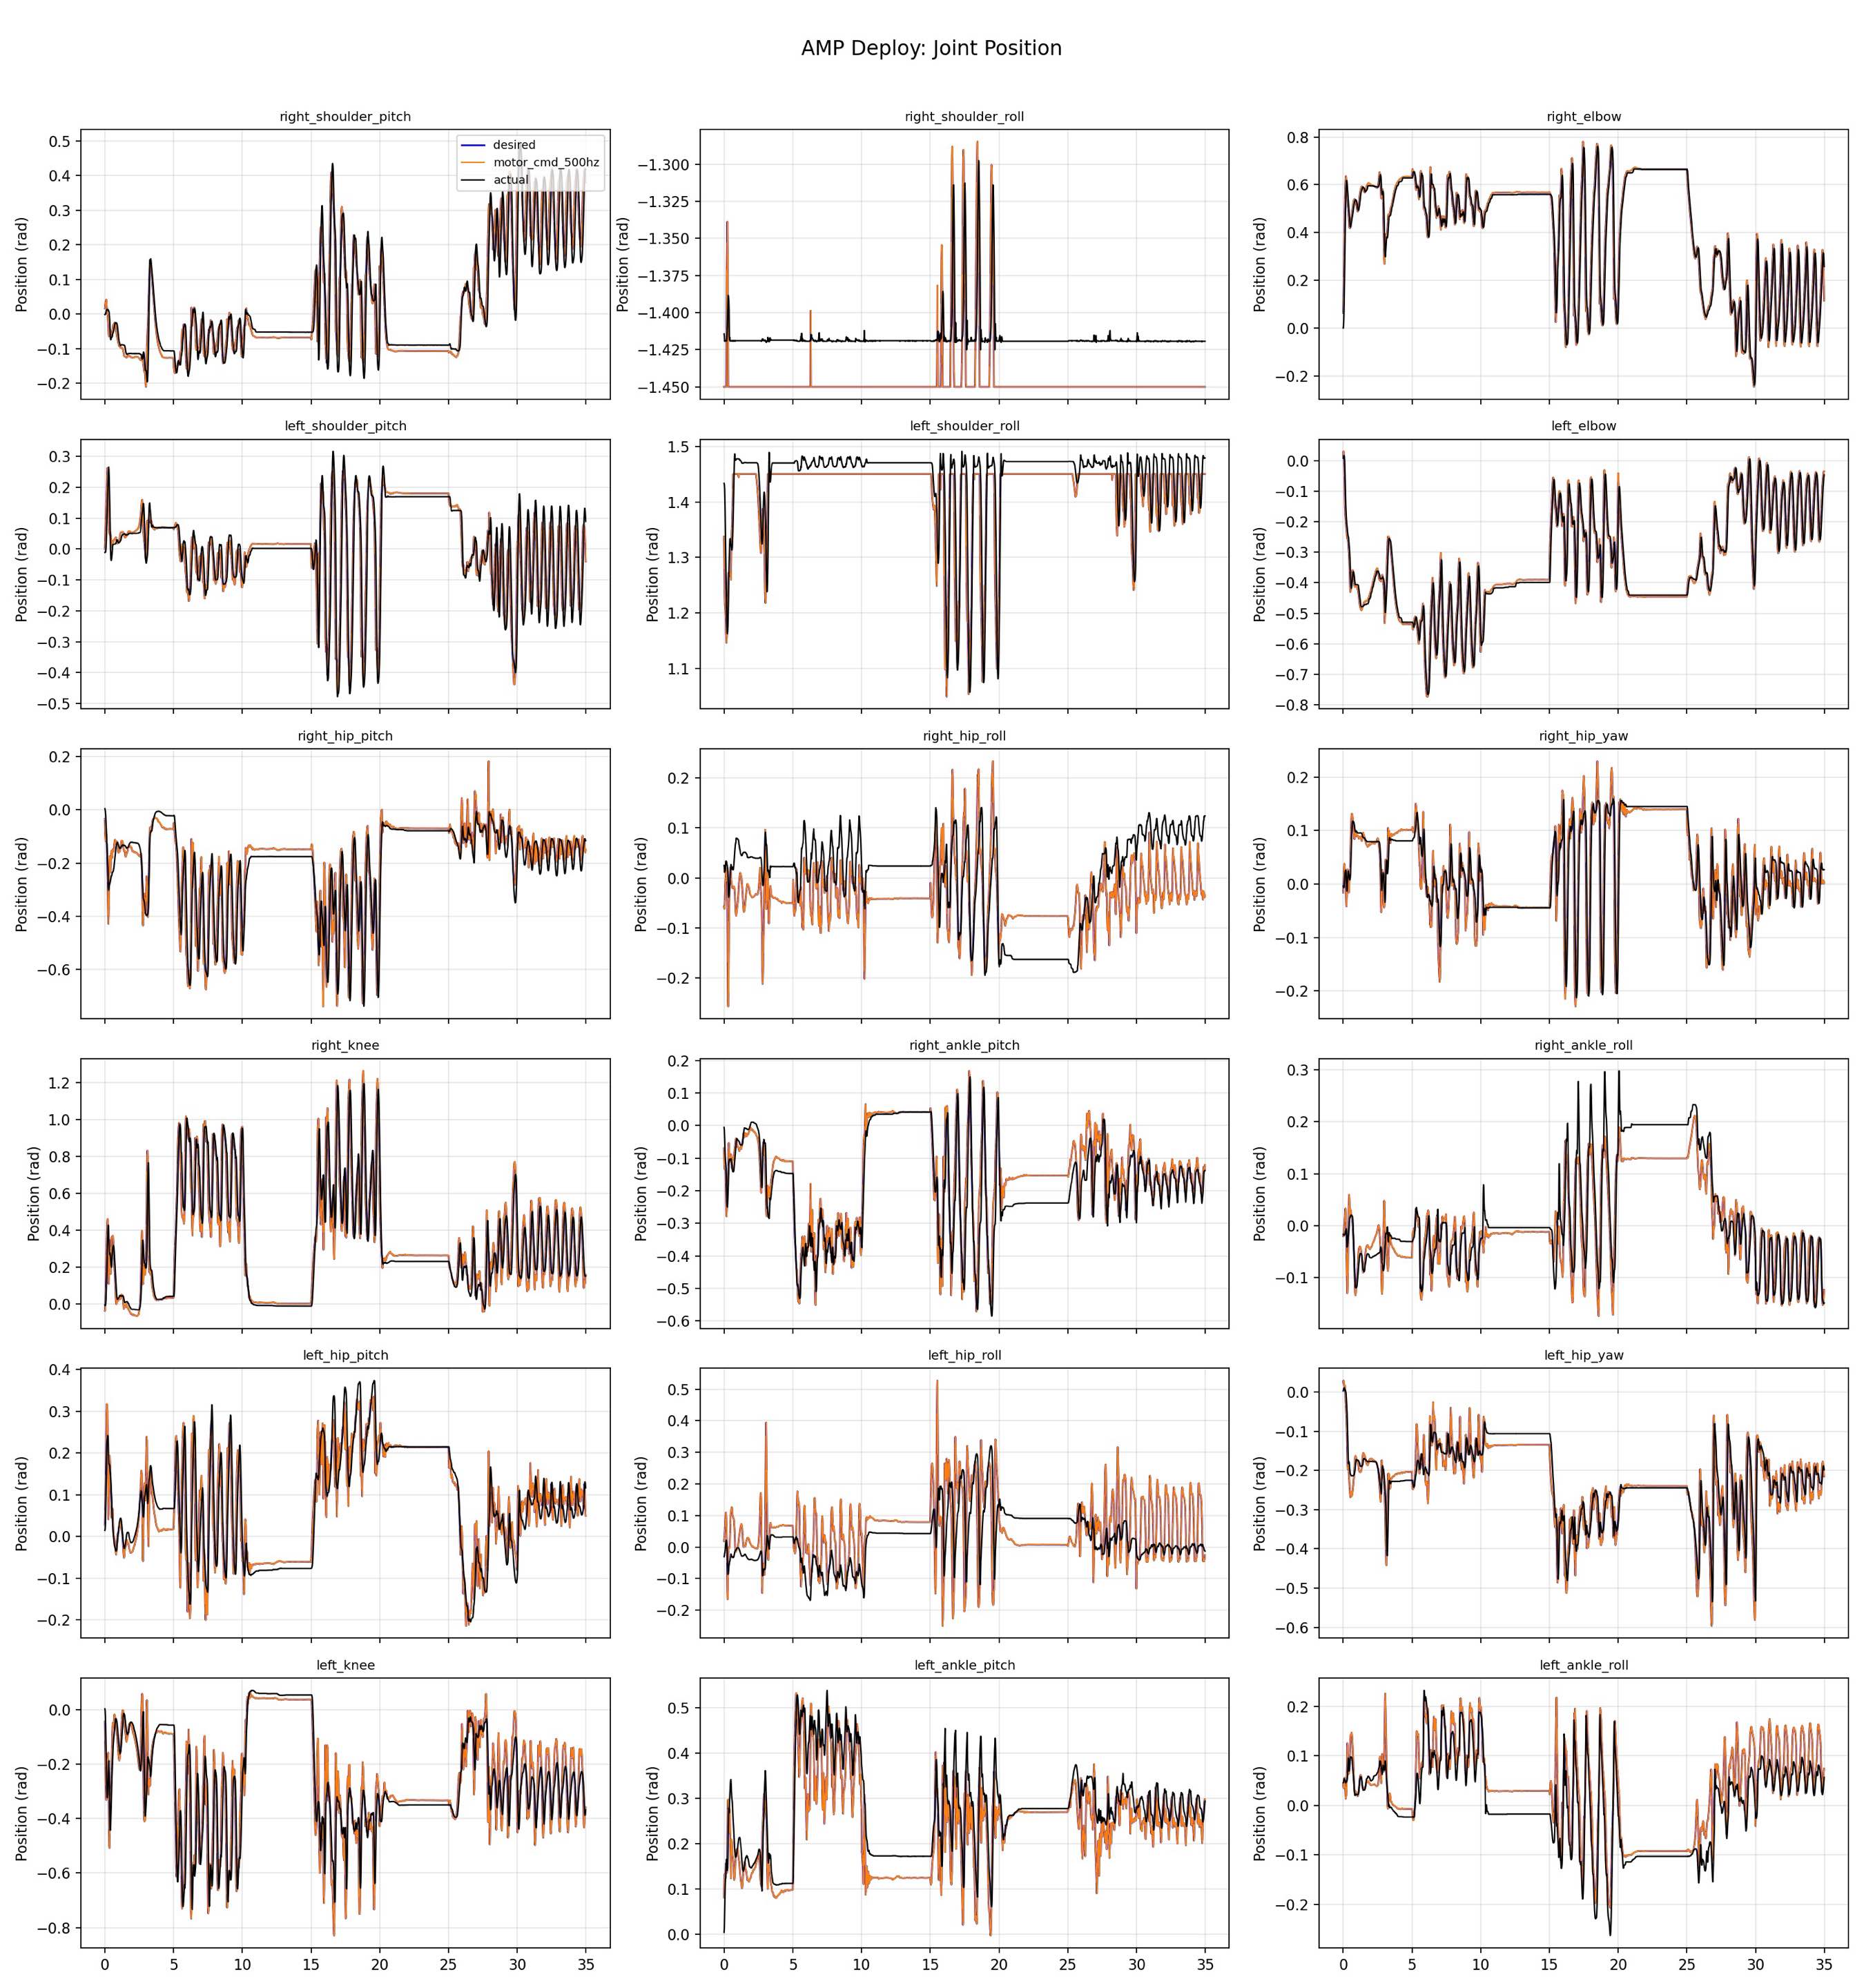
只有当位置误差较大时辨识结果才比较准,下面的图是在机器人走路时对所有电机系统辨识结果,其中hip_roll关节辨识结果是对的,线性程度也很好: